
01
في أي المهام يمكن التعامل مع الذكاء الاصطناعي والروبوتات معًا؟
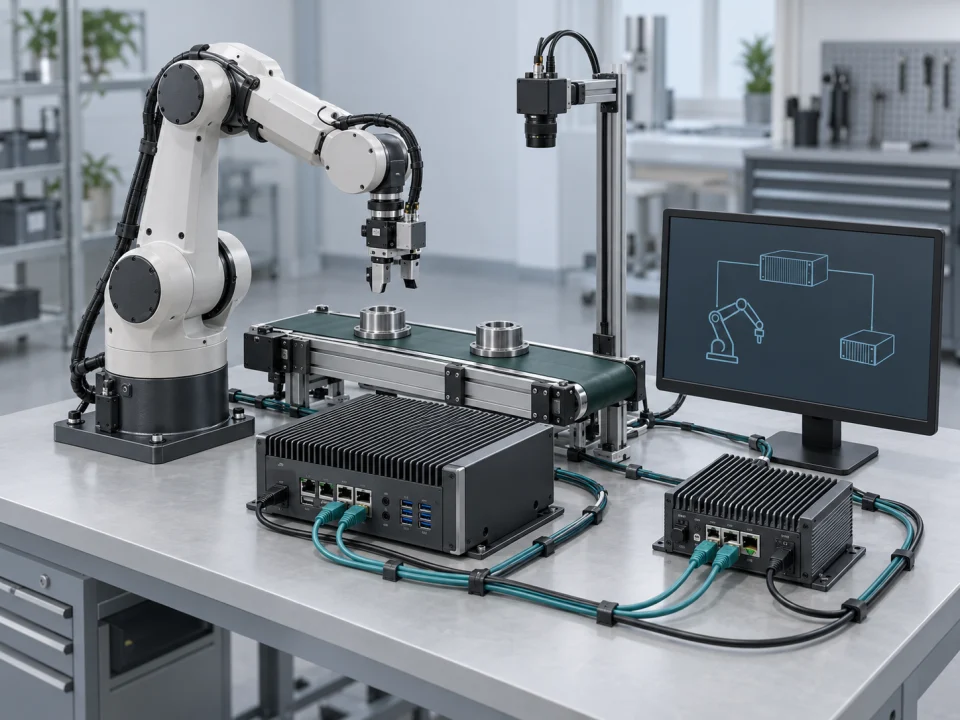
في أحد التطبيقات، قد تحدد الكاميرا فئة الجزء أو موضعه، ثم تُنقل هوية الجزء ونتيجة القرار عبر ROS 2 إلى إدارة المهام. ويتحقق متحكم الروبوت أو PLC من صلاحية هذه المعلومات وينفذ سير العمل المحدد. ويُتحقق في التجربة الفعلية من توجيه الجزء إلى المكان الصحيح، إلى جانب وصول الرسالة. وتُحدد أيضًا مراجعة المشغّل وسلوك التحكم المحلي إذا بقيت نتيجة الصورة أو المستشعر غير مؤكدة.
لا تتطلب كل مهمة نموذجًا للتعلم. إذا كانت القواعد الثابتة أو طريقة القياس الحالية تلبي الحاجة، فإننا نعتبرها حلاً أوليًا. إذا كان سيتم استخدام الذكاء الاصطناعي، فسيتم ذكر أنواع المنتجات وظروف العمل التي سيتم قبولها. تتم مراقبة أمثلة القبول غير الصحيح والرفض غير الصحيح والفشل في تحقيق النتائج بشكل منفصل؛ معدل نجاح واحد لا يحل محل جميع توقعات العمل.
- تفسير بيانات الاستشعار في التصنيع والخلايا الروبوتية
- ربط قرار النموذج بأمر العمل وهوية القطعة
- تدفق مراجعة المشغل للحصول على نتيجة غير مؤكدة