İşletmenin verisinden çalışan sisteme

Yapay zekâ ve ROS 2 ile işletmeye özel robotik otomasyon

Üretim, makine ve robotik projelerinde sensör verisini, yapay zekâ modelini ve sahadaki iş akışını birlikte geliştiriyoruz. CPU veya GPU üzerinde model çalıştırma, ROS 2 yazılım mimarisi, özel elektronik, gömülü yazılım ve sunucu entegrasyonunu işletmenizin kabul koşullarına göre bir araya getiriyoruz. Mevcut makinelerden yeni bir robotik ürüne kadar projenin veri toplama, prototip, pilot ve devreye alma adımlarını planlıyoruz.

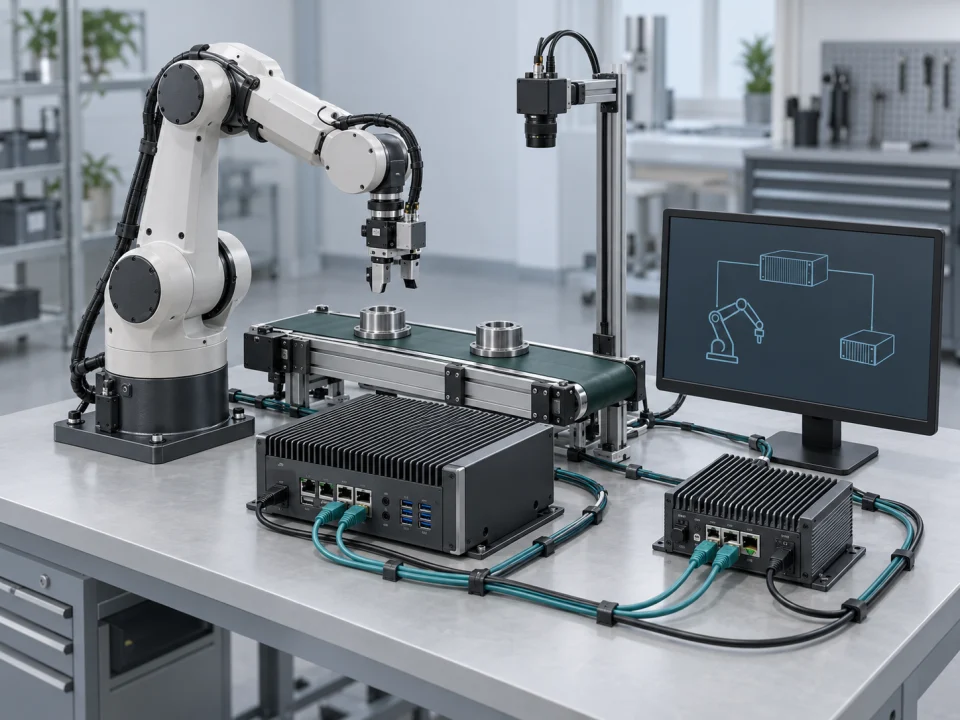
Üretim hücresinde sensörleri ve robotik sistemi endüstriyel bilgisayara bağlayan yapay zekâ ve ROS 2 mimarisi
Temsili uygulama
MimariSensör, model ve görev yönetimi
DonanımÖlçüme dayalı CPU/GPU seçimi
GeçişPilot, kabul ve sürüm yönetimi

Sizin projeniz, sizin ürününüz

Gizlilikle geliştirir, kaynaklarıyla teslim ederiz.

Teknik ayrıntıları paylaşmadan önce gizlilik sözleşmesi (NDA) ile çalışabiliriz. Proje sonunda geliştirdiğimiz kaynak kodları, tasarım dosyalarını ve teknik dokümanları size teslim ederiz.

  • Teknik bilgi paylaşımından önce NDA
  • Başlangıçta açık teslimat listesi
  • Proje sonunda kaynak ve teknik dosyalar
Gizlilik ve teslim sürecimiz

VOMRO mühendislik yaklaşımı

Önce işletmedeki görevi ve kabul ölçütünü tanımlarız.

Bir projede sensörden gelen anormal örnekleri operatöre göstermek, başka bir projede robotun görev sırasını üretim emriyle eşleştirmek gerekebilir. İkisinin veri ihtiyacı, hata etkisi ve kontrol yetkisi farklıdır. Bu nedenle yapay zekâ ve ROS 2 entegrasyonunu kullanılacak araç adlarından önce işin gereksinimiyle tanımlarız. Verinin nereden geldiği, çıktının hangi kararı desteklediği ve sonuç alınamadığında sistemin nasıl davranacağı kapsamın parçasıdır.

VOMRO müşteriye ait projeler için mühendislik hizmeti verir. Teknik ayrıntıları paylaşmadan önce talebiniz üzerine gizlilik sözleşmesi imzalarız. İşletme içi veri kullanımı, modelin çalışacağı ortam, erişim yetkileri ve dış hizmet ihtiyacı başlangıçta kararlaştırılır. Projeye ait kaynak dosyaları ve teknik dokümanları proje sonunda teslim ederiz.

01

Hangi görevlerde yapay zekâ ve robotik birlikte ele alınabilir?

Görüntü veya sensör verisinden sınıflandırma, üretim ekipmanında anomali inceleme, robotik hücrede parça bilgisinin görev yönetimine aktarılması ve operatöre karar desteği olası uygulamalardır. Örneğin bir istasyonun parça sınıfını belirlemesiyle sonraki istasyonun doğru iş emrini alması aynı veri akışında ele alınabilir. Modelin kararsız kaldığı parçaların operatör incelemesine ayrılması da bu akışa dahil edilir.

Her görev öğrenen bir model gerektirmez. Sabit kurallar veya mevcut ölçüm yöntemi ihtiyacı karşılıyorsa bunu başlangıç çözümü olarak değerlendiririz. Yapay zekâ kullanılacaksa hangi ürün çeşitleri ve çalışma koşulları için kabul edileceği belirtilir. Hatalı kabul, hatalı ret ve sonuç üretilemeyen örnekler ayrı izlenir; tek bir başarı yüzdesi işletmenin bütün beklentilerinin yerine geçmez.

  • Üretim ve robotik hücrelerde sensör verisinin yorumlanması
  • Model kararı ile iş emri ve parça kimliğinin eşleştirilmesi
  • Belirsiz sonuç için operatör inceleme akışı
02

ROS 2, cihazları ve yazılım görevlerini nasıl birleştirir?

ROS 2, robotik yazılım bileşenlerinin veri ve görev paylaşmasına yardımcı olan bir geliştirme altyapısıdır. Sensör okuma, model çalıştırma ve görev yönetimi ayrı düğümler olarak düzenlenebilir. Sürekli veriler topic üzerinden yayınlanır; kısa istekler service, ilerleme ve sonuç takibi gereken görevler action arayüzüyle ele alınabilir. Arayüzlere zaman damgası, cihaz kimliği ve hata durumu eklenerek verinin hangi işlem için geçerli olduğu tanımlanır.

İhtiyaca göre Linux tabanlı endüstriyel bilgisayar, tek kart bilgisayar ve desteklenen mikrodenetleyiciler birlikte kullanılabilir. micro-ROS, uygun gömülü platformları istemci ve aracı mimarisiyle ROS 2 sistemine bağlama seçeneğidir. Merkezi bilgisayarla dağıtılmış cihazlar arasında görev paylaşımı; bağlantı kaybı, yeniden başlatma ve bakım beklentileriyle tasarlanır. ROS 2 kullanmak her kartın veya robotun doğrudan uyumlu olduğu anlamına gelmez; sürücü ve üretici arayüzleri incelenir.

  • ROS 2 düğümleri ve tanımlı veri arayüzleri
  • Merkezi veya dağıtılmış yazılım yerleşimi
  • Özel sensör kartı, gömülü cihaz ve sunucu bağlantıları
03

CPU mu GPU mu kullanılacağı nasıl belirlenir?

Model eğitimiyle eğitilmiş modelden sonuç üretmek, yani çıkarım, aynı iş yükü değildir. Bir sunucuda eğitilen model sahada CPU üzerinde çalışabilir. Daha yoğun hesaplama gerektiren bir modelde GPU değerlendirilebilir; buna karşılık küçük model, düşük veri hızı veya sınırlı enerji bütçesinde CPU uygun bir seçenek olabilir. Tercihi modelin adı veya donanımın reklam değeriyle yapmayız.

Aday modeller gerçek verilerle hedef cihazda karşılaştırılır. Sensörden sonuca toplam süre, gecikmedeki değişim, bellek kullanımı, uzun çalışma sonrası sıcaklık ve güç tüketimi birlikte incelenir. GPU kullanırken veri taşıma ve desteklenmeyen işlemlerin CPU tarafında kalması avantajı azaltabilir. Model küçültme veya sayısal hassasiyeti değiştirme uygulanacaksa kalite sonuçları yeniden doğrulanır. Uygun donanım, kabul edilen doğruluk ve işletme koşullarını birlikte karşılayandır.

  • Eğitim ve sahadaki çıkarım ortamlarının ayrı planlanması
  • Gerçek veri ve hedef cihazla karşılaştırmalı ölçüm
  • Performans, termal davranış ve bakım maliyetinin birlikte değerlendirilmesi
04

Kapalı çevrim model geliştirmede öğrenme nasıl yönetilir?

İşletmede karşılaşılan yeni veya hatalı örnekler, model geliştirme sürecine kontrollü geri bildirim sağlayabilir. Veri kaydı, yetkili kişinin incelemesi, etiket düzeltme, yeni eğitim ve bağımsız doğrulama adımları tanımlanır. Veri kümesi, model, ön işleme ve karar eşikleri sürümlenir. Yeni sürümün eski hataları düzeltirken başka ürünlerde gerileme oluşturup oluşturmadığı önceki kabul örnekleriyle de sınanır.

Bu döngü, sahadaki modelin kendi kararlarını doğru kabul ederek denetimsiz biçimde değişmesi değildir. Yeni model yetkili onayından sonra sınırlı pilotta denenir ve kabul edilirse devreye alınır. Eski sürüme dönüş yolu korunur. Veri dağılımındaki değişim, belirsiz sonuçlar ve insan incelemesine giden örnekler izlenebilir. İşletme verisi dışarı çıkarılmadan çalışma isteniyorsa toplama, eğitim ve dağıtım altyapısı buna göre belirlenir.

  • İşletme içi veri ve gözden geçirilmiş etiketler
  • Veri, model ve ayarların izlenebilir sürümleri
  • İnsan onaylı güncelleme ve önceki sürüme dönüş
05

Mevcut PLC ve makine kontrolüyle sınırlar nasıl kurulur?

PLC veya robot kontrolörünün mevcut görevleri, erişilebilir haberleşme arayüzleri ve üretici kısıtları incelenir. ROS 2 tarafındaki öneri veya görev isteğinin hangi koşullarda kabul edileceği belirlenir. Eski sonuç, yinelenen komut, bağlantı kopması ve zaman aşımında davranış açıkça yazılır. Kritik makine çevrimleri ve güvenlik işlevleri, gerektirdikleri kontrol ve güvenlik mimarisinde tutulur.

DDS tabanlı iletişimde QoS ayarları veri akışına göre seçilir; bütün mesajlara tek ayar verilmez. ROS_DOMAIN_ID mantıksal haberleşme gruplarını ayırmaya yarar; erişim güvenliğinin yerine geçmez. Ağ bölümlendirmesi, yetkilendirme, uygun ROS 2 güvenlik yapılandırması ve uzaktan erişim politikası ayrıca planlanır. Yapay zekâ veya ROS 2 eklenmesi sisteme kendiliğinden bir güvenlik sertifikası kazandırmaz.

  • PLC, robot kontrolörü ve AI katmanının görev ayrımı
  • Komut geçerliliği, zaman aşımı ve hata senaryoları
  • Ağ erişimi ve veri iletişimi güvenlik yapılandırması
06

Çalışan işletmeye geçiş nasıl aşamalandırılır?

Önce mevcut ekipman, veri kaynakları ve üretim akışı çıkarılır. Başlangıç verileriyle çevrimdışı denemeler yapılır; uygun projede simülasyon veya dijital ikiz, tanımlanan senaryoların incelenmesini destekler. Bu modeller gerçek saha koşullarını bütünüyle temsil ediyor kabul edilmez. İlk canlı aşamada sistemin çıktısı komut vermeden mevcut süreçle karşılaştırılabilir. Gölge çalışma denilen bu yöntem, hatalı önerilerin etkisi oluşmadan değerlendirme imkânı sağlar.

Pilot istasyonun kapsamı, üretim planıyla birlikte belirlenir. Normal çalışma yanında sensör kaybı, yazılımın yeniden başlaması, ağ kesintisi ve yanlış model sürümü gibi durumlar denenir. Saha kabulü için hangi ölçümlerin ve hangi örneklerin kullanılacağı önceden yazılır. Yetki, izleme ve geri dönüş adımları netleştiğinde kontrollü devreye alma yapılır; yaygınlaştırma kararı pilot kayıtlarına dayanır.

  • Envanter ve çevrimdışı veri değerlendirmesi
  • Gölge çalışma, sınırlı pilot ve saha kabulü
  • Devreye alma, izleme ve geri dönüş planı
07

Geliştirme sonunda hangi teknik çıktılar teslim edilir?

Projeye ait uygulama kaynak kodları, ROS 2 paketleri, arayüz tanımları, yapılandırmalar ve teknik dokümanlar teslim kapsamına alınır. Model geliştirildiyse model dosyaları, sürüm bilgileri, eğitim ve çalıştırma adımları ile doğrulama kayıtları düzenlenir. Müşteri verisinin saklama ve aktarım koşulları belirtilir; açık kaynak veya ticari üçüncü taraf bileşenlerin lisansları ayrıca açıklanır.

Özel elektronik ve mekanik geliştirme bulunan işlerde projeye ait PCB tasarım kaynakları, CAD dosyaları ve ilgili üretim dokümanları da proje sonunda verilir. Kurulumun yeniden yapılması, cihaz değişimi ve güncelleme için gereken bilgiler hazırlanır. PCB hızlı üretimi ve dizgi desteğini geliştirdiğimiz müşteri projeleri kapsamında sunarız. Teklif için mevcut cihazlarınızı, çözülmesini istediğiniz görevi, veri durumunu ve beklenen proje çıktısını paylaşabilirsiniz.

  • Kaynak kodu, model sürümleri ve yapılandırmalar
  • Kapsamdaki PCB/CAD kaynakları ve teknik dokümanlar
  • Kurulum, doğrulama ve bakım için teslim kayıtları

Çalışma biçimi

Başlangıçtan teslimata açık bir süreç.

Her proje aynı görünmez; ancak ölçülebilir gereksinim, kontrollü revizyon ve sahada doğrulama adımları değişmez.

  1. 01

    Görev ve veri analizi

    Mevcut ekipmanı, iş akışını, erişilebilir veriyi ve ölçülebilir kabul koşullarını birlikte belirleriz.

  2. 02

    Mimari ve prototip

    CPU/GPU adaylarını ölçer, model ve ROS 2 arayüzlerini sınırlı prototipte birleştiririz.

  3. 03

    Pilot ve kabul

    Çevrimdışı deneme, gölge çalışma ve hata senaryolarından sonra tanımlı saha kabulünü yürütürüz.

  4. 04

    Devreye alma ve teslim

    Onaylı sürümü devreye alır; kaynakları, teknik dokümanları ve geri dönüş adımlarını teslim ederiz.

Sık sorulanlar

Projeye başlamadan önce

Teknik kapsam, teslimatlar ve test planı projenizin gereksinimlerine göre birlikte netleştirilir.

Mevcut makinelerimizi değiştirmeden yapay zekâ ve ROS 2 eklenebilir mi?

Mevcut kontrolörün veri erişimi, sürücü desteği ve müdahale sınırları incelenerek karar verilir. İlk uygulama yalnız veri toplama veya karar desteği olabilir. Makine kontrolünü değiştirmeden kurulabilecek kapsam keşif aşamasında netleştirilir.

Yapay zekâ projesi için mutlaka GPU almamız gerekir mi?

Gerekmez. Hedef model CPU ve uygun hızlandırıcı adaylarında gerçek iş yüküyle ölçülür. Toplam gecikme, sonuç kalitesi, güç ve termal koşullar seçimde birlikte değerlendirilir; GPU her modelde üstün sonuç vermez.

Kapalı çevrim AI sahada kendi kendine öğrenir mi?

Önerdiğimiz süreçte yeni örnekler yetkili kişilerce gözden geçirilir, model ayrı ortamda yeniden eğitilir ve doğrulanır. Canlı sistemdeki model, insan onayı ve sürüm yönetimiyle güncellenir. Denetimsiz değişen bir model davranışı varsayılmaz.

Proje verileri için NDA imzalıyor musunuz?

Evet. Talebiniz üzerine teknik ayrıntılar paylaşılmadan gizlilik sözleşmesi imzalarız. Veri erişimi, saklama, eğitim ortamı ve üçüncü taraf hizmet kullanımı proje başlangıcında birlikte belirlenir.

Kaynak kodları, model dosyaları ve tasarım dokümanları bize veriliyor mu?

Projeye ait kaynak kodları, geliştirilen model dosyaları ve kapsamda bulunan PCB/CAD kaynakları ile teknik dokümanlar proje sonunda teslim edilir. Üçüncü taraf bileşenlerin hakları ve lisans koşulları teslim kapsamından ayrı belirtilir.

Fikrinizden başlayalım

Hayal ettiğiniz ürünü ve çözmek istediğiniz ihtiyacı konuşalım.