Hareket, varlık ve mesafeyi ayrı gereksinimler olarak tanımlayın

Hareket sensörü nasıl seçilir: PIR, radar veya ToF?

Hareket sensörü seçimi, alanda bir değişim algılamaktan daha ayrıntılı bir sorudur. Birinin geçişini fark etmek, az hareket eden bir kullanıcının varlığını izlemek ve nesnenin mesafesini ölçmek aynı beklenti değildir. PIR, radar ve uçuş süresi ölçen ToF sensörleri farklı fiziksel prensiplerle çalışır. VOMRO, hedef davranışa göre algılama teknolojisini, elektronik kartı, gömülü algoritmayı ve cihaz muhafazasını birlikte değerlendirir.

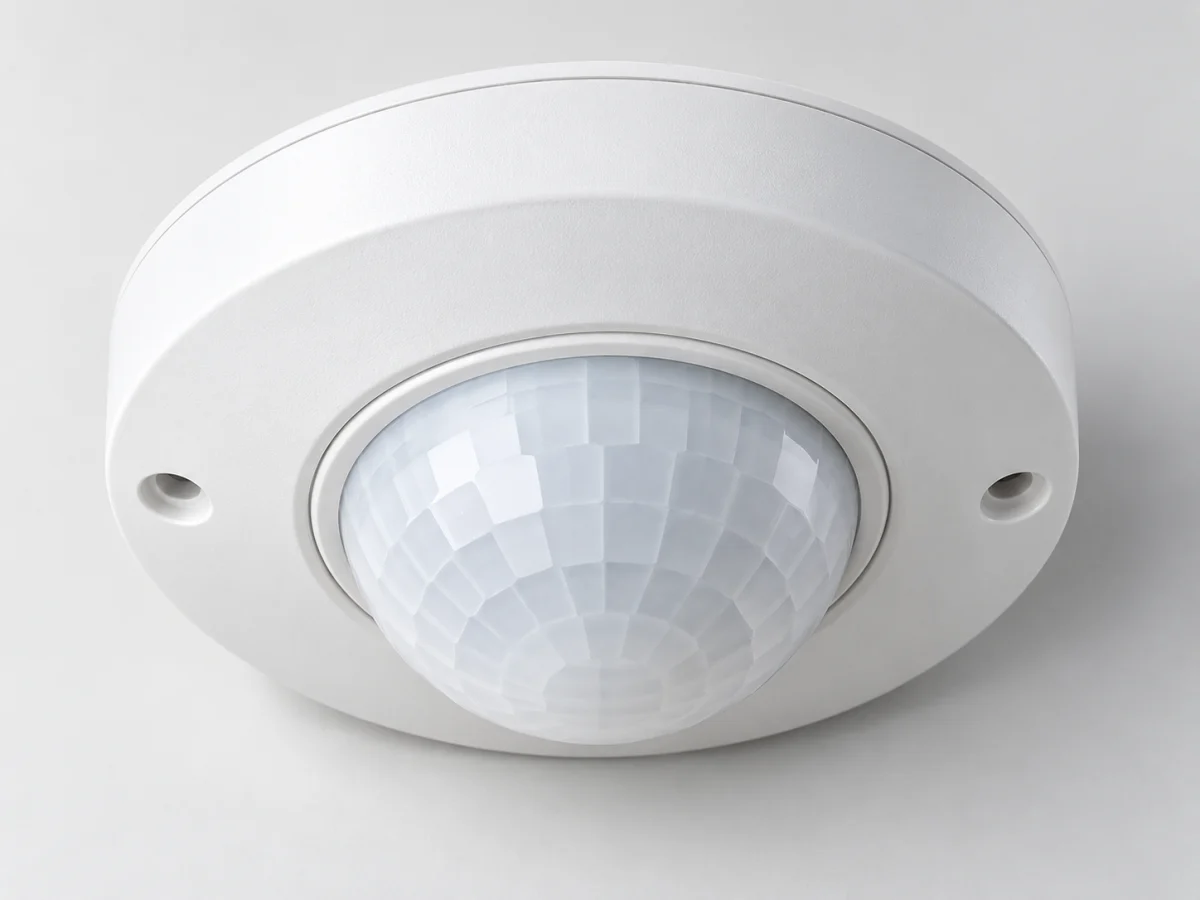
Fresnel lensi ve kapalı beyaz montaj muhafazasıyla tamamlanmış PIR hareket sensörü
Temsili sensör ürün görseli.
GereksinimGeçiş, varlık veya mesafe
TeknolojilerPIR, radar ve optik ToF
Kabul testiGerçek hedef, montaj ve çevre

VOMRO mühendislik yaklaşımı

Önce hangi olayın algılanacağını ve neyin dışarıda kalacağını yazın.

Bir koridor lambası için geçiş algısı yeterli olabilir; çalışma masasında ise oturan kişinin küçük hareketleri önem kazanabilir. Bir kioskta yaklaşma mesafesi istenirken başka bir cihazda yalnız belirli bölgeye giriş izlenebilir. Her örnek için hedef, yaklaşma yönü, bekleme ve çıkış davranışı ayrı tarif edilir.

Algılama alanı dışındaki insanlar, sallanan nesneler veya cihazın kendi hareketi de proje koşuludur. Yalnız hedefi görebildiği bir masa denemesiyle karar vermek yerine, istenmeyen durumların listesi hazırlanır. Teknoloji karşılaştırması bu liste üzerinden yapılır.

Ölçümün bütünü

Algılanan büyüklükten kullanılabilir veriye

  1. 01Hedef ve görüş alanı
  2. 02PIR, radar veya ToF
  3. 03Algılama ve yanlış tetikleme testi
  4. 04Hareket, varlık veya mesafe olayı

Prensip şemasıdır. Gerçek ölçüm aralığı, hata bütçesi ve doğrulama planı uygulamaya göre belirlenir.

01

PIR sensörü neyi algılar?

PIR, pasif kızılötesi algılama kullanır; hedefe ışık göndermez. Panasonic, algılamanın görüş alanındaki kızılötesi enerjinin değişimine dayandığını açıklar. Lens bölge düzeni, hedef hareketi ve çevreyle sıcaklık farkı sonucu etkiler. Bu nedenle bir PIR çıkışını belirli bir insanın sürekli varlığını veya konumunu kesin olarak bildiren veri saymayız.

Geçiş veya hareketle uyanma projesinde düşük karmaşıklıkta bir çözüm aranıyorsa PIR aday olabilir. Seçim sırasında montaj yüksekliği, hedefin geliş yönü ve beklenen küçük hareketler değerlendirilir. Sensörün çıkışını uzun süre açık tutan yazılım zamanlayıcısı, fiziksel algılamayı değiştirmez; yalnız sistemin bu algılamaya verdiği tepkiyi değiştirir.

02

Radar varlık algılamada ne sağlar?

Radar, gönderilen radyo dalgalarının hedeften dönüşünü işleyerek uygulamaya uygun bilgi üretir. Infineon varlık algılama kütüphanesi, makro ve mikro hareketlerin ayrı veya birlikte değerlendirilmesine; algılama mesafesi ve eşiklerin ayarlanmasına izin veren bir örnektir. Sonuç yalnız radar çipine değil seçilen çalışma kipine ve algoritmaya da bağlıdır.

Küçük hareketlerin önemli olduğu kullanımda aday radar çözümü gerçek hedeflerle denenir. Boş ortamda kayıt, alan dışından geçen kişiler ve çevredeki hareketli nesneler test edilir. Duyarlılığı artırmak tek başına iyi ayar demek değildir; hedefi kaçırma ile gereksiz tetikleme birlikte değerlendirilir. Ayarlar ve kullanılan yazılım sürümü pilot rapora eklenir.

03

ToF hangi durumda hareket sensörü olarak kullanılır?

Optik ToF yaklaşımı ışığın hedefe gidip dönüşünden mesafe bilgisi üretir. Mesafenin veya belirli bölgedeki hedefin zamanla değişmesi uygulamada yaklaşma ve hareket kararına dönüştürülebilir. Bu, PIR üzerindeki değişim çıkışından farklı bir veri türüdür. Algılama hedefiyle optik görüşün geometrisi birlikte belirlenmelidir.

ST sürücü kılavuzu, mesafe verisinin yanında ölçüm durumunun kontrol edilmesini ve gerektiğinde görüş bölgesinin ayarlanmasını açıklar. Tasarımda yalnız milimetre alanını okumak yerine geçerli ölçüm olup olmadığı da izlenir. Nesnenin beklenen boyutu, yüzeyi, mesafesi ve ortam koşullarıyla deneme yapılır; katalogdaki menzil uygulamaya koşulsuz aktarılmaz.

04

Kapak, lens ve montaj neden teknolojiye özgüdür?

Gözle şeffaf görünen bir kapak her sensör için uygun değildir. Panasonic PIR kılavuzu sıradan cam veya akriliğin ilgili kızılötesi algılamayı engelleyebileceğini belirtir. ToF tarafında ST, kapak içinde yansıyan ışığın çapraz etkileşimini ayrı bir optik tasarım konusu olarak ele alır. Tek bir pencere çözümü bütün teknolojilere taşınmaz.

Prototipte sensörün montaj açısı, kapak aralığı ve algılama açıklığı çizilir. Radar adayında da gerçek muhafaza malzemesi ve yakın mekanik parçalarla test yapılır. Bakım kapağının açılıp kapanması sonrasında yerleşimin tekrarlanabilir olması hedeflenir. Dışarıdan aynı görünen mekanik revizyonlar için yeniden kontrol gerekip gerekmediği test kaydından değerlendirilir.

05

Algılama çıktısı cihaz davranışına nasıl dönüşür?

Sensör verisiyle aydınlatma, ekran veya başka bir çıkışı yönetirken durum makinesi tasarlamak yararlıdır. İlk algı, doğrulama, varlık sürdürme ve boşalma kararları ayrı tarif edilir. Bir sensör okumasının kaybolmasıyla kişinin alanı terk etmesi aynı olay kabul edilmez. Sistem cevabı kullanım beklentisine göre tanımlanır ve kaydedilebilir hale getirilir.

Elektronik kapsamda besleme, haberleşme, kesme hattı ve ana kontrolcüyle bağlantı ele alınır. Yazılımda ham sinyal veya erişilebilir ölçüm, karar çıktısı ve zaman bilgisi ayrı kaydedilebilir. Varsa birden fazla sensörün birleştirilmesi için karar kuralı açıklanır. Karmaşık birleştirme algoritması eklemeden önce tek sensörün hedef kullanımda yeterli olup olmadığı denenir.

06

Kalibrasyon ve algılama kabul testi aynı şey mi?

Teknolojiye göre işlemler değişir. ST VL53L1X sürücü kılavuzu, ofset ve kapak kaynaklı çapraz etkileşim kalibrasyonlarını; verilerin ana sistemde tutulup başlangıçta yüklenmesini açıklar. Radar duyarlılık ayarı ise hedef kullanımda yapılan algoritma değerlendirmesinin parçasıdır. Bunların hepsini tek bir kalibrasyon düğmesi altında düşünmek uygun değildir.

Kabul testinde giriş ve çıkış yönleri, yavaş ve hızlı hareket, kısa duruş ve uzun bekleme senaryoları yazılır. Boş alanda geçen süre boyunca gereksiz tetiklemeler de sayılır. Hedef kaçırma oranı, karar gecikmesi ve alan sınırı için proje ölçütleri belirlenir. Son deneme gerçek montajda ve kullanılacak yazılım sürümüyle yapılır.

07

Hangi hatalardan kaçınılmalı, proje için ne hazırlanmalı?

PIR ile hareketsiz varlığı aynı kabul etmek, bütün radar modüllerinin aynı algoritmayı sunduğunu düşünmek ve ToF mesafesini durum bilgisi olmadan kullanmak sık görülen hatalardır. Aydınlatma, kiosk, otomatik kapak ve cihaz uyandırma gibi örneklerde istenen davranış ayrı yazılır. Tek senaryoda başarılı olan bir ayar bütün kullanıcıları temsil etmeyebilir.

VOMRO incelemesi için algılanacak hedefi, alan ölçülerini, montaj yüksekliğini, kapak malzemesini ve tepki beklentisini paylaşın. Besleme, haberleşme, hedef adet ve ortam fotoğrafları aday seçimini kolaylaştırır. Sensör değerlendirmesi, özel kart, gömülü yazılım ve pilot kayıt kapsamı belirlenebilir; proje sonunda teslim edilecek kaynaklar ve test belgeleri teklif listesine yazılır.

  • Geçiş, varlık ve mesafe hedefini ayrı tanımlayın.
  • Algılanmaması gereken durumları da test edin.
  • Kapak ve yazılım ayarlarını birlikte doğrulayın.
PIR, radar ve ToF için başlangıç karşılaştırması
TeknolojiTemel bilgiProjede kritik konu
PIRKızılötesi enerjide değişimLens bölgeleri, hareket ve ısıl çevre
RadarDönüş sinyalinden hareket/varlık kararıAlgoritma, bölge ve duyarlılık ayarı
Optik ToFMesafe ve ölçüm durum bilgisiOptik görüş, hedef ve kapak etkisi
Sensör birleştirmeBirden fazla ölçümden kararGerekçe, zamanlama ve test yükü

Çalışma biçimi

Başlangıçtan teslimata açık bir süreç.

Her proje aynı görünmez; ancak ölçülebilir gereksinim, kontrollü revizyon ve sahada doğrulama adımları değişmez.

  1. 01

    Olayı tanımlarız

    Hedef, alan, hareket ve bekleme senaryolarını yazarız.

  2. 02

    Teknolojiyi deneriz

    PIR, radar veya ToF adayını aynı kullanım koşullarında inceleriz.

  3. 03

    Cihaza uyarlarız

    Kart, kapak ve karar yazılımını birlikte geliştiririz.

  4. 04

    Kabulü ölçeriz

    Kaçırma, gereksiz tetikleme ve gecikme sonuçlarını kaydederiz.

Sık sorulanlar

Projeye başlamadan önce

Teknik kapsam, teslimatlar ve test planı projenizin gereksinimlerine göre birlikte netleştirilir.

PIR sensörü hareketsiz kişiyi her zaman algılar mı?

PIR değişen kızılötesi enerjiye dayanır. Hareketin azaldığı durumdaki sonuç lens, hedef ve ortam koşullarına bağlıdır; sürekli varlık garantisi verilmez.

Radar sensörü küçük hareketleri algılayabilir mi?

Uygun radar ve algoritma mikro hareketleri değerlendirebilir. Hangi mesafe ve koşulda çalıştığı seçilen modül, ayar ve gerçek hedefle denenmelidir.

ToF sensörü insanı mı, mesafeyi mi ölçer?

Temel çıktı mesafe ve ölçüm durumudur. Uygulama yazılımı bu veriden yaklaşma veya belirli bölgeye giriş kararı üretebilir; çıktı kendiliğinden kişi kimliği değildir.

PIR sensörü normal camın arkasında çalışır mı?

Panasonic belgeleri sıradan cam ve akriliğin ilgili kızılötesi algılamayı engelleyebileceğini belirtir. Pencere malzemesi sensörün optik gereksinimine göre seçilir.

ToF için üretim kalibrasyonu gerekir mi?

Seçilen sensörün talimatı izlenir. VL53L1X örneğinde ofset ve kapak etkisi kalibrasyonları tanımlanmıştır; sonuçların saklanması ve başlangıçta yüklenmesi planlanır.

Mevcut cihazdaki yanlış tetiklemeyi inceleyebilir misiniz?

Montaj, sensör modeli, yazılım ayarları ve olay kayıtları incelenerek test planı hazırlanabilir. Önce çevre, donanım ve karar yazılımının katkısı ayrıştırılır.

Teknik kaynaklar

Daha ayrıntılı incelemek için

Çalışma prensipleri ve tasarım ayrıntıları için üreticilerin ve teknik kurumların birincil yayınları. Belirli bir modelin sınırları, güncel veri sayfası ve kullanım koşullarıyla birlikte değerlendirilmelidir.

  1. Panasonic Industry: Passive Infrared Motion Sensors FAQ

    Pasif algılama, hareket ve ortam etkileri; pencere malzemesi.

  2. Infineon: XENSIV Radar Presence Detection Library

    Makro/mikro hareket, mesafe aralığı ve duyarlılık ayarları.

  3. STMicroelectronics: VL53L1X Ultra Lite Driver Guide

    ToF ölçüm durumları, ofset ve çapraz etkileşim kalibrasyonu.

  4. STMicroelectronics: ToF Cover Window Guidelines

    Kapak içi yansıma, kirlenme ve optik yerleşim etkileri.

Sizin projeniz, sizin ürününüz

Gizlilikle geliştirir, kaynaklarıyla teslim ederiz.

Teknik ayrıntıları paylaşmadan önce gizlilik sözleşmesi (NDA) ile çalışabiliriz. Proje sonunda geliştirdiğimiz kaynak kodları, tasarım dosyalarını ve teknik dokümanları size teslim ederiz.

  • Teknik bilgi paylaşımından önce NDA
  • Başlangıçta açık teslimat listesi
  • Proje sonunda kaynak ve teknik dosyalar
Gizlilik ve teslim sürecimiz
Fikrinizden başlayalım

Algılamak istediğiniz hareketi gerçek cihazda sınayalım.

Hedefi, alanı, montajı ve beklenen tepkiyi paylaşın; teknoloji seçimi, özel elektronik ve kabul testini birlikte planlayalım.