
Definieren Sie Bewegung, Anwesenheit und Abstand als getrennte Anforderungen

Wie wählen Sie einen Bewegungssensor: PIR, Radar oder ToF?

Die Auswahl eines Bewegungssensors umfasst mehr als das Erkennen einer Veränderung in einem Bereich. Das Vorbeigehen einer Person zu erkennen, die Anwesenheit eines sich kaum bewegenden Benutzers zu erfassen und den Abstand eines Objekts zu messen, sind unterschiedliche Anforderungen. PIR-, Radar- und ToF-Sensoren zur Laufzeitmessung arbeiten nach verschiedenen physikalischen Prinzipien. VOMRO bewertet Erfassungstechnologie, Elektronikplatine, Embedded-Algorithmus und Gerätegehäuse gemeinsam anhand des gewünschten Verhaltens.

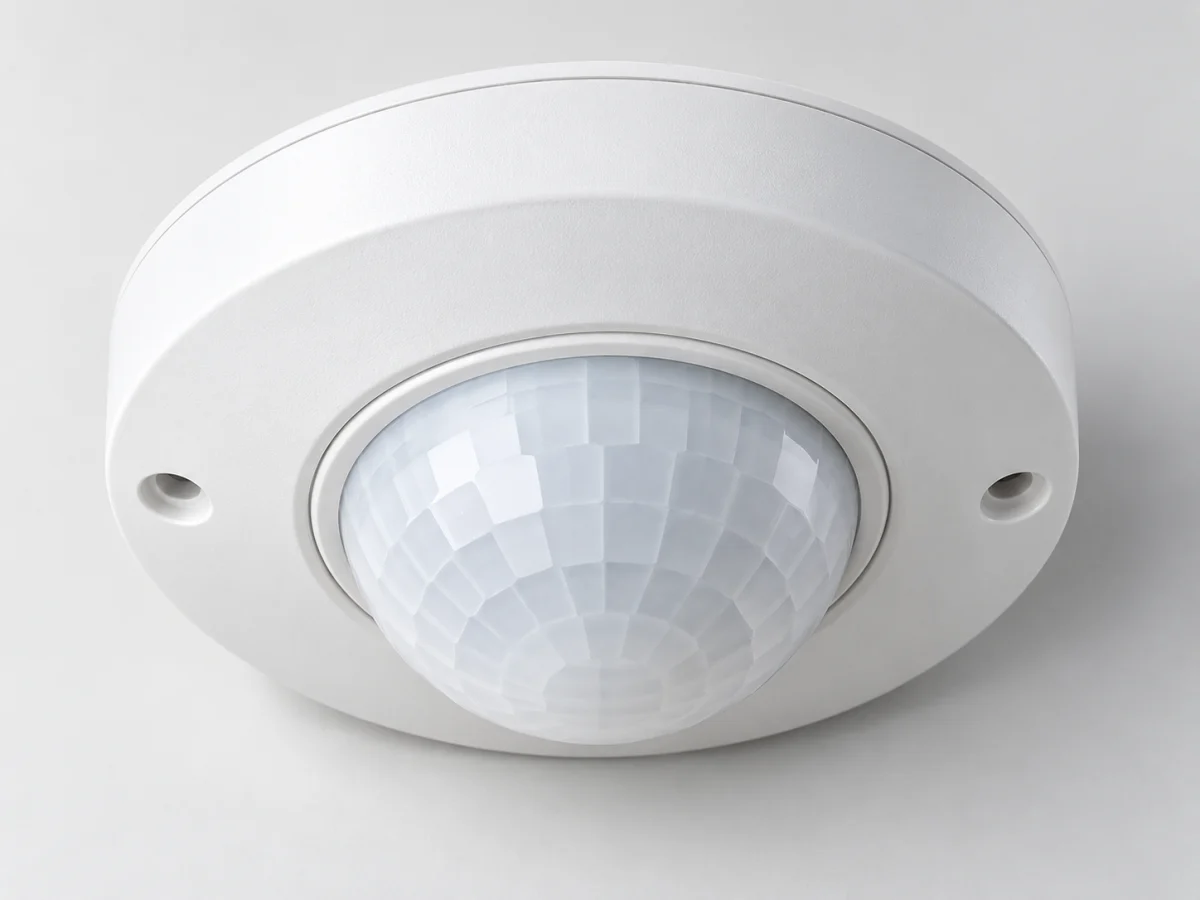
Fertiger PIR-Bewegungssensor mit Fresnellinse und geschlossenem weißem Montagegehäuse
Symbolisches Sensorproduktbild.
AnforderungDurchgang, Anwesenheit oder Abstand
TechnologienPIR, Radar und optisches ToF
AbnahmeprüfungTatsächliches Zielobjekt, Montage und Umgebung

VOMRO Engineering-Ansatz

Beschreiben Sie zuerst das zu erkennende Ereignis und die auszuschließenden Fälle.

Für eine Flurleuchte kann das Erkennen eines Durchgangs genügen; an einem Schreibtisch können dagegen kleine Bewegungen der sitzenden Person wichtig sein. Bei einem Kiosk wird möglicherweise der Annäherungsabstand benötigt, während ein anderes Gerät nur den Eintritt in einen bestimmten Bereich überwachen soll. Für jedes Beispiel werden Zielobjekt, Annäherungsrichtung, Verweilen und Verlassen getrennt beschrieben.

Personen außerhalb des Erfassungsbereichs, schwingende Gegenstände oder die Eigenbewegung des Geräts gehören ebenfalls zu den Projektbedingungen. Statt allein anhand eines Tischversuchs mit sichtbarem Zielobjekt zu entscheiden, wird eine Liste unerwünschter Ereignisse erstellt. Anhand dieser Liste werden die Technologien verglichen.

Die gesamte Messkette

Von der erfassten Größe zu nutzbaren Daten

  1. 01Zielobjekt und Sichtfeld
  2. 02PIR, Radar oder ToF
  3. 03Prüfung von Erkennung und Fehlauslösung
  4. 04Bewegungs-, Anwesenheits- oder Abstandsereignis

Prinzipschema. Tatsächlicher Messbereich, Fehlerbudget und Verifizierungsplan werden anwendungsspezifisch festgelegt.

01

Was erkennt ein PIR-Sensor?

PIR nutzt passive Infraroterfassung und sendet kein Licht zum Zielobjekt. Panasonic erläutert, dass die Erkennung auf Änderungen der Infrarotenergie im Sichtfeld beruht. Die Zonenanordnung der Linse, die Bewegung des Zielobjekts und der Temperaturunterschied zur Umgebung beeinflussen das Ergebnis. Deshalb betrachten wir einen PIR-Ausgang nicht als eindeutige Information über die dauerhafte Anwesenheit oder Position einer bestimmten Person.

Wird für Durchgangserkennung oder bewegungsgesteuertes Aufwecken eine wenig komplexe Lösung gesucht, kann PIR infrage kommen. Bei der Auswahl werden Einbauhöhe, Annäherungsrichtung und erwartete kleine Bewegungen bewertet. Ein Softwaretimer, der den Sensorausgang länger aktiv hält, verändert nicht die physikalische Erfassung, sondern lediglich die Reaktion des Systems darauf.

02

Was bietet Radar bei der Anwesenheitserkennung?

Radar verarbeitet die vom Zielobjekt zurückkehrenden ausgesendeten Funkwellen und erzeugt daraus anwendungsgerechte Informationen. Die Anwesenheitserkennungsbibliothek von Infineon ist ein Beispiel, das die getrennte oder gemeinsame Bewertung von Makro- und Mikrobewegungen sowie die Einstellung von Erfassungsabstand und Schwellen erlaubt. Das Ergebnis hängt nicht nur vom Radarchip ab, sondern auch von Betriebsart und Algorithmus.

Sind kleine Bewegungen relevant, wird die infrage kommende Radarlösung mit tatsächlichen Zielobjekten erprobt. Aufzeichnungen im leeren Raum, vorbeigehende Personen außerhalb des Bereichs und bewegte Gegenstände in der Umgebung werden geprüft. Eine höhere Empfindlichkeit ist nicht automatisch eine bessere Einstellung; übersehene Zielobjekte und unnötige Auslösungen werden gemeinsam bewertet. Einstellungen und Softwareversion werden in den Pilotbericht aufgenommen.

03

Wann wird ToF als Bewegungssensor eingesetzt?

Optisches ToF leitet aus dem Hin- und Rückweg des Lichts zum Zielobjekt eine Abstandsinformation ab. Zeitliche Änderungen des Abstands oder eines Zielobjekts in einem bestimmten Bereich können in Annäherungs- und Bewegungsentscheidungen umgesetzt werden. Diese Daten unterscheiden sich vom Änderungssignal eines PIR-Sensors. Erfassungsziel und Geometrie des optischen Sichtfelds müssen gemeinsam festgelegt werden.

Der ST-Treiberleitfaden erläutert, dass neben dem Abstand auch der Messstatus geprüft und bei Bedarf der Sichtbereich eingestellt werden soll. Im Entwurf wird daher nicht nur das Millimeterfeld gelesen, sondern auch überwacht, ob eine gültige Messung vorliegt. Versuche erfolgen mit erwarteter Objektgröße, Oberfläche, Entfernung und Umgebungsbedingungen; die Reichweite aus dem Datenblatt wird nicht ohne Prüfung auf die Anwendung übertragen.

04

Warum sind Abdeckung, Linse und Montage technologiespezifisch?

Eine für das Auge transparente Abdeckung ist nicht für jeden Sensor geeignet. Der PIR-Leitfaden von Panasonic weist darauf hin, dass gewöhnliches Glas oder Acryl die betreffende Infraroterfassung blockieren können. Bei ToF behandelt ST das Übersprechen durch im Deckglas reflektiertes Licht als eigenes Thema der optischen Gestaltung. Eine Fensterlösung wird nicht pauschal auf alle Technologien übertragen.

Im Prototyp werden Einbauwinkel des Sensors, Abstand zur Abdeckung und Erfassungsöffnung eingezeichnet. Auch Radarkandidaten werden mit dem tatsächlichen Gehäusematerial und benachbarten mechanischen Teilen geprüft. Die Anordnung soll nach Öffnen und Schließen der Wartungsabdeckung reproduzierbar sein. Ob äußerlich gleich erscheinende mechanische Revisionen erneut geprüft werden müssen, wird anhand der Testaufzeichnungen bewertet.

05

Wie wird das Erfassungsergebnis in Geräteverhalten umgesetzt?

Bei der Steuerung von Beleuchtung, Display oder anderen Ausgängen anhand von Sensordaten ist ein Zustandsautomat hilfreich. Ersterkennung, Bestätigung, Fortbestehen der Anwesenheit und Freigabe des Bereichs werden getrennt beschrieben. Der Ausfall eines Sensorwerts wird nicht mit dem Verlassen des Bereichs durch eine Person gleichgesetzt. Die Systemreaktion wird entsprechend der Nutzungserwartung definiert und aufzeichenbar gemacht.

Zum Elektronikumfang gehören Stromversorgung, Kommunikation, Interruptleitung und Anbindung an die Hauptsteuerung. In der Software können Rohsignal oder zugänglicher Messwert, Entscheidungsausgang und Zeitinformation getrennt aufgezeichnet werden. Werden mehrere Sensoren kombiniert, wird die Entscheidungsregel erläutert. Vor Ergänzung eines komplexen Fusionsalgorithmus wird geprüft, ob ein einzelner Sensor für die Zielanwendung ausreicht.

06

Sind Kalibrierung und Abnahme der Erkennung dasselbe?

Die Verfahren unterscheiden sich je nach Technologie. Der Treiberleitfaden des ST VL53L1X beschreibt Offsetkalibrierung und Kalibrierung des durch die Abdeckung verursachten Übersprechens sowie Speicherung der Daten im Hostsystem und Laden beim Start. Die Empfindlichkeitseinstellung eines Radars gehört dagegen zur Bewertung des Algorithmus in der Zielanwendung. Diese Vorgänge lassen sich nicht angemessen unter einem einzigen Kalibrierknopf zusammenfassen.

Im Abnahmetest werden Ein- und Austrittsrichtungen, langsame und schnelle Bewegungen, kurze Stopps und längeres Verweilen beschrieben. Während der Beobachtung des leeren Bereichs werden auch unnötige Auslösungen gezählt. Für die Rate übersehener Zielobjekte, Entscheidungsverzögerung und Bereichsgrenze werden Projektkriterien festgelegt. Der abschließende Versuch erfolgt in der tatsächlichen Montage mit der vorgesehenen Softwareversion.

07

Welche Fehler sollten vermieden werden und was wird für das Projekt benötigt?

Häufige Fehler sind die Gleichsetzung von PIR mit der Erkennung bewegungsloser Anwesenheit, die Annahme identischer Algorithmen in allen Radarmodulen und die Nutzung eines ToF-Abstands ohne Statusinformation. Für Beleuchtung, Kioske, automatische Abdeckungen und das Aufwecken von Geräten wird das gewünschte Verhalten jeweils beschrieben. Eine in einem Szenario erfolgreiche Einstellung bildet möglicherweise nicht alle Benutzer ab.

Teilen Sie VOMRO zur Prüfung Zielobjekt, Bereichsabmessungen, Einbauhöhe, Abdeckungsmaterial und gewünschte Reaktion mit. Angaben zu Versorgung, Kommunikation, Zielstückzahl und Fotos der Umgebung erleichtern die Kandidatenauswahl. Der Umfang von Sensorbewertung, kundenspezifischer Platine, Embedded-Software und Pilotaufzeichnung kann festgelegt werden; die am Projektende zu liefernden Quelldateien und Prüfunterlagen werden im Angebot aufgeführt.

  • Definieren Sie Durchgang, Anwesenheit und Abstand getrennt als Ziele.
  • Prüfen Sie auch Situationen, die nicht erkannt werden sollen.
  • Validieren Sie Abdeckung und Softwareeinstellungen gemeinsam.
Erster Vergleich von PIR, Radar und ToF
TechnologieGrundlegende InformationEntscheidender Projektaspekt
PIRÄnderung der InfrarotenergieLinsenzonen, Bewegung und thermische Umgebung
RadarBewegungs- oder Anwesenheitsentscheidung aus dem RücksignalAlgorithmus, Bereichs- und Empfindlichkeitseinstellung
Optisches ToFAbstand und MessstatusOptisches Sichtfeld, Zielobjekt und Abdeckungseinfluss
SensorfusionEntscheidung aus mehreren MessungenBegründung, Zeitabstimmung und Prüfaufwand

Wie es funktioniert

Es ist ein offener Prozess vom Start bis zur Auslieferung.

Nicht jedes Projekt sieht gleich aus; Die messbaren Anforderungen, die kontrollierte Überarbeitung und die Schritte zur Feldverifizierung bleiben jedoch unverändert.

  1. 01

    Wir definieren das Ereignis

    Wir beschreiben Zielobjekt, Bereich, Bewegungs- und Verweilszenarien.

  2. 02

    Wir erproben die Technologie

    Wir untersuchen PIR-, Radar- oder ToF-Kandidaten unter denselben Einsatzbedingungen.

  3. 03

    Wir passen die Lösung an das Gerät an

    Wir entwickeln Platine, Abdeckung und Entscheidungssoftware gemeinsam.

  4. 04

    Wir messen die Abnahmekriterien

    Wir dokumentieren übersehene Ereignisse, unnötige Auslösungen und Verzögerungen.

häufig gestellte Fragen

Vor Beginn des Projekts

Der technische Umfang, die zu liefernden Leistungen und der Testplan werden gemeinsam entsprechend den Anforderungen Ihres Projekts geklärt.

Erkennt ein PIR-Sensor eine bewegungslose Person immer?

PIR beruht auf sich verändernder Infrarotenergie. Bei geringer Bewegung hängt das Ergebnis von Linse, Zielobjekt und Umgebung ab; eine dauerhafte Anwesenheitserkennung wird nicht garantiert.

Kann ein Radarsensor kleine Bewegungen erkennen?

Ein geeignetes Radar mit passendem Algorithmus kann Mikrobewegungen auswerten. In welchem Abstand und unter welchen Bedingungen dies funktioniert, muss mit dem gewählten Modul, seinen Einstellungen und dem tatsächlichen Zielobjekt erprobt werden.

Misst ein ToF-Sensor Personen oder Abstände?

Die grundlegenden Ausgaben sind Abstand und Messstatus. Die Anwendungssoftware kann daraus Annäherung oder Eintritt in einen bestimmten Bereich ableiten; die Ausgabe enthält nicht automatisch eine Personenidentität.

Funktioniert ein PIR-Sensor hinter normalem Glas?

Die Unterlagen von Panasonic weisen darauf hin, dass gewöhnliches Glas und Acryl die betreffende Infraroterfassung blockieren können. Das Fenstermaterial wird nach den optischen Anforderungen des Sensors ausgewählt.

Ist für ToF eine Kalibrierung in der Fertigung erforderlich?

Es gelten die Anweisungen des ausgewählten Sensors. Beim VL53L1X sind beispielsweise Kalibrierungen für Offset und Abdeckungseinfluss vorgesehen; Speicherung der Ergebnisse und Laden beim Start werden eingeplant.

Können Sie Fehlauslösungen in einem bestehenden Gerät untersuchen?

Nach Prüfung von Montage, Sensormodell, Softwareeinstellungen und Ereignisprotokollen kann ein Testplan erstellt werden. Zunächst werden die Beiträge von Umgebung, Hardware und Entscheidungssoftware getrennt untersucht.

Ihr Projekt, Ihr Produkt

Wir entwickeln vertraulich und übergeben die Quelldateien.

Vor dem Austausch technischer Details können wir mit einer Geheimhaltungsvereinbarung (NDA) arbeiten. Zum Projektabschluss übergeben wir Ihnen die von uns entwickelten Quellcodes, Designdateien und technischen Dokumente.

  • Vor der Weitergabe technischer Informationen NDA
  • Von Beginn an eine klare Übergabeliste
  • Quell- und technische Dateien am Ende des Projekts
Unser Datenschutz- und Lieferprozess
Beginnen wir mit Ihrer Idee

Erproben wir die gewünschte Bewegungserkennung im tatsächlichen Gerät.

Teilen Sie Zielobjekt, Bereich, Montage und erwartete Reaktion mit, damit wir Technologieauswahl, kundenspezifische Elektronik und Abnahmetest gemeinsam planen können.