Müşteriye özel hareket kontrolü

Servo, step ve BLDC motorlar için özel sürücü kartı tasarımı

Makinenizin motorunu, yükünü ve çalışma döngüsünü birlikte değerlendirerek size özel motor sürücü kartı geliştiriyoruz. VOMRO; güç elektroniği, akım ölçümü, konum geri bildirimi, gömülü yazılım ve makine haberleşmesini aynı proje kapsamında tasarlar. Kartın boyutu, bağlantıları ve kontrol davranışı ürününüze göre belirlenir; ilk prototip, kararlaştırılan motor ve yük koşullarıyla doğrulanır.

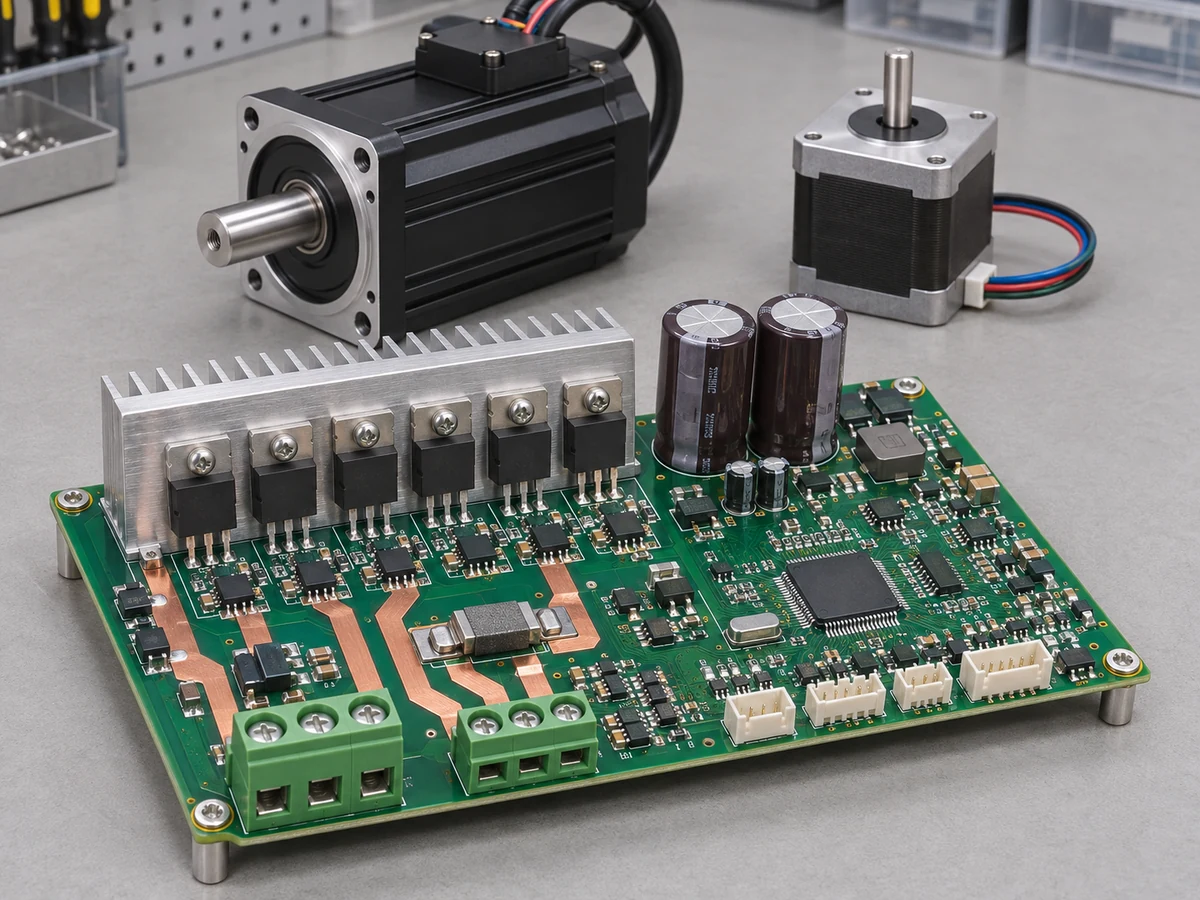
Güç transistörleri, akım ölçümü ve endüstriyel bağlantıları bulunan özel motor sürücü kartı
MotorlarServo, step ve BLDC/PMSM
KapsamGüç katı, kontrol ve test
TeslimTasarım ve yazılım kaynakları

Sizin projeniz, sizin ürününüz

Gizlilikle geliştirir, kaynaklarıyla teslim ederiz.

Teknik ayrıntıları paylaşmadan önce gizlilik sözleşmesi (NDA) ile çalışabiliriz. Proje sonunda geliştirdiğimiz kaynak kodları, tasarım dosyalarını ve teknik dokümanları size teslim ederiz.

  • Teknik bilgi paylaşımından önce NDA
  • Başlangıçta açık teslimat listesi
  • Proje sonunda kaynak ve teknik dosyalar
Gizlilik ve teslim sürecimiz

VOMRO mühendislik yaklaşımı

Sürücü kartını motor kadar makinenin hareket görevine göre tasarlarız.

Bir konveyörün hızını korumak, dozaj mekanizmasını adımlarla ilerletmek ve bir ekseni belirli konuma götürmek farklı kontrol ihtiyaçlarıdır. Yükün ataleti, hızlanma ve durma biçimi, çevrim süresi, ortam sıcaklığı ve besleme koşulları birlikte ele alınır. Böylece yalnız motor etiketine bakılarak güç elemanı veya kontrol yöntemi seçilmez.

İlk değerlendirmede motor veri sayfasını, varsa enkoder veya Hall sensörü bilgilerini, besleme kaynağını ve yükün hareket profilini paylaşabilirsiniz. Kart ölçüsü, konektörler, makine kontrolörüyle iletişim ve hedef üretim adedi de kapsamı belirler. Mevcut bir sürücünün yerine geçilecekse korunacak bağlantılar ve davranışlar başlangıçta belgelenir.

01

Servo sürücü tasarımında geri bildirim ve kontrol döngüleri

Servo, tek başına motorun elektriksel türünü tarif etmez; konum, hız veya torkun geri bildirimle yönetildiği kontrol yapısını anlatır. Uygun PMSM/BLDC veya step motor, göreve göre kapalı çevrim sistemde kullanılabilir. Enkoder çözünürlüğü ve arayüzü, akım geri bildirimi, mekanik boşluk ve yük değişimi birlikte değerlendirilir. Akım, hız ve konum döngülerinin ayarları gerçek mekanizmayla sınanır; yalnız motorun boşta dönmesi eksen doğrulaması sayılmaz.
02

Step motor sürücü kartında akım düzenleme ve hareket profili

Step motor uygulamalarında faz akımının düzenlenmesi, mikro-adımlama, hızlanma rampası ve duruşta tutma ihtiyacı birlikte planlanır. STEP/DIR veya haberleşmeli komut arayüzü, makinenin kontrol yapısına göre seçilir. Mikro-adım sayısı tek başına mekanik konum doğruluğunu kanıtlamaz. Yük altında adım kaybı, titreşim, ısınma ve yeniden başlatma davranışı incelenir; gerekiyorsa enkoderle kapalı çevrim yaklaşımı değerlendirilir.

03

BLDC/PMSM sürücülerinde komütasyon ve FOC seçimi

Üç fazlı BLDC/PMSM motorlarda altı adımlı komütasyon veya alan yönlendirmeli kontrol (FOC), motorun yapısı ve istenen hareket davranışıyla karşılaştırılır. Hall sensörü, enkoder veya sensörsüz kestirim seçimi; ilk kalkış, düşük hız, yük değişimi ve durma gereksinimlerine bağlıdır. Her motora aynı algoritma uygulanmaz. Faz akımı örneklemesi ile PWM zamanlaması birlikte tasarlanır; seçilen yaklaşım hedeflenen çalışma aralığında motorla doğrulanır.

04

Güç katı, kapı sürücüsü ve sürücü PCB yerleşimi

Güç anahtarları, kapı sürücüleri, akım ölçüm zinciri ve besleme devreleri; gerilim, akım, anahtarlama ve ısıl koşullara göre boyutlandırılır. PCB üzerinde yüksek akım yolları, anahtarlama döngüleri, hassas ölçüm referansları ve ısı aktarımı birlikte ele alınır. Ölü zaman, aşırı akım tepkisi ve düşük besleme davranışı donanım ile yazılımın ortak konusudur. Frenleme sırasında oluşabilecek bara gerilimi artışı da motorun durma senaryosuna göre değerlendirilir.

05

Makine haberleşmesi, parametreler ve arıza davranışı

Sürücü yazılımında komutlar, hızlanma sınırları, motor parametreleri ve hata kayıtları tanımlanır. CAN, RS-485 veya uygulamaya uygun başka bir arayüz; mevcut kontrolör ve protokol gereksinimiyle seçilir. Haberleşme kesilmesi, sensör kaybı, aşırı sıcaklık ve enerji kesilip gelmesi için beklenen davranış belirlenir. Sürücünün koruma işlevleri ve makinenin emniyet gereksinimleri, ilgili mimari ve doğrulama kapsamlarıyla ayrı ayrı tanımlanır.

06

Prototip doğrulama, üretime hazırlık ve teknik teslim

İlk çalıştırma kontrollü besleme ve tanımlı sınırlarla yapılır; ardından yük, hız değişimi, duruş ve arıza senaryoları uygulanır. Akım ölçümü, sıcaklıklar, geri bildirim ve haberleşme sonuçları donanım revizyonu ile yazılım sürümüne bağlanır. Kabul koşulları projeye özel yazılır; ölçülmemiş güç, hassasiyet veya verim değeri vaat edilmez. Gerekli dış laboratuvar çalışmaları ayrıca planlanır.

Onaylanan tasarım için şema, PCB kaynakları, üretim dosyaları, malzeme listesi, geliştirilen yazılım ve test açıklamaları teslim kapsamına alınır. Numune üretimi ve dizgi yalnız geliştirdiğimiz müşteri projesinin parçasıdır. Sonraki partiler için programlama, parametre yükleme ve fonksiyon kontrolü düzenlenerek tekrar üretim hazırlığı tamamlanır.

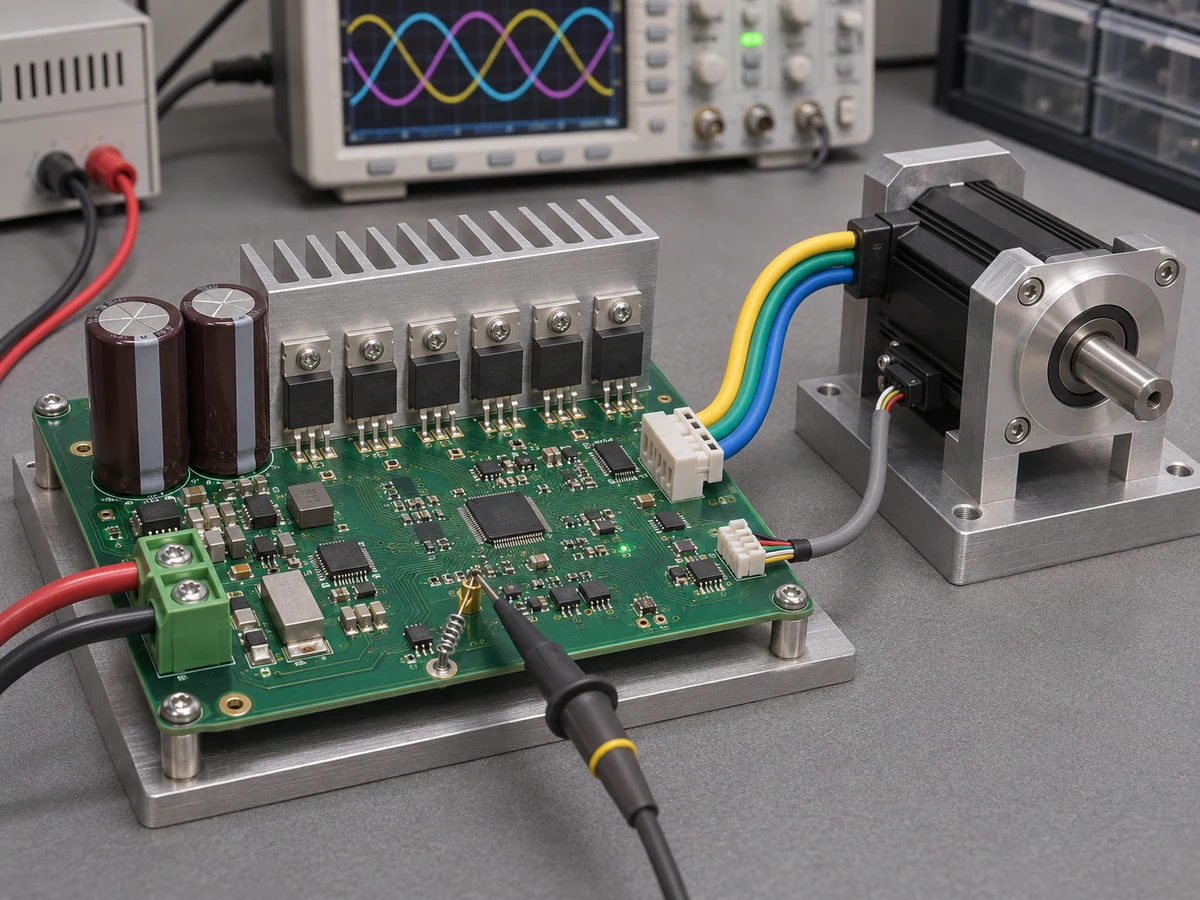
Motor, sürücü kartı ve ölçüm bağlantılarının birlikte değerlendirildiği motor kontrol test düzeneği

Çalışma biçimi

Başlangıçtan teslimata açık bir süreç.

Her proje aynı görünmez; ancak ölçülebilir gereksinim, kontrollü revizyon ve sahada doğrulama adımları değişmez.

  1. 01

    Hareket görevini tanımlarız

    Motor, yük, besleme ve makine arayüzünü birlikte inceleriz.

  2. 02

    Kartı ve kontrolü geliştiririz

    Güç elektroniğini, geri bildirimi ve gömülü yazılımı bütünleştiririz.

  3. 03

    Motorla doğrularız

    Kararlaştırılan yük, hareket ve arıza senaryolarını uygularız.

  4. 04

    Kaynakları teslim ederiz

    Onaylı tasarımı, yazılımı ve teknik dosyaları sürümleriyle veririz.

Sık sorulanlar

Projeye başlamadan önce

Teknik kapsam, teslimatlar ve test planı projenizin gereksinimlerine göre birlikte netleştirilir.

Özel motor sürücü kartının maliyetini ne belirler?

Motor ve güç katı gereksinimleri, geri bildirim, yazılım, arayüzler, numune ve doğrulama kapsamı geliştirme bedelini etkiler. Tekrar üretimdeki kart başına maliyet ayrıca hesaplanır.

Mevcut motor ve kontrolörle çalışabilir misiniz?

Motor verileri, bağlantılar, komut protokolü ve mevcut sistem incelenir. Korunabilecek bileşenlerle değişmesi gereken noktalar belirlenerek entegrasyon kapsamı oluşturulur.

Gizlilik ve tasarım kaynakları nasıl ele alınıyor?

Teknik ayrıntılardan önce talebiniz üzerine NDA ile çalışabiliriz. Projeye ait geliştirdiğimiz tasarım ve yazılım kaynaklarını teslim ederiz; üçüncü taraf lisansları ve teslim listesi başlangıçta açıklanır.

Fikrinizden başlayalım

Motorunuzun hareket görevini birlikte netleştirelim.

Motor veri sayfasını, beslemeyi, yük ve hız beklentinizi paylaşın. Özel sürücü kartının geliştirme, prototip ve kabul kapsamını birlikte belirleyelim.