Kamera, yazılım ve makinenin birlikte geliştirilmesi

Endüstriyel görüntü işleme ile ölçüm ve kalite kontrol sistemleri

Bant üzerinde ilerleyen bir parçanın ölçüsünü değerlendirmek, kenarındaki çapağı görmek veya deformasyonu ayırt etmek için kamera tek başına yeterli değildir. VOMRO; optik, aydınlatma, elektronik, görüntü işleme yazılımı, mekanik ve hat entegrasyonunu birlikte geliştirerek müşteriye özel makine görüşü ve kalite kontrol projeleri oluşturur.

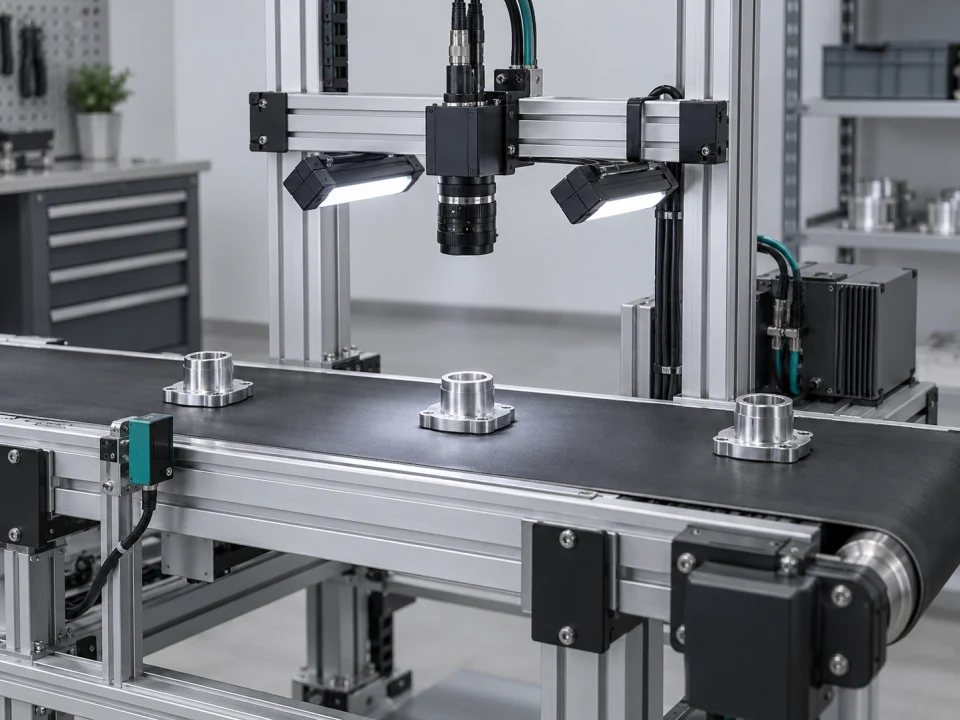
Konveyörde ilerleyen metal parçayı kontrollü ışık altında inceleyen kamera, tetik sensörü ve görüntü işleme istasyonu
Temsili uygulama
BaşlangıçGerçek parça ve hata örnekleri
BütünlükOptik, yazılım ve hat mekaniği
KabulÖlçüm ve sınıflandırma doğrulaması

Sizin projeniz, sizin ürününüz

Gizlilikle geliştirir, kaynaklarıyla teslim ederiz.

Teknik ayrıntıları paylaşmadan önce gizlilik sözleşmesi (NDA) ile çalışabiliriz. Proje sonunda geliştirdiğimiz kaynak kodları, tasarım dosyalarını ve teknik dokümanları size teslim ederiz.

  • Teknik bilgi paylaşımından önce NDA
  • Başlangıçta açık teslimat listesi
  • Proje sonunda kaynak ve teknik dosyalar
Gizlilik ve teslim sürecimiz

VOMRO mühendislik yaklaşımı

Kontrol edeceğiniz özelliği, hattın gerçek koşullarında görünür hale getiririz.

Metal işleme, plastik parça üretimi, montaj ve benzeri süreçlerde görsel kontrol ihtiyacı farklı biçimlerde ortaya çıkar. Bir parçanın dış konturu tolerans içinde mi, delik var mı, kesilmiş kenarda çapak bulunuyor mu, montajdan sonra parça eğilmiş mi? Bu sorular aynı görüntüleme düzeniyle cevaplanmayabilir. İnceleme yönü, malzeme, yüzey parlaklığı ve hareket, hangi özelliğin kamerada ayırt edilebileceğini değiştirir.

Projeye müşterinin teknik resmi, referans ölçümleri ve gerçek numunelerinden başlarız. Kabul edilen, kusurlu ve sınırda kalan örnekler üzerinden görüntüleme denemesi yapılır. Ardından ölçüm veya kusur kararının hattaki hangi işleme dönüşeceği belirlenir. VOMRO, müşterinin kendi üretim sürecine veya geliştirdiği makineye uygun elektronik, yazılım ve mekanik sistemi geliştirir.

Hareketten görüntüye, görüntüden karara

Parça bantta ilerlerken kontrol nasıl oluşur?

Kontrol türünü seçin; kameranın görüş alanını, hareket eden parçayı ve işaretlenen bölgeyi birlikte inceleyin.

Metal parçaların konveyör üzerinde kamera ve kontrollü aydınlatma altında incelendiği temsili görüntü işleme istasyonu
Temsili kontrol akışı
  1. 01 Parça tetiklenir
  2. 02 Görüntü alınır
  3. 03 Bölge değerlendirilir

Çapak modunda, örnek parçanın kenarından taşan bölge kamera alanından geçerken işaretlenir.

Temsili interaktif 3D simülasyon. Gösterilen hareket ve işaretler gerçek sistem performansını veya ölçüm sonucunu temsil etmez.

Temsili interaktif 3D simülasyon · Gerçek projede ışık, optik, tetikleme, kalibrasyon ve kabul testleri birlikte belirlenir.
01

Boyutsal ölçüm, çapak ve deformasyonu ayrı gereksinimler olarak ele alırız

Çap, genişlik, delik konumu veya kontur sapması gibi ölçümlerde kontrol edilecek unsur, referans ve tolerans tanımlanır. Çapak kontrolünde ise kenardan taşan bölgenin nerede ve hangi görünümde arandığı belirlenir. Sadece bir kusurun bulunmasıyla fiziksel boyutunun ölçülmesi farklı çıktılardır. Ölçümün hangi düzlem veya yüzeye ait olduğu teknik gereksinime yazılır.

Deformasyonun görüntü düzlemindeki kontur değişimi mi, yükseklik veya eğilme mi olduğu incelenir. İki boyutlu bir görünüş yeterli değilse farklı bakış yönleri veya 3D profil ölçümü değerlendirilir. Her hata türü için görünürlük, kabul sınırı ve referans doğrulama yöntemi birlikte belirlenir. Böylece tek bir iyi/kötü etiketi altında birbirinden farklı kalite kararları karışmaz.

  • Ölçü, referans, tolerans ve kontrol bölgesi
  • Kenar çapağı ve yüzey kusurunun ayrı tanımı
  • 2D kontur ile yükseklik/deformasyon ihtiyacının ayrılması
02

Kamera, lens ve aydınlatmayı gerçek parçayla seçeriz

Arka aydınlatma dış konturu belirginleştirebilir; yüzey üzerindeki bir iz veya çapak için farklı ışık yönleri gerekebilir. Parlak metal, koyu plastik ve dokulu yüzey aynı kontrastı üretmez. Görüş alanı, çalışma mesafesi, optik ve ışık düzeni hedef özelliğe göre değerlendirilir. Ortam ışığının değişimi veya kirlenme, ilk numunedeki iyi görüntüyü üretimde sürdürülemez hale getirmemelidir.

Hareketli parçanın görüntülenmesinde pozlama ve sensörün okuma biçimi önemlidir. Alan taramalı kamera veya çizgi taramalı (line-scan) yapı; parça geometrisi, besleme ve kontrol alanına göre karşılaştırılır. Kamera çözünürlüğünü tek başına ölçüm doğruluğu gibi sunmayız. Prototip düzenekte hedeflenen kusurun gerçekten ayrıştığını ve kritik ölçülerin tanımlı koşullarda değerlendirilebildiğini test ederiz.

  • Parça yüzeyi ve kusur yönüne uygun ışık
  • Görüş alanı, optik ve pozlamanın ortak değerlendirilmesi
  • Gerçek numunelerle ilk görüntüleme denemesi
03

Mekanik fikstür, tetikleme ve elektronik arayüzleri birlikte geliştiririz

Parçanın kameraya göre yüksekliği, yönü ve titreşimi ölçüm koşullarının parçasıdır. Kamera braketi, ışık muhafazası, parça kılavuzu ve gerekiyorsa fikstür, mevcut hat yerleşimiyle birlikte tasarlanır. Temizlik, ayar ve servis erişimi de dikkate alınır. Parçayı durdurmadan kontrol etmek isteniyorsa beslemenin bunu hangi konum kararlılığıyla sağlayabildiği incelenir.

Fotosel, enkoder veya hat kontrolöründen gelen tetik sinyalleriyle görüntü alımı eşleştirilir. Özel elektronik gerektiğinde sensör, aydınlatma ve PLC arasındaki elektriksel arayüzü geliştiririz. Sonucun doğru parçaya bağlanması için kimlik ve konum takibi tanımlanır. Ayırma noktasına kadar değişen hız veya parça aralığı, yalnız sabit bir zaman gecikmesi varsayımıyla geçiştirilmez.

  • Braket, fikstür, kılavuz ve koruyucu mekanik
  • Sensör, enkoder ve aydınlatma senkronizasyonu
  • Parça kimliği ve hat üzerindeki konum takibi
04

Kural tabanlı görüntü işleme ve yapay zekâyı ihtiyaca göre kullanırız

Belirgin bir kenarın konumu, delik sayısı veya tanımlı konturun karşılaştırılması kural tabanlı araçlarla çözülebilir. Görünüş çeşitliliği fazla olan yüzey kusurları veya sınıflandırma görevleri için yapay zekâ tabanlı model geliştirme değerlendirilebilir. Her kamera projesinin AI gerektirdiği veya model eklemenin zayıf görüntüyü kendiliğinden düzelttiği varsayılmaz.

AI kullanılacaksa numune toplama, etiketleme, eğitim ve bağımsız test verisi kapsamın parçasıdır. Aynı parçaya ait çok benzer görüntülerin eğitim ve testte karışması sonucu olduğundan güçlü gösterebilir. Model sürümü, karar eşiği ve çalışma koşulları kaydedilir. Geometrik ölçüm, uygun uygulamada öğrenilmiş bir kusur kararıyla birlikte kullanılabilir; modelin güven skoru fiziksel ölçüm doğruluğunun yerine geçmez.

  • Tanımlı geometri için ölçüm ve kural araçları
  • Görünüş çeşitliliğine göre veri ve model ihtiyacı
  • Model, reçete ve karar eşiği sürüm takibi
05

PLC, ayırma mekanizması ve kayıt sistemiyle entegrasyon

Görüntü işleme sonucu, ölçüm değeri ve hata koduyla birlikte PLC’ye veya ilgili kontrol yazılımına aktarılabilir. Parça alındı, inceleme tamamlandı ve sonuç geçerli gibi durumlar için arayüz tanımlanır. Ayırma mekanizmasının komutu almasıyla parçanın gerçekten ayrılması farklı olaylardır; gerekli doğrulama sensörü ve mekanik düzen buna göre planlanır.

Görüntü alınamaması, tetik kaybı, haberleşme kesilmesi ve sonuç süresinin aşılması gibi durumlar normal kabul sonucundan ayrılır. İnceleme istasyonu mevcut kontrol sistemini tamamlar; makinenin emniyet işlevleri risk değerlendirmesiyle belirlenen uygun emniyet kontrolü ve mimarisinde kalır. Ürün reçetesi, kullanıcı yetkisi, örnek görüntüler ve olay kayıtları için yazılım kapsamı müşterinin bakım ve izlenebilirlik ihtiyacına göre oluşturulur.

  • Sonuç, parça kimliği ve PLC el sıkışması
  • Ayırma komutu ile fiziksel sonuç kontrolünün ayrılması
  • Geçersiz inceleme ve bağlantı kaybı senaryoları
06

Hassasiyet iddiasını gerçek ölçüm ve doğrulama verisine bağlarız

Piksel cinsinden uzunluğun fiziksel birime çevrilmesi için uygulamaya uygun kalibrasyon gerekir. Optik, kamera konumu ve ölçüm düzlemi bu ilişkinin parçalarıdır. Ölçüm, referans yöntemle karşılaştırılır; farklı konumlarda ve tekrarlı parçalarda davranış değerlendirilir. Kamera veya lensin konumu değiştiğinde ilgili kontroller yenilenir. Çözünürlük, tekrarlanabilirlik ve doğruluk ayrı ölçütler olarak ele alınır.

Kusur kontrolünde sağlam parçanın gereksiz reddi ile kusurlu parçanın kabulü ayrı kaydedilir. Sınır numuneleri, farklı üretim partileri ve gerçek hat koşulları doğrulama planında yer alır. Performans; veri seti, hata tanımı, hat koşulu ve yazılım sürümüyle açıklanır. Test yapılmadan belirli bir hız, tolerans veya kusur yakalama oranı vaat etmeyiz. Pilot bulgularına göre ölçülebilir kabul koşulları tamamlanır.

  • Referans ölçüm ve kalibrasyon planı
  • Hatalı ret ve kusurlu kabulün ayrı değerlendirilmesi
  • Veri, koşul ve sürümle açıklanan kabul sonucu
07

Prototipten pilot hatta, gizlilikten kaynak dosyalarına

Önce görüntüleme ve kritik işlevler doğrulanır; ardından elektronik, mekanik ve yazılım pilot istasyonda birleştirilir. Bakım için ışık/lens temizliği, reçete değiştirme ve yeniden doğrulama adımları belirlenir. Gerekli özel kartın PCB numune üretimi ve dizgi desteği yalnız VOMRO’nun geliştirdiği müşteri projelerine sunulur. Kapsam, kabul listesi ve teknik teslimler başlangıçta netleştirilir.

Teknik ayrıntılardan önce talebiniz üzerine gizlilik sözleşmesi (NDA) imzalarız. Projeye ait kaynak kodları, elektronik ve PCB tasarım kaynakları, mekanik CAD dosyaları ve teknik dokümanlar proje sonunda teslim edilir. AI kapsamında geliştirilen model çıktıları, eğitim/çalıştırma bilgileri ve veri tesliminin sınırları da listelenir; üçüncü taraf araç, model ve kütüphanelerin lisans koşulları ayrıca açıklanır. İlk görüşmeye parça resmi, numuneler, kontrol amacı ve mevcut hat bilgisiyle başlayabilirsiniz.

  • Numune denemesi, pilot istasyon ve kabul planı
  • Talebe göre NDA ve müşteriye özel geliştirme
  • Proje sonunda kaynak, tasarım ve teknik dosya teslimi

Çalışma biçimi

Başlangıçtan teslimata açık bir süreç.

Her proje aynı görünmez; ancak ölçülebilir gereksinim, kontrollü revizyon ve sahada doğrulama adımları değişmez.

  1. 01

    Kontrolü tanımlarız

    Teknik resim, numuneler, hata türleri ve hat koşullarını birlikte inceleriz.

  2. 02

    Görüntüyü doğrularız

    Optik, ışık, pozlama ve parça sunumuyla kontrol edilecek özelliği değerlendiririz.

  3. 03

    İstasyonu geliştiririz

    Elektronik, yazılım, mekanik ve PLC arayüzlerini pilot hatta birleştiririz.

  4. 04

    Kabul ve teslimi tamamlarız

    Tanımlı testleri uygular, onaylı kaynak ve teknik dokümanları teslim ederiz.

Sık sorulanlar

Projeye başlamadan önce

Teknik kapsam, teslimatlar ve test planı projenizin gereksinimlerine göre birlikte netleştirilir.

Bant durmadan kamera ile ölçüm ve çapak kontrolü yapılabilir mi?

Uygulanabilirlik parça, hız, ışık, optik ve tetikleme koşullarına bağlıdır. Gerçek numunelerle görüntüleme denemesi yapılır; ölçüm ve karar süresi pilot hatta birlikte değerlendirilir.

Mevcut üretim hattına görüntü işleme istasyonu ekleyebilir misiniz?

Evet. Mevcut yerleşim, PLC arayüzü, parça akışı ve ayırma mekanizması incelenerek entegrasyon kapsamı oluşturulur. Kontrol ve emniyet sorumlulukları başlangıçta ayrılır.

Her kalite kontrol projesinde yapay zekâ kullanıyor musunuz?

Hayır. Tanımlı geometri ve uygun görüntüde kural tabanlı ölçüm yeterli olabilir. AI gereksinimi, görünüş çeşitliliği ve veriyle doğrulanabilecek görev üzerinden belirlenir.

Yazılım ve mekanik tasarım kaynakları teslim ediliyor mu?

Projeye ait kaynak kodları, PCB/elektronik ve mekanik CAD kaynakları ile teknik dokümanlar proje sonunda teslim edilir. Dosya biçimleri ve teslim listesi başlangıçta belirlenir; üçüncü taraf lisansları ayrıca açıklanır.

Teknik ayrıntıları paylaşmadan önce NDA ile çalışabilir miyiz?

Evet. Projenizin teknik ayrıntılarını paylaşmadan önce gizlilik sözleşmesi (NDA) ile çalışma sürecini birlikte tamamlayabiliriz.

Fikrinizden başlayalım

Hayal ettiğiniz ürünü ve çözmek istediğiniz ihtiyacı konuşalım.