Teknik karar rehberi · Konveyör ve makine görüşü

Bant üzerinde kamera ile ölçüm: çapak ve deformasyon analizi

Hareketli parçayı görüntülemek, fiziksel boyutunu ölçmek ve kusurlu parçayı ayırmak birbirine bağlı fakat farklı görevlerdir. Doğru görüntü işleme istasyonu; kontrol amacı, parça sunumu, optik, ışık, zamanlama ve doğrulama üzerinden tasarlanır. Bu rehber, konveyöre kamera eklemeden önce hangi teknik kararların ve numunelerin hazırlanması gerektiğini açıklar.

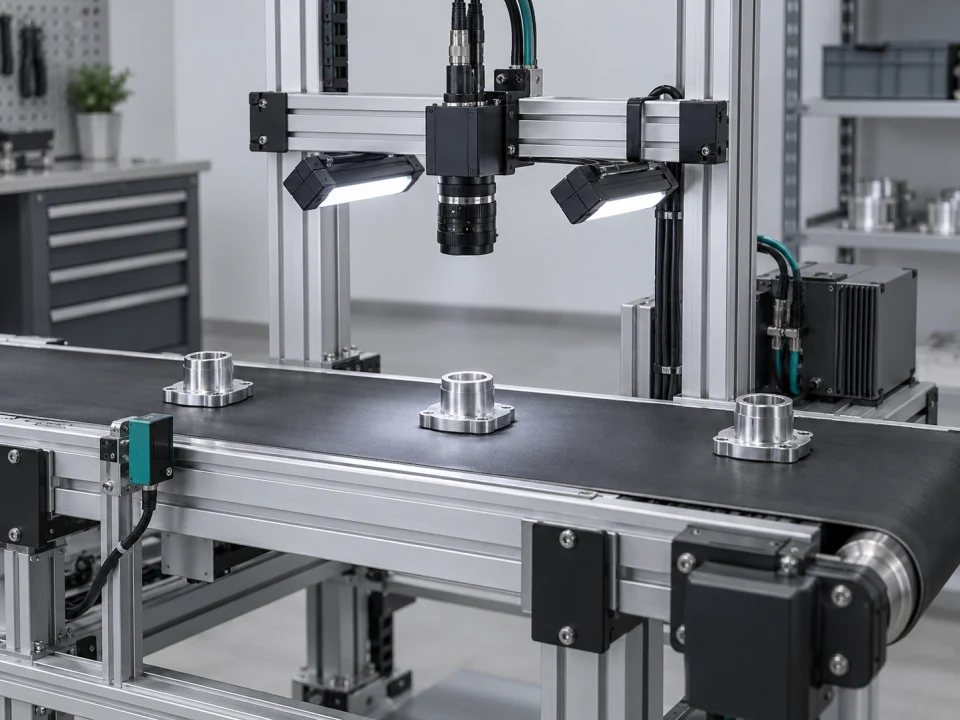
Bantta hareket eden parçanın kamera altında görüntülenmesi, kenar kontrolü ve PLC sonuç takibi
Temsili uygulama
İlk soruNeyi, hangi referansla kontrol edeceğiz?
MimariGörüntü, hareket ve karar senkronizasyonu
KanıtBağımsız numuneler ve gerçek hat testi

VOMRO mühendislik yaklaşımı

Hızlı bir kamera, tek başına doğru ölçüm veya doğru ayırma sonucu değildir.

Konveyörden geçen metal bir parçada dış genişliği kontrol etmek, kenar çapağını bulmak ve eğilmeyi ölçmek aynı problem değildir. Dış kontur uygun bir arka ışıkla görünür olabilirken yüzey üzerindeki bir kusur farklı aydınlatma isteyebilir. Eğilmenin yüksekliği önemliyse yalnız üstten alınan fotoğraf yeterli olmayabilir. Başlangıçta bu ayrım yapılmadığında kamera özellikleriyle çözülemeyen bir optik veya mekanik sorunla karşılaşılabilir.

Çalışmayı teknik resim, hata kataloğu, sağlam ve kusurlu numunelerle başlatın. Hattın hızı kadar parçanın aralığı, yönü, yüksekliği ve ayırma noktasına nasıl ulaştığı da gereklidir. Aşağıdaki adımlar bir cihaz modeli veya sabit performans değeri önermez; doğru kapsamı ve doğrulama planını hazırlamanızı sağlar. Seçilen kamera, yazılım ve elektronik ancak bütünleşik istasyonda test edildiğinde projenin hedefleriyle karşılaştırılabilir.

Hareketten görüntüye, görüntüden karara

Parça bantta ilerlerken kontrol nasıl oluşur?

Kontrol türünü seçin; kameranın görüş alanını, hareket eden parçayı ve işaretlenen bölgeyi birlikte inceleyin.

Metal parçaların konveyör üzerinde kamera ve kontrollü aydınlatma altında incelendiği temsili görüntü işleme istasyonu
Temsili kontrol akışı
  1. 01 Parça tetiklenir
  2. 02 Görüntü alınır
  3. 03 Bölge değerlendirilir

Çapak modunda, örnek parçanın kenarından taşan bölge kamera alanından geçerken işaretlenir.

Temsili interaktif 3D simülasyon. Gösterilen hareket ve işaretler gerçek sistem performansını veya ölçüm sonucunu temsil etmez.

Temsili interaktif 3D simülasyon · Gerçek projede ışık, optik, tetikleme, kalibrasyon ve kabul testleri birlikte belirlenir.
01

Ölçüm, kusur tespiti ve sınıflandırma hedeflerini ayırın

Kontrol planına her özellik için bölge, referans ve beklenen çıktı yazılır. Bir deliğin varlığını kontrol etmekle merkezinin konumunu fiziksel birimle ölçmek farklı iştir. Çapak için hangi kenarın inceleneceği, kabul sınırının neye göre verileceği ve kusurun hangi yönden görünür olduğu belirlenir. Deformasyonda ise kontur sapması, yükseklik farkı veya düzlemsellik gibi aranan özellik açıklanır.

Kabul edilen, kusurlu ve karar sınırına yakın parçalar birlikte toplanır. Kusur tanımı müşterinin kalite ekibiyle netleşmeden model veya eşik seçimine geçilmez. İstenen en küçük özelliğin boyutu, ölçüm toleransı ve yüzey değişkenliği kaydedilir. Ölçümle kusur kararını aynı sonuç alanına sıkıştırmak yerine fiziksel değer, geçerlilik ve kabul durumu ayrı tutulur. Böylece pilot bulgusunun hangi gereksinimi karşıladığı gösterilebilir.

  • Teknik resim, kontrol bölgesi ve referans yöntemi
  • Sağlam, kusurlu ve sınır numuneleri
  • Fiziksel ölçüm ile kusur etiketinin ayrılması
02

Bant hızının yanında parça sunumunu ve çevrim bütçesini yazın

Nominal bant hızı yeterli bir girdi değildir. Hız değişimi, dur-kalk, parçalar arası en küçük mesafe ve yan yana gelme ihtimali de incelenir. Parçanın kamera altında dönmesi, yukarı aşağı hareketi veya titreşimi ölçüm düzlemini değiştirir. Kılavuz, taşıyıcı cep veya fikstür gerekip gerekmediği bu aşamada değerlendirilir. Kir, yağ ve konveyör yüzeyi de görüntünün değişkenleridir.

Görüntü alma, aktarım, analiz, sonuç haberleşmesi ve ayırıcıya ulaşma ayrı zamanlar oluşturur. Sistem, ortalama sürenin yanında zor görüntüdeki veya arka arkaya gelen parçalardaki davranışıyla değerlendirilir. Kamera kare hızı, hattın işleyebileceği doğrulanmış parça hızı değildir. Bantta kayma varsa motor veya mil enkoderinin parçanın gerçek hareketini ne kadar temsil ettiği kontrol edilir. Gerekli yerleşim ve hız bilgisi pilot testinin koşulu olarak kaydedilir.

  • Hız aralığı, parça mesafesi ve konum değişimi
  • Görüntüden ayırmaya bütün çevrim süresi
  • Kılavuz, fikstür ve gerçek hareketin izlenmesi
03

Aydınlatma ve pozlamayı kusurun görünürlüğü için tasarlayın

Dış kontur ve delik için arka aydınlatma silueti belirginleştirebilir. Yüzey çapağı, çizik veya kabarıklıkta ışığın geliş yönü değiştirilerek kontrast aranır. Parlak yüzeylerde yansıma, iyi parçayı kusurlu gibi gösterebilir veya gerçek kusuru gizleyebilir. Işık şekli, yönü, rengi ve optikle ilişkisi gerçek numuneler üzerinde denenir. Tek yönden görünmeyen özellik için ek bakış veya farklı bir ölçüm yaklaşımı gerekebilir.

Pozlama sırasında parçanın yer değiştirmesi hareket bulanıklığı oluşturur. Poz süresini kısaltmak ışık bütçesini de etkiler; sensör kazancını artırmak görüntü kalitesinin diğer yönlerini değiştirebilir. Strob ışık kullanılacaksa kamera ile ışık darbesi senkronize edilir. Ortam ışığı, ışık kaynağının kirlenmesi ve parça rengindeki değişim için değerlendirme yapılır. Ayarlar bir defalık iyi fotoğrafa göre değil, tanımlı üretim koşullarında kontrol edilecek özelliğin görünürlüğüne göre kabul edilir.

  • Kontur ile yüzey kusuruna uygun ışık denemesi
  • Hareket bulanıklığı ve ışık bütçesinin ortak kontrolü
  • Ortam değişimi, kirlenme ve bakım koşulları
04

Global shutter ile line-scan’i farklı karar eksenleri olarak değerlendirin

Global shutter ve rolling shutter, sensördeki pozlamanın zaman düzenini anlatır. Global shutter’da görüntü satırları birlikte pozlanır; rolling shutter’da zaman kayması hareketli parçada geometrik bozulma oluşturabilir. Global shutter kullanılması ise uzun pozlama nedeniyle oluşan bulanıklığı kendiliğinden ortadan kaldırmaz. Pozlama, ışık ve hareket yine birlikte seçilmelidir.

Alan tarama ve çizgi tarama ise görüntünün nasıl oluşturulduğuyla ilgilidir. Alan taramalı kamera bir görüntü alanını kaydeder; line-scan kamera hareket boyunca satırlardan görüntü oluşturur. Çizgi tarama, sürekli malzeme veya uygun sunulan parçalar için değerlendirilebilir; doğru geometri için hareketle satır alımı eşleşmelidir. Her hızlı bant için line-scan şart değildir. Görüş alanı, parça yapısı, optik yerleşim ve veri akışı aynı kapsamla karşılaştırılır; sensör etiketi üzerinden tek başına üstünlük kararı verilmez.

  • Shutter türü ile tarama mimarisinin ayrılması
  • Pozlama kaynaklı bulanıklığın ayrıca değerlendirilmesi
  • Parça ve hareketle uyumlu kamera mimarisi
05

Tetikleme, enkoder ve parça kimliğini aynı akışta kurun

Fotosel veya PLC sinyali, parçanın kontrol bölgesine gelişini bildirebilir. Kamera tetik gecikmesi, pozlama ve aydınlatma süresiyle parçanın hangi konumda görüntülendiği belirlenir. Enkoder kullanılacaksa elektriksel bağlantı, yön ve hareket başına sayım ilişkisi tanımlanır. Çizgi taramada hız dalgalanmasına göre satır tetiklemek geometrinin korunmasına yardımcı olur; bu, alınan hareket bilgisinin gerçek malzemeyi temsil etmesine bağlıdır.

Sabit süreyle görüntü almak, hızı değişen bir hatta aynı fiziksel mesafeyi örneklemek anlamına gelmez. Benzer şekilde ölçüm sonucu ile ayırma komutu arasındaki sabit gecikme her koşulda doğru parçayı seçmeyebilir. Tetik sırası, görüntü, sonuç ve ayırıcıya giden parça kaydı eşleştirilir. Eksik tetik, fazla tetik, kayıp kare ve dur-kalk sonrası devam davranışları test edilir. Hat yeniden başladığında önceki sonuçların yeni parçaya uygulanmaması açık bir kabul senaryosudur.

  • Parça tetikleme ve ışık/kamera senkronizasyonu
  • Hareket başına örnekleme ve enkoder ilişkisi
  • Tetik, görüntü, sonuç ve fiziksel parçanın eşleştirilmesi
06

Piksel ölçeğini doğrulukla karıştırmayın; 2D ve 3D ihtiyacını ayırın

Kalibrasyon, görüntü koordinatını tanımlı fiziksel koordinat veya ölçü birimine bağlar. Lens bozulması, görüş açısı ve ölçüm düzlemi bu dönüşümü etkileyebilir. Referans hedef veya uygulamaya uygun ölçüm düzeniyle ilişki kurulur. Kamera/lens konumu, odak veya görüntü ayarı değiştiğinde kalibrasyonun geçerliliği değerlendirilir. Bir pikselin kaç uzunluk birimine karşılık geldiği, bütün sistemin aynı büyüklükte doğruluk sunduğunu kanıtlamaz.

2D kontur analizi, ilgili görünüşteki kenar ve konumları değerlendirebilir. Yükseklik, kabarıklık veya düzlem dışı deformasyon gerekiyorsa lazer profil ya da başka uygun 3D yaklaşımı incelenir. Tek üst görünüşten görünmeyen geometrinin ölçüldüğü varsayılmaz. Referans yöntemin belirsizliği, parça konumu ve tekrar ölçüm sonuçları birlikte değerlendirilir. Optik ve mekanik düzenin hangi koşullarda sabit kalacağı tanımlanır; kalibrasyon ve günlük kontrol işlemleri bakım planına alınır.

  • Kalibrasyon düzlemi, referans ve optik düzen
  • Çözünürlük, tekrar ve doğruluğun ayrı değerlendirilmesi
  • Kontur ile yükseklik gereksiniminin ayrılması
07

Kural tabanlı analiz ile AI kararını göreve göre seçin

Kenar çıkarma, kontur eşleştirme, mesafe ve açı ölçümü gibi araçlar, uygun görüntü ve tanımlı geometride doğrudan kullanılabilir. Çapak kararında kenar bölgesinin nerede olduğu ve izin verilen sapmanın nasıl hesaplanacağı belirlenir. Her görünüş farkı kusur değildir; kabul edilen üretim çeşitliliği de algoritmanın gereksinimidir. Geometrik ölçümü açıklanabilir bir kuralla çözmek mümkünse sırf kamera kullanıldığı için AI eklemek gerekmez.

Kusurların görünüş çeşitliliği kurallarla sürdürülebilir biçimde tanımlanamıyorsa öğrenmeye dayalı model değerlendirilebilir. Modelin hangi sınıfı veya bölgeyi bulacağı, çıktının nasıl kullanılacağı ve kararsız durumda ne yapılacağı yazılır. Kural tabanlı yer bulma, ölçüm ve AI sınıflandırması aynı akışta birleşebilir. Model güven skoru, ölçüm toleransı veya doğruluk yüzdesiyle eş anlamlı değildir. Seçenekler gerçek numunelerde sonuç kalitesi ve toplam işlem süresiyle karşılaştırılır.

  • Ölçülebilir geometri için kurallı araçlar
  • Görünüş çeşitliliğine göre AI gereksinimi
  • Skor, fiziksel ölçüm ve kabul kararının ayrılması
08

Doğrulama setini ve hatalı ret/kaçak hesabını baştan oluşturun

Görüntüler ürün tipi, üretim partisi, yüzey, konum ve ışık değişkenlerini temsil etmelidir. Etiketler kalite ekibinin referans kararına dayanır. AI geliştirmede eğitim ve model seçimi verileriyle son değerlendirme verisi ayrılır. Aynı parçanın yakın kopyalarının farklı kümelere dağılması yanıltıcı sonuç verebilir. Ayrım, yalnız dosya adı üzerinden değil parça ve üretim kaynağı üzerinden planlanır; son test seti karar eşiğini sürekli ayarlamak için kullanılmaz.

İyi parçanın hatalı reddi ve kusurlu parçanın yanlış kabulü ayrı sonuçlardır. Oran raporlanacaksa payda açık yazılır: hatalı reddedilen iyi parça sayısı iyi referans parçalarla, kaçan kusurlu parça sayısı kusurlu referans parçalarla ilişkilendirilir. Hata türleri ve sınır numuneleri ayrıca incelenir. Yalnız toplam doğruluk, az rastlanan bir kusurun kaçmasını gizleyebilir. Ölçüm görevinde de referansla fark ve tekrarlı ölçüm davranışı raporlanır. Bütün sonuçlar test koşulu, veri ve yazılım sürümüne bağlıdır.

  • Temsil edici numuneler ve tutarlı referans etiketleri
  • Bağımsız değerlendirme ve veri sızıntısının önlenmesi
  • Açık paydalarla hatalı ret, kaçak ve ölçüm sonucu
09

PLC ve ayırma fikstürünü görüntü kararından bağımsız doğrulayın

Kontrol arayüzünde hazır, tetik alındı, analiz tamamlandı, sonuç geçerli ve hata gibi durumlar tanımlanır. PLC’ye iletilen sonucun hangi parçaya ait olduğu ve ne zamana kadar kullanılabileceği bellidir. İnceleme yapılamaması iyi parça sonucu gibi gösterilmez. Ayırıcı bir valf, itici veya yönlendirici olabilir; mekanik gecikmesi, ürünle teması ve mümkünse ayrılma doğrulaması test edilir.

Makinenin emniyet işlevleri risk değerlendirmesiyle belirlenen uygun emniyet kontrolü ve mimarisinde kalır; kamera kararının sorumluluğu ayrıca tanımlanır. Sonuç kaybı, haberleşme kesilmesi, ayırıcı hatası ve üst üste gelen parçalar için beklenen hat davranışı yazılır. Kayıt sisteminde görüntü, parça kimliği, reçete ve sürüm ilişkilendirilir. Saklanacak görüntülerin kapsamı, süre ve erişim yetkisi müşteriyle belirlenir. Pilot kabul, yalnız ekranda doğru kutucuk çizilmesine değil, bütün akışın doğru parçada beklenen işlemi yapmasına dayanır.

  • Parçaya bağlı PLC el sıkışması ve geçerli sonuç
  • Ayırma komutu ve fiziksel ayırmanın kontrolü
  • Kesinti, arıza ve üst üste parça senaryoları
10

İlk proje paketini ve teknik teslim listesini hazırlayın

İlk değerlendirmeye teknik resim, kontrol bölgesi, tolerans, referans ölçümler, numuneler ve bant bilgisiyle başlayabilirsiniz. Parçanın fotoğrafları ve mevcut hattın yerleşimi görüşmeyi somutlaştırır. Kamera üstü montaj alanı, PLC arayüzü ve ayırma noktası da paylaşılır. Tüm teknik seçimin önceden yapılmış olması gerekmez; kritik belirsizlikler numune görüntüleme çalışmasıyla incelenir. İstenen hız ve ölçüm hedefleri doğrulanacak gereksinimler olarak ele alınır.

VOMRO’da teknik ayrıntılardan önce talebiniz üzerine NDA imzalarız. Projeye ait kaynak kodları, elektronik/PCB tasarım kaynakları, mekanik CAD dosyaları ve teknik dokümanlar proje sonunda teslim edilir. Kamera ayarları, kalibrasyon, reçete, arayüz ve kabul testleri teslim listesine eklenir; geliştirilen AI çıktıları ve eğitim/çalıştırma kapsamı da belirlenir. Üçüncü taraf lisansları ayrıca açıklanır. PCB numune üretimi ve dizgi yalnız geliştirdiğimiz müşteri projeleri içindir. Pilot sonuçları, nihai kapsam ve kabul kararına izlenebilir biçimde işlenir.

  • Numune, teknik resim, hız ve hat arayüzü bilgisi
  • Başlangıçta kapsam, test ve teslim listesi
  • NDA ve proje sonunda düzenlenebilir teknik kaynaklar
Kontrol göreviyle görüntüleme ve doğrulama kararını eşleştirin
Kontrol göreviİlk değerlendirilecek yaklaşımKritik değişkenKabul kanıtı
Dış ölçü ve delik konumuUygun kontrastlı 2D görüntü ve kalibre ölçümOptik, ölçüm düzlemi ve kenar kalitesiReferansla karşılaştırma ve tekrar ölçümler
Kenar çapağıKontur veya farklı yönlerden aydınlatılmış incelemeKusurun görünüşü ve kabul sınırıSağlam, kusurlu ve sınır numuneleri
Düzlem dışı deformasyonYükseklik sağlayan uygun 3D/profil yaklaşımıReferans yüzey ve geometrinin görünürlüğüReferans yükseklik/şekil ölçümleri
Değişken yüzey kusuruGörüntü denemesi sonrası kural veya AI analiziVeri temsili, etiketler ve karar eşiğiBağımsız testte hata türlerine göre sonuçlar

Çalışma biçimi

Kararları proje planına dönüştürün.

Her proje aynı görünmez; ancak ölçülebilir gereksinim, kontrollü revizyon ve sahada doğrulama adımları değişmez.

  1. 01

    Görevi tarif edin

    Ölçü, kusur, numune ve referans kararını birlikte hazırlayın.

  2. 02

    Görüntüyü deneyin

    Işık, lens, pozlama ve parça sunumunu gerçek örneklerle değerlendirin.

  3. 03

    Akışı doğrulayın

    Tetik, analiz, PLC sonucu ve ayırma işlemini pilot hatta test edin.

  4. 04

    Kabulü kaydedin

    Bağımsız veri ve referans ölçümlerle sonuçları, koşulları ve revizyonları belgeleyin.

Sık sorulanlar

Projeye başlamadan önce

Teknik kapsam, teslimatlar ve test planı projenizin gereksinimlerine göre birlikte netleştirilir.

Global shutter kamera seçmek ölçüm sorununu tamamen çözer mi?

Hayır. Satırlar arası zaman kaymasından kaynaklanan bozulmayı ele alır; pozlama boyunca hareket, lens, ışık, kalibrasyon ve parça konumu yine değerlendirilmelidir. Sistem sonucu bütünleşik testte doğrulanır.

Line-scan kamera her hızlı bant için gerekli mi?

Hayır. Alan ve çizgi tarama; parça yapısı, görüş alanı, hız, tetikleme ve optik yerleşimle karşılaştırılır. Line-scan yapıda satır alımının gerçek hareketle eşleşmesi ayrıca gerekir.

Üstten fotoğrafla her deformasyon ölçülebilir mi?

Görüntü düzlemindeki kontur sapması değerlendirilebilir; görünmeyen yükseklik veya eğilme aynı fotoğraftan varsayılamaz. Gerektiğinde ek bakış veya uygun 3D/profil ölçümü planlanır.

Kusur kontrolü için kaç görüntü ve hangi başarı oranı gerekir?

Görev, kusur çeşitliliği ve üretim koşulları bilinmeden sabit sayı veya oran verilmez. Temsil edici numuneler toplanır; bağımsız testte hatalı ret ve kusurlu kabul ayrı paydalarla değerlendirilir.

VOMRO projeyi hangi teknik dosyalarla teslim eder?

Projeye ait yazılım kaynakları, elektronik/PCB ve mekanik CAD kaynakları ile teknik dokümanlar proje sonunda teslim edilir. Kalibrasyon, reçete, arayüz ve test bilgileri başlangıçta belirlenen listeye dahil edilir; üçüncü taraf lisansları açıklanır.

Sizin projeniz, sizin ürününüz

Gizlilikle geliştirir, kaynaklarıyla teslim ederiz.

Teknik ayrıntıları paylaşmadan önce gizlilik sözleşmesi (NDA) ile çalışabiliriz. Proje sonunda geliştirdiğimiz kaynak kodları, tasarım dosyalarını ve teknik dokümanları size teslim ederiz.

  • Teknik bilgi paylaşımından önce NDA
  • Başlangıçta açık teslimat listesi
  • Proje sonunda kaynak ve teknik dosyalar
Gizlilik ve teslim sürecimiz
Fikrinizden başlayalım

Hayal ettiğiniz ürünü ve çözmek istediğiniz ihtiyacı konuşalım.