Makine üreticileri için özel geliştirme

Tarım makineleri elektroniği, kontrol kartı ve gömülü yazılım

VOMRO; tarım makinesi üreticilerinin ve kendi ekipmanını geliştiren firmaların projeleri için özel elektronik kart, gömülü yazılım, sensör arayüzü, operatör ekranı ve telemetri birimleri geliştirir. Traktöre bağlı ekipmandan biçerdöver üzerindeki yardımcı ölçüm cihazına kadar kapsamı makinenin gerçek çalışma döngüsüne göre belirleriz.

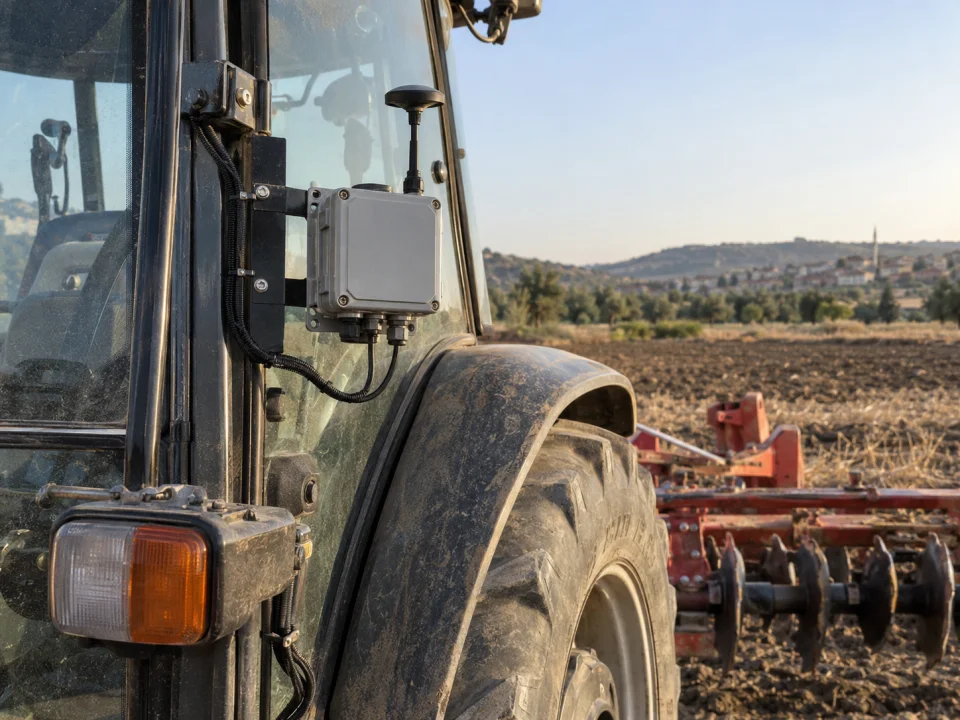
Traktör kabinine sabitlenmiş muhafazalı veri toplama cihazı ve antenin temsili uygulaması
Yapay zekâ ile oluşturulmuş temsili uygulama görseli.
DonanımSensör + kontrol + arayüz
YazılımYerel işlev + kayıt + telemetri
Çalışma biçimiMüşteriye özel proje

Sizin projeniz, sizin ürününüz

Gizlilikle geliştirir, kaynaklarıyla teslim ederiz.

Teknik ayrıntıları paylaşmadan önce gizlilik sözleşmesi (NDA) ile çalışabiliriz. Proje sonunda geliştirdiğimiz kaynak kodları, tasarım dosyalarını ve teknik dokümanları size teslim ederiz.

  • Teknik bilgi paylaşımından önce NDA
  • Başlangıçta açık teslimat listesi
  • Proje sonunda kaynak ve teknik dosyalar
Gizlilik ve teslim sürecimiz

VOMRO mühendislik yaklaşımı

Kontrol kartının gereksinimlerini tarım makinesinin çalışma döngüsünden çıkarırız.

Ekim sırasında duruşu algılamak, ilaçlama debisini izlemek veya balya sayısını kaydetmek farklı sinyaller ve farklı hata davranışları gerektirir. Makine üreticisi hangi mekanizmanın nasıl çalıştığını bilir; elektronik ekibinin görevi bu bilgiyi ölçülebilir ve test edilebilir bir sisteme dönüştürmektir. Tasarıma kart üzerindeki işlemciyi seçerek değil, sensörlerden yüklere ve operatöre kadar bütün arayüzleri tanımlayarak başlarız.

Çalışma kapsamı bağımsız bir yardımcı cihaz, ekipmana ait elektronik kontrol ünitesi (ECU), mevcut ekrana bağlanan arayüz veya sunucuya veri ileten bir ağ geçidi olabilir. Her biri için çevresel koşullar, üretim adedi ve kabul ölçütleri ayrıca belirlenir. Örnekler yapılabilecek iş paketlerini anlatır; tamamlanmış müşteri referansı veya bütün makinelere uyan hazır ürün vaadi değildir. Projenin teknik ayrıntıları gizlilik sözleşmesiyle paylaşılabilir.

01

Ekim, ilaçlama ve gübreleme makinelerinde kontrol işlevleri

Ekim makinesi elektronik kontrol ünitesi için sıra bazında tohum geçişi, mil devri, hazne seviyesi veya dağıtıcı çalışma durumu izlenebilir. Sensörün bir tohumu hangi koşulda algıladığı, darbe sayısının hangi işleme dönüştüğü ve kalibrasyonun nasıl yapıldığı belirlenir. Mekanik akış düzensizliği ile elektriksel sensör hatası aynı alarm altında toplanmaz. Hedeflenen ekim yoğunluğu ile ölçülen olay sayısı ayrı gösterilerek operatörün neyi gördüğü açık tutulur.

İlaçlama makinesi kontrol kartında debi, basınç, hız girdisi ve bölüm vanalarının davranışı birlikte değerlendirilir. Gübre serpme ekipmanında dağıtıcı devri, kapak konumu, tartım veya motor geri bildirimi proje gereksinimine göre kullanılabilir. Değişken oranlı uygulama veya bölüm kontrolü isteniyorsa konum doğruluğu, gecikme, mekanik tepki ve mevcut terminal desteği de kapsama girer. Yalnız bir vana çıkışı eklemek bu işlevlerin tamamını sağlamaz; sonuç gerçek makinede ölçülür.

02

Biçerdöver, balya ve yem makinelerinde yardımcı elektronik

Biçerdöver üzerinde mekanizma devirlerinin, sıcaklıkların, seviyelerin veya operatöre sunulacak yardımcı verilerin izlenmesi ayrı bir elektronik proje olarak ele alınabilir. Ürüne ve makineye bağlı kalibrasyon gerektiren hasat ölçümleri için referans yöntemi belirlenir; sensör sinyali doğrudan kesin verim bilgisi kabul edilmez. Mevcut makine ağına bağlanılacaksa veri erişimi ve hattın çalışma koşulları üretici dokümanlarıyla kontrol edilir.

Balya makinesinde çevrim sayımı, tanımlı sensörlerin durumu ve bakım zamanı kaydı; yem karma makinesinde tartım, reçete sırası ve operatör onayı gibi işlevler geliştirilebilir. Kablo güzergâhı, hareketli parçalardan uzaklık ve servis sırasında sensör değişimi tasarımın parçasıdır. Traktörün fren, direksiyon veya ana emniyet işlevlerine müdahale eden kapsamlar bu yardımcı uygulamalarla bir tutulmaz. Böyle bir talepte gerekli uzmanlık, risk değerlendirmesi ve doğrulama ihtiyacı ayrıca incelenir.

03

Darbe, devir, encoder ve analog sensörlerin doğru okunması

Bir devir sensörünün darbe çıkışı ile 4–20 mA basınç sensörü aynı giriş devresini kullanmaz. Darbe frekansı, minimum darbe genişliği, giriş seviyesi, pull-up ihtiyacı ve kablo uzunluğu tanımlanır. Encoder kullanılacaksa kanal sayısı, yön bilgisi ve en yüksek sayım hızı belirlenir. Analog sensörlerde besleme, ölçüm aralığı, filtreleme, referans ve ADC gereksinimleri birlikte hesaplanır. Dijital çözünürlük, sistemin gerçek ölçüm doğruluğunun yerine geçmez.

Girişlerin açık devre, kısa devre veya aralık dışı durumlarını ayırt edebilmesi değerlendirilir. Yazılımda ham değer, dönüştürülmüş ölçüm, kalibrasyon katsayısı ve geçerlilik bilgisi ayrı tutulabilir. Uzun kablo, konnektör oksitlenmesi veya motor sürücüsünün oluşturduğu gürültü prototip testinde temsil edilir. Gerçek sensör bulunmadan yalnız sinyal üreteciyle yapılan deneme yeterli kabul edilmez; çalışma aralığının sınırları ve duruşa geçiş davranışı da incelenir.

  • Darbe ve devir ölçümü, encoder girişleri
  • Analog gerilim, akım ve tartım arayüzleri
  • Kalibrasyon, ölçüm geçerliliği ve hata kaydı
04

Valf ve motor arayüzleri ile operatör ekranı

Valf bobini, küçük DC motor, röle veya harici sürücüye komut çıkışı için yükün elektriksel özellikleri belirlenir. Sürekli akımın yanında ilk kalkış, endüktif enerji, termal yük ve kablo hataları değerlendirilir. PWM gerekiyorsa frekans, kontrol aralığı ve geri bildirim yöntemi tanımlanır. Mekanik bir çıkışın ilk enerji verildiğinde veya haberleşme kaybolduğunda hangi durumda kalacağı yazılım başlamadan önce kararlaştırılır.

HMI tasarımında operatörün eldivenli kullanımı, güneş altında okunabilirlik, fiziksel tuş ihtiyacı ve sık yapılan ayarlar dikkate alınır. Hedef, gerçekleşen değer ve arıza göstergesi birbirine karıştırılmaz. Servis ekranındaki kalibrasyon yetkileri normal kullanıcı ayarlarından ayrılabilir. Alarm yalnız hata kodu göstermekle sınırlı kalmamalıdır; sensör bağlantısı, ilgili kanal ve kontrol edilmesi gereken durum anlaşılır olmalıdır. Makine üzerindeki denemelerde kullanıcı akışının gereksiz adımlar içerip içermediği de değerlendirilir.

05

CAN, J1939 ve ISOBUS aynı entegrasyon değildir

CAN arayüzü elektriksel ve veri bağlantısı gereksinimlerinin bir bölümünü karşılar; mesajların ne anlama geldiği ayrıca tanımlanır. J1939 tabanlı bir projede gerekli parametre grupları ve sinyaller incelenir. ISOBUS ise tarım makinesi, ekipman ve terminal arasındaki işlevlerle ilişkilidir. Bu nedenle bir kartta CAN transceiver bulunması, kartın ISOBUS terminaliyle çalışacağı anlamına gelmez. Üreticiye özel mesajlar ve erişim sınırlamaları da proje planına girer.

ISOBUS talebinde örneğin terminalde görüntüleme, iş verisi kaydı veya bölüm kontrolü gibi hedefler ayrı yazılır. ISO 11783 kapsamı, AEF işlevleri, kullanılacak protokol yığını ve lisanslar incelenir; gerçek terminal-ekipman kombinasyonları için birlikte çalışma planı hazırlanır. AEF sertifikası veya bütün traktörlerle uyum, inceleme yapılmadan vaat edilmez. Salt veri okuma ile makineye kontrol komutu gönderme farklı yetki ve doğrulama gerektiren iş paketleridir.

06

12/24 V besleme, titreşim, toz ve nem koşulları

Araçtaki nominal 12 V veya 24 V ifadesi kartın göreceği bütün gerilimleri tanımlamaz. Marş sırasında düşüş, ters bağlantı ve geçici aşırı gerilimler güç girişinde değerlendirilir. TI’nin araç besleme koruması referans tasarımı bu tip durumların ayrı koruma gerektirdiğini gösterir. Kullanılacak koruma yapısı makinenin elektriksel gereksinimleri ve uygulanacak test planına göre seçilir; referans devre kullanımı tek başına nihai ürün uygunluğu sağlamaz.

Muhafaza, PCB sabitlemesi ve konnektör seçimi sıcaklık, titreşim, toz, su ve yoğuşma koşullarıyla birlikte ele alınır. Kabloya yük bindiğinde kart soketinin nasıl korunduğu, bakımda bağlantının yanlış takılıp takılamadığı ve suyun nerede birikebileceği değerlendirilir. Dış ortamda çalışacak bitmiş cihaz için hedef koşullar ve doğrulama yöntemi yazılır. Dayanıklılık yalnız bileşen veri sayfasındaki sıcaklık aralığından veya boş kabinin koruma etiketinden çıkarılmaz.

07

4G/GNSS telemetri, yerel kayıt ve yazılım güncelleme

Telemetri birimi makine kimliği, konum, çalışma süresi ve izin verilen ölçümleri sunucuya iletebilir. GNSS ölçümünün geçerliliği ve zaman bilgisi kayda eklenir; hareketli makinede hücresel bağlantının sürekli bulunacağı varsayılmaz. Bağlantı yokken yerel kayıt, yeniden bağlanınca veri tamamlama ve yinelenen kayıtların ayıklanması planlanır. Müşterinin sunucusuna aktarım veya mevcut tarım platformuyla entegrasyon için API ve erişim izinleri ayrıca incelenir.

Uzaktan yazılım güncelleme (FOTA) gerekiyorsa paket doğrulaması, uygun cihaz ve donanım revizyonunun seçimi, enerji kesintisi ve başarısız güncellemede kurtarma ele alınır. Makine çalışırken güncellemenin uygun olup olmadığı belirlenir. Sahadaki sürümün hangi kaynak kodu ve derleme çıktısıyla eşleştiği kayıtlı olmalıdır. Servis aracıyla yerel güncelleme de alternatif bir kapsamdır; internet bağlantısı eklemek güncelleme sürecini kendiliğinden güvenilir hale getirmez.

08

Tezgâh testi, pilot makine ve kaynak dosyalarının teslimi

Kontrol kartı önce tanımlı sensör ve yüklerle tezgâhta, ardından pilot makinede denenir. Ölçüm sınırları, hatalı kablolama, sensör kaybı, haberleşme kesintisi ve yeniden başlatma için beklenen sonuç yazılır. Test edilen donanım revizyonu, yazılım sürümü ve makine konfigürasyonu kaydedilir. Numune PCB ve dizgi yalnız VOMRO’nun geliştirdiği müşteri projelerinde prototip ve üretime hazırlığın parçasıdır. Gerekli uzman laboratuvar testleri ayrıca planlanır.

NDA ile başlayan iş birliğinde proje sonunda geliştirilen kaynak kodları, elektronik şema ve PCB dosyaları, mekanik CAD, bağlantı çizimleri ve teknik dokümanlar teslim edilir. BOM, programlama ve derleme adımları, sürüm bilgileri ve test kayıtlarının kapsamı başlangıçta belirlenir. Üçüncü taraf yazılım, ISOBUS yığını ve üretici belgelerinin lisansları ayrı açıklanır. İlk değerlendirme için makinenin çalışma videosu, sensör/yük listesi, besleme bilgisi ve hedeflenen işlevler uygun bir başlangıçtır.

Çalışma biçimi

Başlangıçtan teslimata açık bir süreç.

Her proje aynı görünmez; ancak ölçülebilir gereksinim, kontrollü revizyon ve sahada doğrulama adımları değişmez.

  1. 01

    Makineyi tanımlarız

    Çalışma döngüsü, sensörler, yükler ve operatör ihtiyaçlarını çıkarırız.

  2. 02

    Arayüzleri doğrularız

    Elektriksel bağlantı, protokol, veri erişimi ve mekanik koşulları inceleriz.

  3. 03

    Pilot kartı deneriz

    Tezgâh sonuçlarını gerçek makinenin işlev ve kesinti senaryolarıyla karşılaştırırız.

  4. 04

    Dosyaları teslim ederiz

    Onaylı kart ve yazılımın kaynaklarını, teknik dosyalarını ve test kayıtlarını veririz.

Sık sorulanlar

Projeye başlamadan önce

Teknik kapsam, teslimatlar ve test planı projenizin gereksinimlerine göre birlikte netleştirilir.

Tarım makinesi üreticisi olarak kendi kontrol kartımızı geliştirebilir miyiz?

Evet. Sensörler, yükler, ekran ve haberleşme ihtiyaçlarına göre size özel kart ve gömülü yazılım kapsamı hazırlanır. Kartın makineyle ilişkisi, test koşulları ve teslim dosyaları başlangıçta belirlenir.

CAN bulunan kart ISOBUS uyumlu olur mu?

Kendiliğinden olmaz. Hedef ISO 11783 işlevleri, AEF işlev kapsamı, protokol yazılımı ve lisanslar incelenmelidir. Terminal, traktör ve ekipman kombinasyonları için birlikte çalışma doğrulanır; sertifikasyon ayrıca planlanır.

Ana traktör ECU’sunu değiştirmek gerekiyor mu?

Yardımcı ölçüm, ekipman kontrolü veya telemetri projesinin ana traktör ECU’sunu değiştirmesi gerekmeyebilir. Kapsam makinenin mimarisi ve üretici dokümanıyla belirlenir. Ana emniyet, fren ve direksiyon işlevlerine ilişkin talepler ayrı teknik değerlendirme gerektirir.

NDA imzalayıp kart ve yazılım kaynaklarını teslim ediyor musunuz?

Evet. Teknik ayrıntılardan önce NDA ile çalışabiliriz. Projede geliştirilen kaynak kodu, elektronik şema, PCB ve mekanik dosyalar ile teknik dokümanlar proje sonunda teslim edilir. Üçüncü taraf lisansları ayrıca belirtilir.

Fikrinizden başlayalım

Hayal ettiğiniz ürünü ve çözmek istediğiniz ihtiyacı konuşalım.