
Leitfaden für technische Entscheidungen · Fördertechnik und industrielle Bildverarbeitung

Kamerabasierte Messung am Förderband: Grat- und Verformungsanalyse

Ein bewegtes Teil aufzunehmen, seine physischen Abmessungen zu messen und ein fehlerhaftes Teil auszuschleusen sind verbundene, aber unterschiedliche Aufgaben. Eine geeignete Bildverarbeitungsstation wird anhand von Prüfziel, Teilepräsentation, Optik, Beleuchtung, Zeitablauf und Verifizierung entwickelt. Dieser Leitfaden erläutert, welche technischen Entscheidungen und Muster vor dem Einbau einer Kamera am Förderband vorbereitet werden sollten.

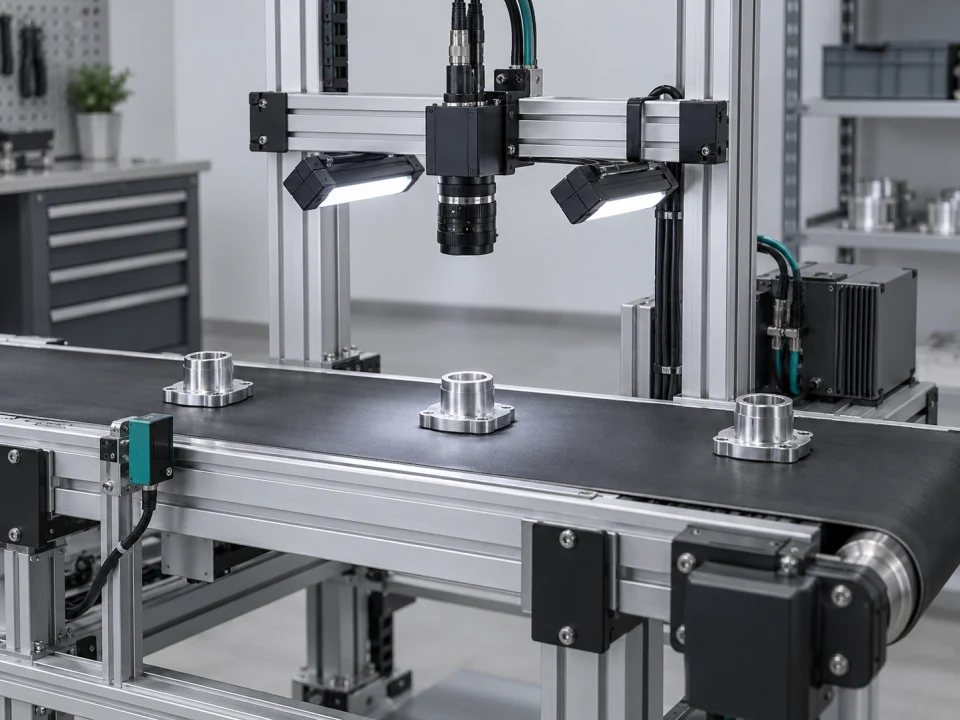
Betrachtung des beweglichen Teils auf dem Band unter der Kamera, Kantenkontrolle und PLC Ergebnisverfolgung
Beispielhafte Anwendung
Erste FrageWas prüfen wir anhand welcher Referenz?
ArchitekturSynchronisierung von Bild, Bewegung und Entscheidung
NachweisUnabhängige Muster und Test in der realen Linie

VOMRO Engineering-Ansatz

Eine schnelle Kamera allein liefert noch keine korrekte Messung oder Ausschleusung.

An einem Metallteil auf dem Förderband die Außenbreite zu prüfen, Kantengrat zu erkennen und eine Biegung zu messen sind unterschiedliche Aufgaben. Während eine geeignete Durchlichtbeleuchtung die Außenkontur sichtbar machen kann, benötigt ein Oberflächenfehler möglicherweise eine andere Beleuchtung. Ist die Höhe einer Biegung wichtig, reicht ein Foto von oben eventuell nicht aus. Wird dies zu Beginn nicht unterschieden, kann ein optisches oder mechanisches Problem entstehen, das sich durch Kameraeigenschaften nicht lösen lässt.

Beginnen Sie mit technischer Zeichnung, Fehlerkatalog sowie guten und fehlerhaften Mustern. Neben der Liniengeschwindigkeit sind auch Abstand, Ausrichtung und Höhe der Teile sowie ihr Weg zur Ausschleusstelle erforderlich. Die folgenden Schritte empfehlen kein Gerätemodell und keine feste Leistungsangabe; sie helfen, den passenden Umfang und Verifizierungsplan zu erstellen. Erst wenn Kamera, Software und Elektronik in der integrierten Station getestet werden, lassen sie sich mit den Projektzielen vergleichen.

Von der Bewegung zum Bild, vom Bild zur Entscheidung

Wie erfolgt die Prüfung eines Teils auf dem Förderband?

Wählen Sie die Prüfart und betrachten Sie Kamerasichtfeld, bewegtes Teil und markierten Bereich gemeinsam.

Beispielhafte Bildverarbeitungsstation, in der Metallteile auf einem Förderband mit Kamera und kontrollierter Beleuchtung geprüft werden
Beispielhafter Prüfablauf
  1. 01 Teil löst Aufnahme aus
  2. 02 Bild wird aufgenommen
  3. 03 Bereich wird bewertet

Im Gratmodus wird der überstehende Bereich an der Kante des Beispielwerkstücks markiert, während er das Kamerasichtfeld durchläuft.

Beispielhafte interaktive 3D-Simulation. Die gezeigten Bewegungen und Markierungen stellen weder die Leistung eines realen Systems noch Messergebnisse dar.

Beispielhafte interaktive 3D-Simulation · Im realen Projekt werden Beleuchtung, Optik, Triggerung, Kalibrierung und Abnahmetests gemeinsam festgelegt.
01

Ziele für Messung, Fehlererkennung und Klassifikation trennen

Für jedes Merkmal werden Bereich, Referenz und erwartetes Ergebnis in den Prüfplan aufgenommen. Die Anwesenheit einer Bohrung zu prüfen und die Lage ihres Mittelpunkts in physischen Einheiten zu messen sind unterschiedliche Aufgaben. Bei Grat werden die zu untersuchende Kante, die Grundlage der Akzeptanzgrenze und die Richtung, aus der der Fehler sichtbar ist, festgelegt. Bei Verformung wird das gesuchte Merkmal wie Konturabweichung, Höhenunterschied oder Ebenheit beschrieben.

Gutteile, fehlerhafte Teile und Teile nahe der Entscheidungsgrenze werden gemeinsam gesammelt. Die Auswahl von Modell oder Schwelle beginnt erst, wenn die Fehlerdefinition mit dem Qualitätsteam des Kunden geklärt ist. Größe des kleinsten gesuchten Merkmals, Messtoleranz und Oberflächenvariabilität werden dokumentiert. Statt Messung und Fehlerentscheidung in ein Ergebnisfeld zu pressen, werden physischer Wert, Gültigkeit und Akzeptanzstatus getrennt geführt. So lässt sich zeigen, welche Anforderung durch die Piloterkenntnisse erfüllt wird.

  • Technische Zeichnung, Prüfbereich und Referenzverfahren
  • Gutteile, Fehler- und Grenzmuster
  • Trennung von physischer Messung und Fehlerkennzeichnung
02

Neben Bandgeschwindigkeit auch Teilepräsentation und Zykluszeitbudget dokumentieren

Die nominale Bandgeschwindigkeit reicht als Eingabe nicht aus. Geschwindigkeitsänderungen, Stop-and-go, kleinster Teileabstand und mögliche nebeneinanderliegende Teile werden ebenfalls untersucht. Drehen, Höhenbewegung oder Schwingung des Teils unter der Kamera verändern die Messebene. In dieser Phase wird geprüft, ob Führung, Aufnahmetasche oder Vorrichtung erforderlich sind. Auch Schmutz, Öl und Förderbandoberfläche sind Bildvariablen.

Bildaufnahme, Übertragung, Analyse, Ergebniskommunikation und Weg zum Ausschleuser benötigen jeweils Zeit. Das System wird neben seiner mittleren Zeit auch bei schwierigen Bildern und unmittelbar aufeinanderfolgenden Teilen bewertet. Die Bildrate der Kamera entspricht nicht der verifizierten Teilegeschwindigkeit der Linie. Bei Bandschlupf wird geprüft, wie gut Motor- oder Wellenencoder die tatsächliche Teilebewegung abbilden. Erforderliche Anordnungs- und Geschwindigkeitsinformationen werden als Bedingungen des Pilottests dokumentiert.

  • Geschwindigkeitsbereich, Teileabstand und Positionsänderung
  • Gesamte Zykluszeit von der Bildaufnahme bis zur Ausschleusung
  • Führung, Vorrichtung und Erfassung der realen Bewegung
03

Beleuchtung und Belichtung für die Sichtbarkeit des Fehlers auslegen

Bei Außenkonturen und Bohrungen kann Durchlicht die Silhouette hervorheben. Bei Oberflächengrat, Kratzern oder Erhebungen wird durch veränderten Lichteinfall nach Kontrast gesucht. Reflexionen auf glänzenden Flächen können Gutteile fehlerhaft erscheinen lassen oder echte Fehler verdecken. Form, Richtung und Farbe der Beleuchtung sowie ihr Zusammenspiel mit der Optik werden an realen Mustern erprobt. Für ein aus einer Richtung unsichtbares Merkmal können eine zusätzliche Ansicht oder ein anderes Messverfahren erforderlich sein.

Die Bewegung des Teils während der Belichtung erzeugt Bewegungsunschärfe. Eine kürzere Belichtungszeit beeinflusst auch das Lichtbudget; eine höhere Sensorverstärkung kann andere Aspekte der Bildqualität verändern. Bei Stroboskopbeleuchtung werden Kamera und Lichtimpuls synchronisiert. Umgebungslicht, Verschmutzung der Lichtquelle und Farbänderungen der Teile werden bewertet. Die Einstellungen werden anhand der Sichtbarkeit des Prüfmerkmals unter definierten Produktionsbedingungen freigegeben, nicht anhand eines einmalig gelungenen Fotos.

  • Beleuchtungsversuch passend zu Kontur und Oberflächenfehler
  • Gemeinsame Prüfung von Bewegungsunschärfe und Lichtbudget
  • Umgebungsänderungen, Verschmutzung und Wartungsbedingungen
04

Global Shutter und Line-Scan als unterschiedliche Entscheidungsdimensionen bewerten

Global Shutter und Rolling Shutter beschreiben den zeitlichen Ablauf der Sensorbelichtung. Beim Global Shutter werden die Bildzeilen gleichzeitig belichtet; beim Rolling Shutter kann der Zeitversatz geometrische Verzerrungen an bewegten Teilen verursachen. Ein Global Shutter beseitigt jedoch nicht automatisch die Unschärfe einer langen Belichtung. Belichtung, Beleuchtung und Bewegung müssen weiterhin gemeinsam gewählt werden.

Flächen- und Zeilenaufnahme betreffen dagegen die Entstehung des Bildes. Eine Flächenkamera erfasst ein Bildfeld; eine Line-Scan-Kamera setzt entlang der Bewegung ein Bild aus Zeilen zusammen. Zeilenaufnahme kann für Endlosmaterial oder geeignet präsentierte Teile infrage kommen; für korrekte Geometrie müssen Bewegung und Zeilenaufnahme aufeinander abgestimmt sein. Nicht jedes schnelle Förderband benötigt Line-Scan. Sichtfeld, Teilestruktur, optische Anordnung und Datenfluss werden bei gleichem Umfang verglichen; allein anhand einer Sensorbezeichnung wird keine Überlegenheit festgestellt.

  • Shutter-Typ und Aufnahme-Architektur unterscheiden
  • Belichtungsbedingte Unschärfe gesondert bewerten
  • Auf Teil und Bewegung abgestimmte Kameraarchitektur
05

Triggerung, Encoder und Teileidentität in einem gemeinsamen Ablauf aufbauen

Eine Lichtschranke oder ein SPS-Signal kann die Ankunft eines Teils im Prüfbereich melden. Triggerverzögerung der Kamera, Belichtungs- und Beleuchtungsdauer bestimmen, an welcher Position das Teil aufgenommen wird. Bei Encodern werden elektrischer Anschluss, Richtung und Zählverhältnis pro Bewegung definiert. Bei Zeilenaufnahme hilft eine an Geschwindigkeitsschwankungen angepasste Zeilentriggerung, die Geometrie zu erhalten; dies setzt voraus, dass die erfasste Bewegungsinformation das tatsächliche Material abbildet.

Bildaufnahmen in festen Zeitabständen bedeuten bei einer Linie mit wechselnder Geschwindigkeit nicht, dass dieselben physischen Abstände abgetastet werden. Ebenso wählt eine feste Verzögerung zwischen Messergebnis und Ausschleusbefehl nicht unter allen Bedingungen das richtige Teil aus. Triggerfolge, Bild, Ergebnis und Datensatz des zum Ausschleuser laufenden Teils werden zugeordnet. Fehlende oder zusätzliche Trigger, verlorene Bilder und das Fortsetzungsverhalten nach Stop-and-go werden getestet. Dass nach einem Neustart der Linie frühere Ergebnisse nicht auf neue Teile angewendet werden, ist ein ausdrückliches Abnahmeszenario.

  • Teiletriggerung und Synchronisierung von Licht und Kamera
  • Wegbezogene Abtastung und Encoderbezug
  • Zuordnung von Trigger, Bild, Ergebnis und physischem Teil
06

Pixelmaßstab nicht mit Genauigkeit verwechseln; 2D- und 3D-Bedarf trennen

Die Kalibrierung verknüpft Bildkoordinaten mit definierten physischen Koordinaten oder Maßeinheiten. Objektivverzeichnung, Blickwinkel und Messebene können diese Umrechnung beeinflussen. Die Beziehung wird mit einem Referenzziel oder einem anwendungsgerechten Messaufbau hergestellt. Ändern sich Kamera-/Objektivposition, Fokus oder Bildeinstellungen, wird die Gültigkeit der Kalibrierung geprüft. Wie vielen Längeneinheiten ein Pixel entspricht, beweist nicht, dass das Gesamtsystem eine Genauigkeit derselben Größenordnung erreicht.

Eine 2D-Konturanalyse kann Kanten und Positionen in der jeweiligen Ansicht bewerten. Werden Höhe, Erhebungen oder Verformungen außerhalb der Ebene benötigt, wird ein Laserprofil oder ein anderes geeignetes 3D-Verfahren untersucht. Es wird nicht angenommen, dass aus einer einzigen Draufsicht unsichtbare Geometrie gemessen werden kann. Unsicherheit des Referenzverfahrens, Teileposition und wiederholte Messergebnisse werden gemeinsam bewertet. Die Bedingungen, unter denen optischer und mechanischer Aufbau konstant bleiben, werden definiert; Kalibrierung und tägliche Kontrollen werden in den Wartungsplan aufgenommen.

  • Kalibrierebene, Referenz und optischer Aufbau
  • Getrennte Bewertung von Auflösung, Wiederholbarkeit und Genauigkeit
  • Kontur- und Höhenanforderungen trennen
07

Regelbasierte Analyse oder KI-Entscheidung nach Aufgabe auswählen

Werkzeuge wie Kantenerkennung, Konturabgleich sowie Abstands- und Winkelmessung können bei geeigneten Bildern und definierter Geometrie direkt eingesetzt werden. Für die Gratentscheidung wird festgelegt, wo der Kantenbereich liegt und wie die zulässige Abweichung berechnet wird. Nicht jeder Unterschied im Erscheinungsbild ist ein Fehler; auch akzeptierte Fertigungsvariationen gehören zu den Algorithmusanforderungen. Lässt sich eine geometrische Messung mit einer nachvollziehbaren Regel lösen, muss nicht allein wegen des Kameraeinsatzes KI hinzugefügt werden.

Lässt sich die Erscheinungsvielfalt der Fehler nicht dauerhaft mit Regeln beschreiben, kann ein lernbasiertes Modell bewertet werden. Es wird festgehalten, welche Klasse oder Region das Modell erkennen soll, wie das Ergebnis verwendet wird und was bei Unsicherheit geschieht. Regelbasierte Lokalisierung, Messung und KI-Klassifikation können in einem Ablauf zusammenwirken. Der Konfidenzwert des Modells ist nicht gleichbedeutend mit einer Messtoleranz oder einem Genauigkeitsprozentsatz. Die Optionen werden an realen Mustern anhand von Ergebnisqualität und gesamter Verarbeitungszeit verglichen.

  • Regelbasierte Werkzeuge für messbare Geometrie
  • KI-Bedarf abhängig von der Erscheinungsvielfalt
  • Trennung von Score, physischer Messung und Akzeptanzentscheidung
08

Validierungsdatensatz und Berechnung von Falschablehnungen und Fehlerdurchschlupf frühzeitig erstellen

Die Bilder müssen Variationen von Produkttyp, Fertigungschargen, Oberfläche, Position und Beleuchtung repräsentieren. Kennzeichnungen basieren auf der Referenzentscheidung des Qualitätsteams. Bei der KI-Entwicklung werden Daten für Training und Modellauswahl von den Daten der abschließenden Bewertung getrennt. Nahezu identische Aufnahmen desselben Teils in verschiedenen Datensätzen können irreführende Ergebnisse liefern. Die Trennung wird anhand von Teil und Fertigungsquelle statt nur nach Dateiname geplant; der abschließende Testsatz wird nicht zur fortlaufenden Anpassung der Entscheidungsschwelle verwendet.

Die falsche Ablehnung eines Gutteils und die falsche Annahme eines fehlerhaften Teils sind unterschiedliche Ergebnisse. Werden Raten angegeben, muss der Nenner klar sein: Fälschlich abgelehnte Gutteile werden auf die guten Referenzteile, durchgelassene fehlerhafte Teile auf die fehlerhaften Referenzteile bezogen. Fehlerarten und Grenzmuster werden zusätzlich untersucht. Eine Gesamtgenauigkeit allein kann das Übersehen eines seltenen Fehlers verdecken. Bei Messaufgaben werden auch die Abweichung zur Referenz und das Verhalten wiederholter Messungen berichtet. Alle Ergebnisse hängen von Testbedingungen, Daten und Softwareversion ab.

  • Repräsentative Muster und konsistente Referenzkennzeichnungen
  • Unabhängige Bewertung und Vermeidung von Datenüberschneidungen
  • Falschablehnung, Fehlerdurchschlupf und Messergebnis mit klaren Bezugsgrößen
09

SPS und Ausschleusvorrichtung unabhängig von der Bildentscheidung verifizieren

In der Steuerungsschnittstelle werden Zustände wie bereit, Trigger empfangen, Analyse abgeschlossen, Ergebnis gültig und Fehler definiert. Es ist klar, zu welchem Teil das an die SPS übertragene Ergebnis gehört und bis wann es verwendet werden darf. Eine nicht mögliche Prüfung wird nicht als Gut-Ergebnis angezeigt. Der Ausschleuser kann ein Ventil, Schieber oder eine Weiche sein; mechanische Verzögerung, Kontakt mit dem Produkt und möglichst auch die Bestätigung der Ausschleusung werden getestet.

Die Sicherheitsfunktionen der Maschine verbleiben in der geeigneten Sicherheitssteuerung und Architektur, die anhand der Risikobeurteilung festgelegt werden; die Verantwortung der Kameraentscheidung wird gesondert definiert. Für Ergebnisverlust, Kommunikationsunterbrechung, Ausschleuserfehler und überlappende Teile wird das erwartete Linienverhalten beschrieben. Im Aufzeichnungssystem werden Bild, Teileidentität, Rezept und Version verknüpft. Umfang, Aufbewahrungsdauer und Zugriffsrechte gespeicherter Bilder werden mit dem Kunden festgelegt. Die Pilotabnahme beruht darauf, dass der gesamte Ablauf am richtigen Teil die erwartete Aktion ausführt, nicht nur darauf, dass auf dem Bildschirm ein korrektes Rechteck gezeichnet wird.

  • Teilebezogener SPS-Handshake und gültiges Ergebnis
  • Prüfung von Ausschleusbefehl und physischer Ausschleusung
  • Szenarien für Unterbrechung, Störung und überlappende Teile
10

Erstes Projektpaket und technische Übergabeliste vorbereiten

Für die erste Bewertung können Sie technische Zeichnung, Prüfbereich, Toleranz, Referenzmessungen, Muster und Bandinformationen bereitstellen. Teilefotos und die Anordnung der vorhandenen Linie konkretisieren das Gespräch. Auch Montagebereich über der Kamera, SPS-Schnittstelle und Ausschleusstelle werden mitgeteilt. Es müssen nicht alle technischen Entscheidungen vorab getroffen sein; kritische Unsicherheiten werden durch Bildaufnahmeversuche mit Mustern untersucht. Gewünschte Geschwindigkeit und Messziele werden als zu verifizierende Anforderungen behandelt.

Bei VOMRO unterzeichnen wir auf Ihren Wunsch vor technischen Details eine NDA. Projektspezifische Quellcodes, Elektronik-/PCB-Designquellen, mechanische CAD-Dateien und technische Dokumente werden zum Projektabschluss übergeben. Kameraeinstellungen, Kalibrierung, Rezepte, Schnittstellen und Abnahmetests werden in die Übergabeliste aufgenommen; auch entwickelte KI-Ergebnisse und Trainings-/Ausführungsumfang werden festgelegt. Lizenzen Dritter werden gesondert erläutert. PCB-Musterfertigung und Bestückung sind ausschließlich für die von uns entwickelten Kundenprojekte vorgesehen. Pilotergebnisse fließen nachvollziehbar in den endgültigen Umfang und die Abnahmeentscheidung ein.

  • Informationen zu Mustern, technischer Zeichnung, Geschwindigkeit und Linienschnittstelle
  • Umfang, Prüf- und Übergabeliste zu Beginn
  • NDA und bearbeitbare technische Quellen zum Projektabschluss
Prüfaufgabe mit Bildaufnahme- und Verifizierungsentscheidung verknüpfen
PrüfaufgabeZuerst zu bewertender AnsatzKritische VariableAbnahmenachweis
Außenmaß und Bohrungsposition2D-Bild mit geeignetem Kontrast und kalibrierte MessungOptik, Messebene und KantenqualitätReferenzvergleich und wiederholte Messungen
KantengratKonturprüfung oder Prüfung mit Beleuchtung aus verschiedenen RichtungenErscheinungsbild des Fehlers und AkzeptanzgrenzeGutteile, Fehler- und Grenzmuster
Verformung außerhalb der EbeneGeeignetes 3D-/Profilverfahren zur HöhenerfassungReferenzfläche und Sichtbarkeit der GeometrieReferenzmessungen von Höhe und Form
Variabler OberflächenfehlerRegelbasierte oder KI-Analyse nach BildaufnahmeversuchenRepräsentativität der Daten, Kennzeichnungen und EntscheidungsschwelleErgebnisse nach Fehlerarten im unabhängigen Test

Wie es funktioniert

Verwandeln Sie Entscheidungen in einen Projektplan.

Nicht jedes Projekt sieht gleich aus; Die messbaren Anforderungen, die kontrollierte Überarbeitung und die Schritte zur Feldverifizierung bleiben jedoch unverändert.

  1. 01

    Aufgabe beschreiben

    Bereiten Sie Maß, Fehler, Muster und Referenzentscheidung gemeinsam vor.

  2. 02

    Bildaufnahme erproben

    Bewerten Sie Beleuchtung, Objektiv, Belichtung und Teilepräsentation anhand realer Muster.

  3. 03

    Ablauf verifizieren

    Testen Sie Trigger, Analyse, SPS-Ergebnis und Ausschleusung in der Pilotlinie.

  4. 04

    Abnahme dokumentieren

    Dokumentieren Sie Ergebnisse, Bedingungen und Revisionen anhand unabhängiger Daten und Referenzmessungen.

häufig gestellte Fragen

Vor Beginn des Projekts

Der technische Umfang, die zu liefernden Leistungen und der Testplan werden gemeinsam entsprechend den Anforderungen Ihres Projekts geklärt.

Löst die Wahl einer Global-Shutter-Kamera das Messproblem vollständig?

Nein. Sie behandelt Verzerrungen durch Zeitversatz zwischen den Zeilen; Bewegung während der Belichtung, Objektiv, Beleuchtung, Kalibrierung und Teileposition müssen weiterhin bewertet werden. Das Systemergebnis wird im integrierten Test verifiziert.

Ist eine Line-Scan-Kamera für jedes schnelle Förderband erforderlich?

Nein. Flächen- und Zeilenaufnahme werden anhand von Teilestruktur, Sichtfeld, Geschwindigkeit, Triggerung und optischer Anordnung verglichen. Bei Line-Scan muss die Zeilenaufnahme zusätzlich auf die tatsächliche Bewegung abgestimmt sein.

Lässt sich jede Verformung mit einem Foto von oben messen?

Konturabweichungen in der Bildebene können bewertet werden; unsichtbare Höhen oder Biegungen lassen sich aus demselben Foto nicht voraussetzen. Bei Bedarf werden zusätzliche Ansichten oder eine geeignete 3D-/Profilmessung geplant.

Wie viele Bilder und welche Erfolgsrate sind für eine Fehlerprüfung erforderlich?

Ohne Kenntnis von Aufgabe, Fehlervielfalt und Produktionsbedingungen wird keine feste Anzahl oder Rate angegeben. Repräsentative Muster werden gesammelt; im unabhängigen Test werden Falschablehnung und Annahme fehlerhafter Teile mit getrennten Bezugsgrößen bewertet.

Mit welchen technischen Dateien übergibt VOMRO das Projekt?

Projektspezifische Softwarequellen, Elektronik-/PCB- und mechanische CAD-Quellen sowie technische Dokumente werden zum Projektabschluss übergeben. Kalibrierungs-, Rezept-, Schnittstellen- und Testinformationen gehören zur anfangs festgelegten Liste; Lizenzen Dritter werden erläutert.

Ihr Projekt, Ihr Produkt

Wir entwickeln vertraulich und übergeben die Quelldateien.

Vor dem Austausch technischer Details können wir mit einer Geheimhaltungsvereinbarung (NDA) arbeiten. Zum Projektabschluss übergeben wir Ihnen die von uns entwickelten Quellcodes, Designdateien und technischen Dokumente.

  • Vor der Weitergabe technischer Informationen NDA
  • Von Beginn an eine klare Übergabeliste
  • Quell- und technische Dateien am Ende des Projekts
Unser Datenschutz- und Lieferprozess
Beginnen wir mit Ihrer Idee

Lassen Sie uns über das Produkt sprechen, von dem Sie träumen, und über den Bedarf, den Sie lösen möchten.