Kundenspezifische Bewegungssteuerung

Kundenspezifische Treiberplatinen für Servo-, Schritt- und BLDC-Motoren

Wir entwickeln Ihre Motortreiberplatine, indem wir Motor, Last und Betriebszyklus Ihrer Maschine gemeinsam betrachten. VOMRO entwirft Leistungselektronik, Strommessung, Positionsrückführung, Embedded-Software und Maschinenkommunikation innerhalb eines Projekts. Abmessungen, Anschlüsse und Regelverhalten werden auf Ihr Produkt abgestimmt; der erste Prototyp wird unter den vereinbarten Motor- und Lastbedingungen geprüft.

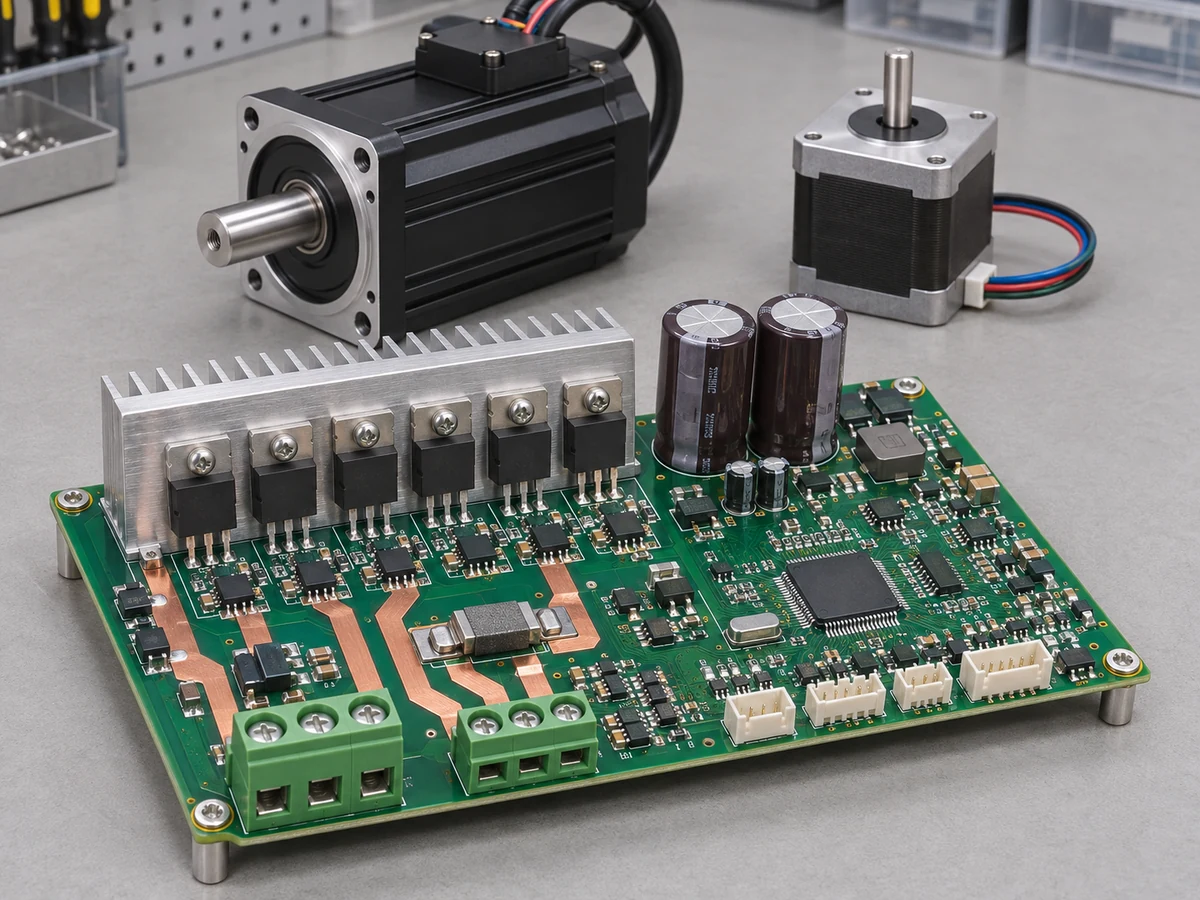
Kundenspezifische Motortreiberplatine mit Leistungstransistoren, Strommessung und Industrieanschlüssen
MotorenServo, Schrittmotor und BLDC/PMSM
UmfangLeistungsstufe, Regelung und Prüfung
LieferungDesign- und Software-Quelldateien

Ihr Projekt, Ihr Produkt

Wir entwickeln vertraulich und übergeben die Quelldateien.

Vor dem Austausch technischer Details können wir mit einer Geheimhaltungsvereinbarung (NDA) arbeiten. Zum Projektabschluss übergeben wir Ihnen die von uns entwickelten Quellcodes, Designdateien und technischen Dokumente.

  • Vor der Weitergabe technischer Informationen NDA
  • Von Beginn an eine klare Übergabeliste
  • Quell- und technische Dateien am Ende des Projekts
Unser Datenschutz- und Lieferprozess

VOMRO Engineering-Ansatz

Wir entwickeln die Treiberplatine passend zur Bewegungsaufgabe der Maschine und zum Motor.

Eine Förderbandgeschwindigkeit konstant zu halten, einen Dosiermechanismus schrittweise zu bewegen oder eine Achse an eine definierte Position zu fahren, stellt unterschiedliche Regelungsanforderungen. Lastträgheit, Beschleunigungs- und Stoppverhalten, Zykluszeit, Umgebungstemperatur und Versorgungsbedingungen werden gemeinsam betrachtet. Leistungsbauteile und Regelverfahren werden daher nicht allein anhand des Motortypenschilds ausgewählt.

Für die erste Bewertung können Sie das Motordatenblatt, gegebenenfalls Angaben zu Encoder oder Hall-Sensoren, die Spannungsversorgung und das Bewegungsprofil der Last bereitstellen. Platinenabmessungen, Steckverbinder, Kommunikation mit der Maschinensteuerung und geplante Stückzahlen bestimmen ebenfalls den Umfang. Soll ein vorhandener Antrieb ersetzt werden, dokumentieren wir zu Beginn die beizubehaltenden Anschlüsse und Verhaltensweisen.

01

Rückführung und Regelkreise beim Entwurf von Servoantrieben

Servo bezeichnet für sich genommen nicht die elektrische Bauart eines Motors, sondern eine Regelungsstruktur, die Position, Drehzahl oder Drehmoment über Rückführung regelt. Ein geeigneter PMSM/BLDC- oder Schrittmotor kann je nach Aufgabe in einem geschlossenen Regelkreis eingesetzt werden. Encoderauflösung und Schnittstelle, Stromrückführung, mechanisches Spiel und Laständerungen werden gemeinsam bewertet. Strom-, Drehzahl- und Positionsregelkreise werden mit dem tatsächlichen Mechanismus abgestimmt und geprüft; ein unbelastet drehender Motor allein bestätigt noch keine Achsfunktion.
02

Stromregelung und Bewegungsprofil bei Schrittmotor-Treiberplatinen

Bei Schrittmotoranwendungen werden Phasenstromregelung, Mikroschrittbetrieb, Beschleunigungsrampe und Halteanforderungen im Stillstand gemeinsam geplant. Eine STEP/DIR- oder kommunikationsbasierte Befehlsschnittstelle wird entsprechend der Maschinensteuerung ausgewählt. Die Anzahl der Mikroschritte allein belegt keine mechanische Positioniergenauigkeit. Schrittverluste unter Last, Schwingungen, Erwärmung und Wiederanlaufverhalten werden untersucht; bei Bedarf wird ein geschlossener Regelkreis mit Encoder bewertet.

03

Auswahl von Kommutierung und FOC für BLDC/PMSM-Antriebe

Bei dreiphasigen BLDC/PMSM-Motoren werden Sechsschritt-Kommutierung und feldorientierte Regelung (FOC) anhand der Motorbauart und des gewünschten Bewegungsverhaltens verglichen. Die Wahl zwischen Hall-Sensoren, Encoder und sensorloser Schätzung hängt von Anlauf, niedrigen Drehzahlen, Laständerungen und Stoppanforderungen ab. Nicht jeder Motor erhält denselben Algorithmus. Phasenstromabtastung und PWM-Timing werden gemeinsam entworfen; das gewählte Verfahren wird mit dem Motor im vorgesehenen Betriebsbereich geprüft.

04

Leistungsstufe, Gate-Treiber und Layout der Treiberplatine

Leistungsschalter, Gate-Treiber, Strommesskette und Versorgungsschaltungen werden für die Spannungs-, Strom-, Schalt- und Temperaturbedingungen dimensioniert. Hochstrompfade, Schaltstromschleifen, empfindliche Messreferenzen und Wärmeabfuhr werden im PCB-Layout gemeinsam berücksichtigt. Totzeit, Überstromreaktion und Unterspannungsverhalten betreffen sowohl Hardware als auch Software. Auch ein möglicher Anstieg der Zwischenkreisspannung beim Bremsen wird anhand des vorgesehenen Stoppszenarios bewertet.

05

Maschinenkommunikation, Parameter und Fehlerverhalten

In der Antriebssoftware werden Befehle, Beschleunigungsgrenzen, Motorparameter und Fehleraufzeichnungen festgelegt. CAN, RS-485 oder eine andere geeignete Schnittstelle wird entsprechend der vorhandenen Steuerung und den Protokollanforderungen gewählt. Für Kommunikationsausfall, Sensorverlust, Übertemperatur und Spannungswiederkehr wird das erwartete Verhalten definiert. Die Schutzfunktionen des Antriebs und die Sicherheitsanforderungen der Maschine werden mit der jeweiligen Architektur und dem zugehörigen Validierungsumfang getrennt festgelegt.

06

Prototypenprüfung, Produktionsvorbereitung und technische Übergabe

Die erste Inbetriebnahme erfolgt mit kontrollierter Versorgung und definierten Grenzwerten; anschließend werden Last-, Drehzahländerungs-, Stopp- und Fehlerszenarien geprüft. Strommessungen, Temperaturen sowie Rückführungs- und Kommunikationsergebnisse werden der Hardware-Revision und Softwareversion zugeordnet. Abnahmekriterien werden projektspezifisch festgelegt; nicht gemessene Leistungs-, Genauigkeits- oder Wirkungsgradwerte werden nicht versprochen. Erforderliche externe Laborarbeiten werden gesondert geplant.

Für den freigegebenen Entwurf umfasst die vereinbarte Übergabe Schaltpläne, PCB-Quelldateien, Fertigungsdaten, Stückliste, entwickelte Software und Testbeschreibungen. Musterfertigung und Bestückung bieten wir ausschließlich als Teil des von uns entwickelten Kundenprojekts an. Für Folgechargen werden Programmierung, Parameterübertragung und Funktionsprüfung organisiert, um die Vorbereitung für wiederholte Fertigung abzuschließen.

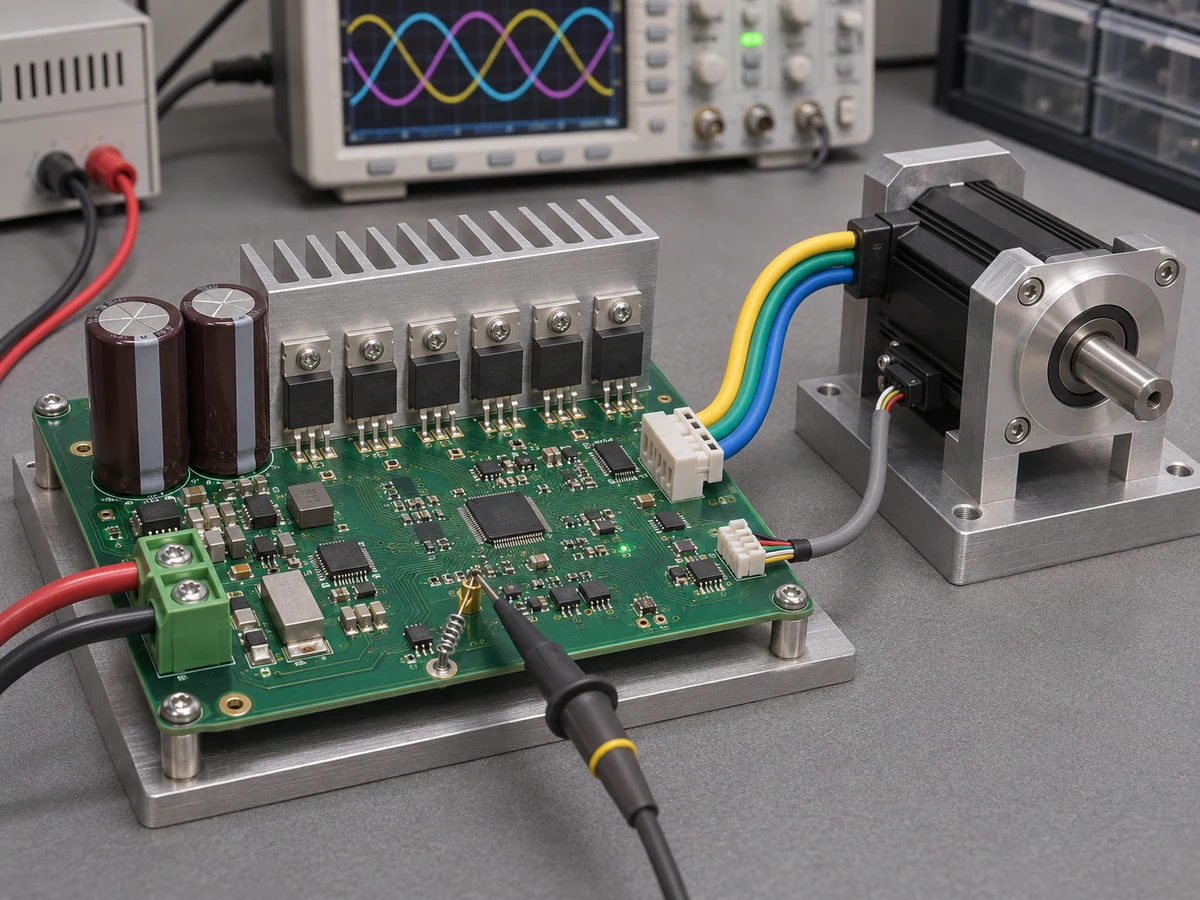
Prüfaufbau zur Motorregelung mit Motor, Treiberplatine und Messanschlüssen

Wie es funktioniert

Es ist ein offener Prozess vom Start bis zur Auslieferung.

Nicht jedes Projekt sieht gleich aus; Die messbaren Anforderungen, die kontrollierte Überarbeitung und die Schritte zur Feldverifizierung bleiben jedoch unverändert.

  1. 01

    Wir definieren die Bewegungsaufgabe

    Wir prüfen Motor, Last, Spannungsversorgung und Maschinenschnittstelle gemeinsam.

  2. 02

    Wir entwickeln Platine und Regelung

    Wir integrieren Leistungselektronik, Rückführung und Embedded-Software.

  3. 03

    Wir prüfen mit dem Motor

    Wir führen die vereinbarten Last-, Bewegungs- und Fehlerszenarien durch.

  4. 04

    Wir übergeben die Quelldateien

    Wir liefern den freigegebenen Entwurf, die Software und technische Dateien mit Versionsangaben.

häufig gestellte Fragen

Vor Beginn des Projekts

Der technische Umfang, die zu liefernden Leistungen und der Testplan werden gemeinsam entsprechend den Anforderungen Ihres Projekts geklärt.

Was bestimmt die Kosten einer kundenspezifischen Motortreiberplatine?

Motor- und Leistungsstufenanforderungen, Rückführung, Software, Schnittstellen, Muster und Prüfumfang beeinflussen die Entwicklungskosten. Die Kosten je Platine für wiederholte Fertigung werden gesondert berechnet.

Können Sie mit einem vorhandenen Motor und einer vorhandenen Steuerung arbeiten?

Motordaten, Anschlüsse, Befehlsprotokoll und bestehendes System werden geprüft. Durch die Ermittlung weiterverwendbarer Komponenten und erforderlicher Änderungen wird der Integrationsumfang festgelegt.

Wie werden Vertraulichkeit und Design-Quelldateien geregelt?

Auf Wunsch können wir vor dem Austausch technischer Details unter einer NDA arbeiten. Wir übergeben die für das Projekt entwickelten Design- und Softwarequellen; Lizenzen Dritter und die Übergabeliste werden zu Beginn erläutert.

Beginnen wir mit Ihrer Idee

Definieren wir gemeinsam die Bewegungsaufgabe Ihres Motors.

Teilen Sie uns das Motordatenblatt, die Versorgung sowie Ihre Last- und Drehzahlanforderungen mit. Gemeinsam legen wir Entwicklung, Prototyp und Abnahmeumfang Ihrer kundenspezifischen Treiberplatine fest.