
دليل ROS 2 والذكاء الاصطناعي للمؤسسات

كيف تستخدم ROS 2 والذكاء الاصطناعي الصناعي في منشأتك؟

هل تريد أن تعمل الكاميرات وأجهزة الاستشعار والآلات والروبوتات في مصنعك معًا لنفس الوظيفة؟ ROS 2 عبارة عن بنية أساسية برمجية يمكن استخدامها لتنظيم المعلومات ومشاركة المهام بين هذه الأجهزة. VOMRO يقوم بتطوير الذكاء الاصطناعي ومشاريع ROS 2 من خلال فحص روتين الإنتاج الحالي لديك وأهدافك وتوقعات الصيانة. يشرح هذا الدليل كيف يمكن تكييف مثل هذا المشروع مع عملك.

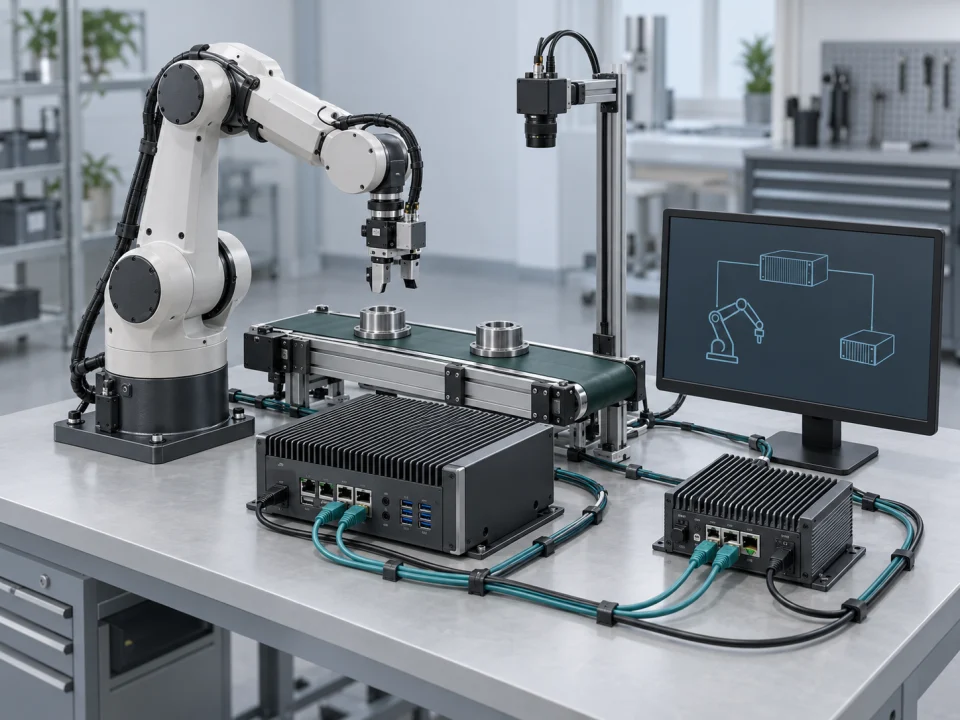
مشاركة نتائج ومهام الذكاء الاصطناعي بين الكمبيوتر الصناعي وأجهزة الاستشعار والخلية الروبوتية
تطبيق توضيحي
هدفعمل الأجهزة في سير عمل مشترك
بدايةالجهاز الحالي وبيانات الإنتاج الفعلي
انتقالالتجربة الأولى، ثم الاستخدام الخاضع للرقابة

نهج VOMRO الهندسي

أولاً، نحدد معًا العمل الذي تريد تحسينه.

قد يكون هدف منشأة توجيه الجزء المعيب إلى المحطة الصحيحة. وقد تحتاج أخرى إلى جمع معلومات آلات مختلفة على شاشة واحدة أو إسناد مهمة إلى الروبوت وفق الجزء المطلوب إنتاجه. ويمكن استخدام التقنية نفسها لهذه الأعمال، لكن النظام وشروط القبول يختلفان. وسؤالنا الأول هو تحديد العمل الذي ستؤديه المنشأة وكيفية تنفيذه.

ولهذا السبب، فإننا لا نرى المشروع على أنه مجرد تثبيت برمجي. نقوم معًا بفحص الأجهزة المتاحة وبيانات الإنتاج ومهام الموظفين وجدول الصيانة. يتم توضيح المنطقة التي سيقرر فيها الذكاء الاصطناعي، ومسؤولية المشغل ووظائف الآلة الموجودة المراد حمايتها منذ البداية. بهذه الطريقة، سيكون من الواضح ما الذي ستقيمه في نهاية التجربة.

01

ما الذي يمكن أن يقدمه ROS 2 لأعمالنا؟

ROS 2 يساعد على دمج المعلومات ومهام البرامج من أجهزة مختلفة في تخطيط مشترك. على سبيل المثال، تتعرف الكاميرا على جزء ما، ويقوم النظام بمطابقة هذه المعلومات مع أمر العمل ذي الصلة ويتم تحديد الإجراء الذي يجب أن يتخذه الروبوت. ولكي تقوم الأجهزة بتنسيق نفس العمل يتم تطوير الاتصالات بينها حسب المشروع.

في سيناريو فصل الأجزاء الافتراضي، يمكن للكاميرا بث المعرف ونتائج التحليل لكل جزء عبر الموضوع. يمكن لبرنامج التحكم أن يسأل عن الحالة الحالية للمحطة من خلال طلب خدمة قصير. يمكن التعامل مع مهمة الروبوت التي تستغرق وقتًا طويلاً والتي تتمثل في نقل الجزء إلى موقع آخر من خلال واجهة الإجراء، حيث يمكن مراقبة التقدم والنتائج وطلبات الإلغاء. يتم تقييم اختيار الواجهة في هذا المثال مع حدود التحكم والسلامة الخاصة بالتطبيق الفعلي.

يمكن للنظام المخطط جيدًا أن يسهل مراقبة حالة المحطات المختلفة وإضافة جهاز جديد في المستقبل. يمكن لفريق الصيانة أن يرى بشكل أكثر وضوحًا الجزء الذي يعمل وأين تحدث المشكلة. ولهذا الغرض، يجب أيضًا تصميم شاشات تسجيل البيانات والإبلاغ عن الأخطاء والصيانة. ROS 2 ليس مطلوبًا على كل جهاز؛ إذا كان الحل الأبسط يلبي الحاجة، فسنقوم بتقييمه أيضًا.

  • مشاركة المعلومات والمهام بين الأجهزة
  • مراقبة تدفق الإنتاج ومشاكله
  • مراعاة الإضافات المستقبلية منذ البداية
02

في أي الوظائف يمكن استخدامه في المصنع؟

في خط تجميع، قد تقيّم الكاميرا نوع الجزء الوارد أو موضعه. وتُربط النتيجة بسجل الجزء الصحيح ليُسنَد إلى الروبوت العمل المناسب. ويُخطط لمراجعة المشغّل للأجزاء غير المعروفة أو التي بقي قرار تصنيفها غير مؤكد. وهذا مثال لتطبيق يُصمم فيه تحليل الصورة مع الخطوة التالية في الإنتاج.

في سيناريو آخر، يمكن جمع بيانات حرارة الآلات أو اهتزازها أو دورات تشغيلها. ويدعم الذكاء الاصطناعي تقييم الأنماط غير المعتادة، بينما يتخذ فريق الصيانة القرار بعد مراجعة السجلات. ويمكن أيضًا جمع معلومات الإنتاج والجودة من عدة محطات. وهذه أمثلة لنطاق مشاريع، وليست منتجًا جاهزًا يعمل بالطريقة نفسها في كل خط. ويُحسم الهدف وفق إمكان الوصول إلى الأجهزة والتجارب بالبيانات الفعلية.

  • مطابقة التعرف على الأجزاء ومهمة الروبوت
  • نقل بيانات الجهاز لتقييم الصيانة
  • تتبع الإنتاج والجودة بين المحطات
03

هل يمكن استخدام آلاتنا ووحدات PLC وروبوتاتنا الحالية؟

في بداية معظم المشاريع نقوم بفحص ما يمكن القيام به مع الحفاظ على المعدات الموجودة. يمكن لأجهزة الكمبيوتر الصناعية وأجهزة الكمبيوتر الصغيرة المناسبة والكاميرات وأجهزة الاستشعار ولوحات الدوائر الإلكترونية الخاصة وبرامج الخادم القيام بمهام مختلفة للنظام. ليس كل جهاز يحتاج إلى تشغيل ROS 2 فيه؛ قد يكون تبادل المعلومات عبر الاتصال المناسب كافياً.

يتم فحص PLC الحالي أو الاتصالات المقدمة من قبل الشركة المصنعة والوصول إلى البرامج للروبوت. لا يمكن ضمان التوافق دون رؤية طراز الجهاز والبرنامج والبيانات المتاحة. PLC يمكن أن يحافظ على التحكم الحالي في الجهاز؛ ويمكن للنظام الجديد مراقبة المهام عالية المستوى أو تقييمها أو مشاركتها. تظل وظائف السلامة ضمن بنية التحكم والسلامة المناسبة التي يحددها تقييم المخاطر. كما أنه يحدد أيضًا كيفية تصرف الجهاز عند فقدان الاتصال أو عدم استجابة النظام الجديد.

  • دراسة المعدات الحالية وواجهات التوصيل التي يوفّرها المصنّع
  • تطوير الإلكترونيات المخصصة أو برامج الاتصال إذا لزم الأمر
  • تحديد مسؤوليات التحكم والصيانة والسلامة
04

ما الفرق بين الإدارة المركزية والنظام الموزع؟

في النظام المركزي، تصل المعلومات إلى الكمبيوتر الرئيسي ويتم تنفيذ جزء كبير من العمل هناك. على سبيل المثال، يمكن تقييم نتائج عدة محطات على نفس الكمبيوتر وعرضها على شاشة مشتركة. قد يكون من المفيد إجراء عمليات الصيانة والتحديثات بشكل مركزي؛ ومع ذلك، يجب التخطيط لتأثير تعطيل هذا الكمبيوتر أو الاتصال.

في الإعداد الموزع، يتم تنفيذ بعض العمل على الأجهزة المجاورة للمحطة. على سبيل المثال، يتم تقييم الصورة على الكمبيوتر المحلي، ويتم إرسال معلومات النتيجة والإنتاج إلى المركز. وبالتالي، قد لا يكون من الضروري دائمًا جمع كل الصور الموجودة في المركز. ويمكن أيضًا استخدام الطريقتين معًا في نفس المشروع. ويتم تحديد القرار بناء على عدد المحطات وكمية البيانات وظروف الشبكة والعمل المقرر استمراره أثناء الانقطاع. يتم أيضًا تحديد البيانات التي سيصل إليها المستخدمون المصرح لهم وكيفية إجراء الصيانة عن بعد.

  • التقييم والمتابعة في مركز واحد
  • العمليات المحلية بجوار المحطة
  • تقاسم المهام وفقا لظروف الانقطاع والصيانة
05

هل يتطلب الذكاء الاصطناعي CPU أو GPU؟

CPU هو المعالج العام للحاسوب، بينما GPU معالج رسومي يمكن استخدامه لتنفيذ حسابات متشابهة كثيرة بالتوازي. وتلبي بعض نماذج الذكاء الاصطناعي الحاجة عند تشغيلها على CPU، ويمكن دراسة GPU للأعمال الأثقل حسابيًا. ولا يعني شراء GPU وحده الحصول على نظام أفضل أو أسرع.

تدريب النموذج بالأمثلة واستخدام النموذج المدرّب في الإنتاج عملان مختلفان. وقد يعمل نموذج دُرّب على حاسوب قوي على جهاز أصغر إذا كان مناسبًا. ونختار بتجربة بيانات الإنتاج الفعلية على الأجهزة المستهدفة. وتُقيّم جودة النتيجة ووصولها في الزمن المطلوب وارتفاع الحرارة أثناء التشغيل الطويل واستهلاك الطاقة والحاجة إلى الصيانة معًا. والهدف تجنب الاستثمار غير الضروري في الحوسبة قبل تحديد العتاد الذي يلبي الحاجة.

  • اختيار المعالج حسب احتياجات الوظيفة
  • تخطيط منفصل للكمبيوتر التدريبي والجهاز الميداني
  • فحص جودة النتائج وزمن التنفيذ باستخدام بيانات فعلية
06

كيفية تطوير الذكاء الاصطناعي من بيانات الأعمال؟

الخطوة الأولى هي جمع الأمثلة التي تمثل المهمة التي سيتم تدريسها. يتم تقييم الأجزاء الجيدة والمعيبة والمنتجات المختلفة أو سجلات الماكينة العادية وغير العادية من قبل خبراء. يتم تدريب النموذج باستخدام هذه الأمثلة؛ ومن ثم يتم اختباره بالتسجيلات التي لم يتم استخدامها في التدريب. يتم تحديد الأخطاء غير المقبولة من قبل فريق الجودة والإنتاج بالمؤسسة.

يعني تطوير نموذج AI في حلقة مغلقة إعادة الأمثلة الجديدة التي تظهر ميدانيًا إلى هذه العملية. ويراجع الأشخاص المخوّلون العينات ويعتمدون التصحيحات اللازمة، ثم يُعد نموذج جديد. ويُفحص الإصدار الجديد أيضًا بالأمثلة السابقة، ويُشغّل بعد تجربة محدودة وموافقة بشرية. ولا يُفترض أن يتغير النموذج دون رقابة باعتبار قراراته صحيحة. ويُسجل النموذج المستخدم في كل موضع، مع الرجوع إلى الإصدار السابق عند الحاجة. وتُعاد الدراسة إذا تغير المنتج أو البيئة.

  • عينات تخص المنشأة وراجعها مختصون
  • اختبار منفصل وموافقة الإنسان على النموذج الجديد
  • تسجيل النسخة المستخدمة والعودة إلى النموذج السابق
07

كيفية الانتقال إلى مثل هذا المشروع مع الحفاظ على الإنتاج؟

أولاً، يتم فحص الخط الحالي والأجهزة والبرامج وتدفق الإنتاج. للبدء، اختر مهمة واضحة المعالم: تقييم مجموعة من الأجزاء في محطة واحدة أو جمع معلومات محددة عن الماكينة. يتم كتابة النتائج المتوقعة والشروط التي سيتم بموجبها القبول معًا. يتم قياس الوضع الحالي. تتم مقارنة نتائج التجربة بهذا.

يمكن إجراء عمليات التشغيل الأولية باستخدام البيانات المسجلة أو على أساس تجريبي منفصل عن الإنتاج. عند الضرورة، يتم تحريك سير العمل على الكمبيوتر؛ هذه الدراسة ليست بديلاً عن اختبار الخط الفعلي. ومن ثم يمكن تطبيق فترة مراقبة ينتج فيها النظام الجديد النتائج فقط ولا يعطي أوامر للجهاز. وبالتالي، تتم مقارنة التوصيات مع العملية الحالية.

تُختبر في التجربة المحدودة حالات انقطاع الاتصال والبيانات الخاطئة وإعادة التشغيل وتدخل المشغّل أيضًا. ويُخطط لموعد التشغيل مع فريق الإنتاج، مع الحفاظ على إمكانية العودة إلى أسلوب العمل السابق عند الحاجة. وبعد القبول تُشرح خطوات الصيانة ومسؤوليات المستخدمين. ويُقرر الانتقال إلى خطوط أخرى بعد تقييم سجلات التجربة الأولى والظروف الخاصة بكل خط.

  • تحليل الوضع الحالي وأول تجربة على نطاق صغير
  • المراقبة أولًا، ثم استخدام تجريبي مضبوط
  • خطة القبول والصيانة والعودة إلى النظام السابق
08

كيف تتم حماية وتسليم بياناتنا وملفات مشاريعنا؟

VOMRO يوقع اتفاقية السرية (NDA) قبل مشاركة التفاصيل الفنية بناءً على طلبك. يتم تحديد من سيصل إلى البيانات ومكان تخزينها وما إذا كان سيتم استخدام الخدمات الخارجية منذ البداية. إذا كانت الموارد والمكونات المختارة مناسبة، فيمكن التخطيط لجمع البيانات والتدريب وتشغيل النموذج داخليًا.

تُسلّم في نهاية المشروع شيفراته المصدرية وملفات النماذج المطورة ومصادر المخططات الإلكترونية وPCB وCAD الميكانيكية المعدة ضمن النطاق والوثائق التقنية. وتشمل قائمة التسليم أيضًا التثبيت والتوصيلات والإصدارات المستخدمة ونتائج الاختبارات وخطوات التحديث. وتُوضح تراخيص المكونات الخارجية بصورة منفصلة. ويقتصر دعمنا لإنتاج PCB وتجميع مكوناتها على مشاريع العملاء التي نطورها. ويمكن بدء اللقاء الأول بشرح المعدات الحالية والعمل المطلوب حله.

  • اتفاقية عدم إفشاء NDA قبل مشاركة المعلومات الفنية
  • تحديد الوصول إلى البيانات وشروط التخزين
  • تسليم الشيفرة المصدرية والنموذج وملفات PCB/CAD والوثائق الفنية
أسئلة يجب توضيحها في الاجتماع الأول
الموضوعالنقطة التي سوف نحددها معا
هدف العملما هو القرار أو خطوة الإنتاج التي سندعمها؟
المعدات المتاحةما هي الأجهزة والاتصالات المتوفرة؟
المحاولة الأولىوفي أي محطة، وبأي الأمثلة سنبدأ؟
القبول والتسليمكيف سنقيس النجاح وما هي الملفات التي سنسلمها؟

طريقة العمل

تحويل القرارات إلى خطة المشروع.

لا يبدو كل مشروع متشابهًا؛ ومع ذلك، فإن المتطلبات القابلة للقياس والمراجعة الخاضعة للرقابة وخطوات التحقق الميداني تظل دون تغيير.

  1. 01

    نحن نحدد الحاجة معا

    نقوم بفحص تخطيط الإنتاج الحالي لديك والأجهزة والمهمة التي تريد حلها.

  2. 02

    نجري التجارب باستخدام عينات فعلية

    نقوم بتقييم خيارات البيانات والبرامج والأجهزة في تجربة صغيرة.

  3. 03

    نحن نتحقق من الاستخدام التجريبي

    نحن نختبر ظروف التشغيل والانقطاع العادية، ونتحقق معًا من شروط القبول المحددة.

  4. 04

    نضع النظام في الخدمة ونسلّمه

    نركّب النظام المعتمد ونسلّم الملفات المصدرية وملفات النماذج والوثائق الفنية.

الأسئلة المتداولة

قبل البدء بالمشروع

يتم توضيح النطاق الفني والتسليمات وخطة الاختبار معًا وفقًا لمتطلبات مشروعك.

هل يلزم استبدال وحدة PLC أو الروبوت الحالي لاستخدام ROS 2؟

هذا ليس ضروريا دائما. أولاً، يتم فحص إمكانيات الاتصال بالأجهزة. يمكن إضافة المراقبة ومشاركة المهام مع الحفاظ على التحكم الحالي. يتم تحديد ما يمكن فعله من خلال طراز الجهاز ودعم الشركة المصنعة ومتطلبات الجهاز.

هل نحن بالتأكيد بحاجة للحصول على GPU للذكاء الاصطناعي؟

لا. بعض النماذج تلبّي الاحتياج على CPU. ويتحدد الاختيار بتجارب على بيانات فعلية، وجودة النتائج، وزمن التنفيذ، والحرارة، وظروف التشغيل.

هل يتعلم النظام من تلقاء نفسه عند استخدامه؟

يمكن للأمثلة الجديدة أن تدعم التنمية؛ ومع ذلك، لا يتم تعديل النموذج بطريقة غير منضبطة. يتم فحص العينات واختبار الإصدار الجديد بشكل منفصل ووضعه في الخدمة بعد الحصول على موافقة بشرية معتمدة.

هل يمكن أن تظل بيانات الإنتاج لدينا داخل العمل، هل تقوم بالتوقيع على NDA؟

يمكن التخطيط للعمل داخل المنشأة باستخدام موارد مشروع مناسبة. وتُوضح متطلبات الخدمات الخارجية منذ البداية. وبناءً على طلبكم نوقّع NDA قبل مشاركة البيانات التقنية، ونحدد معًا شروط الوصول والحفظ.

هل يمكننا استلام الملفات المصدرية وملفات النماذج في نهاية المشروع؟

نعم. تُسلّم شيفرات المشروع وملفات النماذج المطورة ومصادر PCB/CAD والوثائق التقنية المشمولة بالنطاق. وتُنظم معلومات التثبيت والاختبار، وتُوضح تراخيص الجهات الخارجية بصورة منفصلة.

مشروعك، منتجك

نطوّر بسرية ونسلّم المشروع مع مصادره.

يمكننا توقيع اتفاقية عدم إفشاء (NDA) قبل تبادل التفاصيل الفنية. وعند انتهاء المشروع، نسلّمك الشيفرة المصدرية وملفات التصميم والوثائق الفنية التي طوّرناها.

  • اتفاقية NDA قبل مشاركة المعلومات التقنية
  • قائمة تسليم واضحة منذ البداية
  • المصادر والملفات التقنية في نهاية المشروع
الخصوصية وعملية التسليم لدينا
لنبدأ بفكرتك

لنتحدث عن المنتج الذي تتصورونه والحاجة التي تريدون تلبيتها.