
ROS 2 und KI-Leitfaden für Unternehmen

Wie setzen Sie ROS 2 und industrielle KI in Ihrem Betrieb ein?

Möchten Sie, dass Kameras, Sensoren, Maschinen und Roboter in Ihrer Fabrik für dieselbe Aufgabe zusammenarbeiten? ROS 2 ist eine Softwareinfrastruktur, mit der sich der Informations- und Aufgabenaustausch zwischen diesen Geräten organisieren lässt. VOMRO entwickelt KI- und ROS-2-Projekte anhand Ihrer vorhandenen Produktionsstruktur, Ziele und Wartungserwartungen. Dieser Leitfaden erläutert, wie ein solches Projekt an Ihren Betrieb angepasst werden kann.

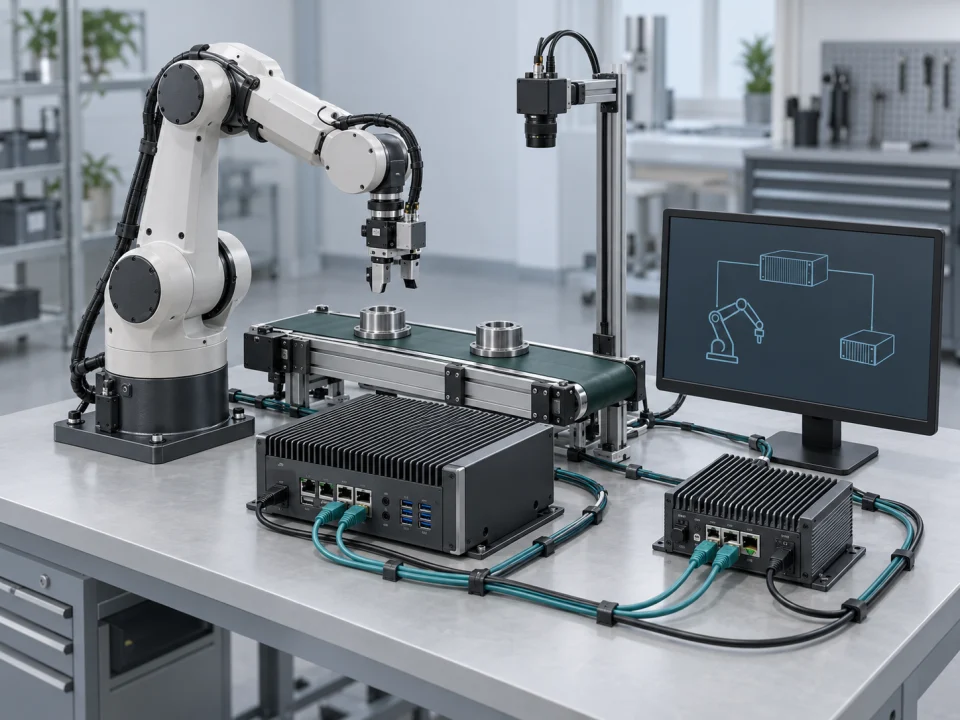
Austausch von KI-Ergebnissen und -Aufgaben zwischen Industriecomputer, Sensoren und Roboterzelle
Beispielhafte Anwendung
ZielGeräte arbeiten in einem gemeinsamen Ablauf
AnfangVorhandene Maschinen und reale Produktionsdaten
ÜbergangZuerst erproben, anschließend kontrolliert einsetzen

VOMRO Engineering-Ansatz

Zuerst bestimmen wir gemeinsam, welche Aufgabe Sie verbessern möchten.

Für einen Betrieb kann das Ziel sein, ein fehlerhaftes Teil zur richtigen Station zu leiten. In einem anderen müssen Informationen verschiedener Maschinen auf einem Bildschirm zusammengeführt werden oder ein Roboter seine Aufgabe passend zum zu fertigenden Teil erhalten. Dieselbe Technologie kann dafür eingesetzt werden; Systemaufbau und Abnahmebedingungen unterscheiden sich jedoch. Unsere Ausgangsfrage ist, welche betriebliche Aufgabe wie ausgeführt werden soll.

Deshalb betrachten wir das Projekt nicht als bloße Softwareinstallation. Wir prüfen verfügbare Geräte, Produktionsdaten, Aufgaben der Mitarbeitenden und Wartungsabläufe gemeinsam. Der Entscheidungsbereich der KI, die Verantwortung des Bedieners und die zu erhaltenden Maschinenfunktionen werden von Anfang an geklärt. So steht fest, was Sie am Ende des Versuchs bewerten werden.

01

Welchen Nutzen kann ROS 2 unserem Betrieb bringen?

ROS 2 hilft, Informationen verschiedener Geräte und Softwareaufgaben in einer gemeinsamen Struktur zusammenzuführen. Beispielsweise erkennt eine Kamera ein Teil, das System ordnet die Information dem zugehörigen Auftrag zu und bestimmt die Roboteraktion. Die Verbindungen zwischen den Geräten werden projektspezifisch entwickelt, damit sie dieselbe Aufgabe koordinieren können.

In einem angenommenen Sortierszenario kann die Kamera die Kennung und das Analyseergebnis jedes Teils über ein Topic veröffentlichen. Die Steuerungssoftware kann den aktuellen Stationszustand über eine kurze Service-Anfrage abfragen. Eine länger dauernde Aufgabe, etwa das Umsetzen eines Teils durch den Roboter, kann über eine Action-Schnittstelle mit Verfolgung von Fortschritt, Ergebnis und Abbruchwunsch bearbeitet werden. Die Schnittstellenwahl dieses Beispiels wird gemeinsam mit den Steuerungs- und Sicherheitsgrenzen der realen Anwendung bewertet.

Ein gut geplantes System kann die Überwachung verschiedener Stationen und das spätere Ergänzen eines Geräts erleichtern. Das Wartungsteam kann klarer erkennen, welcher Bereich arbeitet und wo ein Problem auftritt. Dafür müssen auch Datenaufzeichnung, Fehlermeldungen und Wartungsoberflächen entwickelt werden. ROS 2 ist nicht für jede Maschine erforderlich; erfüllt eine einfachere Lösung den Bedarf, prüfen wir auch diese.

  • Informations- und Aufgabenaustausch zwischen Geräten
  • Überwachung von Produktionsablauf und Problemen
  • Künftige Erweiterungen von Anfang an berücksichtigen
02

Für welche Aufgaben in der Fabrik kann es eingesetzt werden?

In einer Montagelinie kann eine Kamera Typ oder Lage des ankommenden Teils bewerten. Das Ergebnis wird dem richtigen Teiledatensatz zugeordnet, damit der Roboter die passende Aufgabe erhält. Für nicht erkannte oder unklare Teile wird eine Bedienerprüfung geplant. Dies ist ein Anwendungsbeispiel, bei dem die Bildanalyse gemeinsam mit dem nächsten Produktionsschritt entwickelt wird.

In einem anderen Szenario können Temperatur-, Schwingungs- oder Zyklusdaten von Maschinen gesammelt werden. KI unterstützt die Bewertung ungewöhnlicher Muster; das Wartungsteam prüft die Aufzeichnungen und entscheidet. Auch das Zusammenführen von Produktions- und Qualitätsdaten mehrerer Stationen ist möglich. Dies sind Beispiele für Projektumfänge und kein fertiges Produkt, das in jeder Linie identisch funktioniert. Das Ziel wird anhand der Gerätezugänglichkeit und Versuche mit realen Daten konkretisiert.

  • Teileerkennung und Roboteraufgabe zuordnen
  • Maschinendaten für die Wartungsbewertung bereitstellen
  • Produktions- und Qualitätsverfolgung zwischen Stationen
03

Können unsere vorhandenen Maschinen, SPS und Roboter genutzt werden?

Zu Beginn vieler Projekte prüfen wir, was unter Beibehaltung der vorhandenen Ausrüstung möglich ist. Industriecomputer, geeignete Kleincomputer, Kameras, Sensoren, individuelle Elektronikplatinen und Serversoftware können unterschiedliche Systemaufgaben übernehmen. Nicht auf jedem Gerät muss ROS 2 laufen; der Informationsaustausch über eine geeignete Verbindung kann ausreichen.

Bei vorhandenen SPS oder Robotern werden die vom Hersteller angebotenen Verbindungen und der Softwarezugang geprüft. Ohne Kenntnis von Gerätemodell, Programm und verfügbaren Daten wird keine Kompatibilität zugesagt. Die SPS kann die bisherige Maschinensteuerung fortführen, während das neue System Überwachung, Bewertung oder übergeordnete Aufgabenverteilung übernimmt. Sicherheitsfunktionen verbleiben in der geeigneten Steuerungs- und Sicherheitsarchitektur, die durch die Risikobeurteilung festgelegt wird. Auch das Maschinenverhalten bei Verbindungsabbruch oder fehlender Antwort des neuen Systems wird definiert.

  • Vorhandene Ausrüstung und Herstellerschnittstellen prüfen
  • Bei Bedarf individuelle Elektronik oder Verbindungssoftware entwickeln
  • Verantwortlichkeiten für Steuerung, Wartung und Sicherheit festlegen
04

Was unterscheidet zentrale Verwaltung und verteilte Systeme?

In einer zentralen Struktur gelangen die Informationen zum Hauptrechner, der einen wesentlichen Teil der Aufgaben ausführt. Beispielsweise können Ergebnisse mehrerer Stationen auf demselben Rechner ausgewertet und auf einer gemeinsamen Oberfläche angezeigt werden. Wartung und Updates an einem Ort zu bündeln kann nützlich sein; die Auswirkungen eines Ausfalls dieses Rechners oder der Verbindung müssen jedoch geplant werden.

In einer verteilten Struktur werden einige Aufgaben auf Geräten neben der Station erledigt. Beispielsweise wird ein Bild auf dem lokalen Rechner ausgewertet, während Ergebnis und Produktionsdaten an die Zentrale gehen. So müssen möglicherweise nicht ständig sämtliche Bilder zentral gesammelt werden. Beide Ansätze können auch in einem Projekt kombiniert werden. Stationszahl, Datenmenge, Netzwerkbedingungen und die bei Unterbrechung fortzuführenden Aufgaben bestimmen die Entscheidung. Auf welche Daten befugte Benutzer zugreifen und wie Fernwartung erfolgt, wird gesondert vereinbart.

  • Zentrale Auswertung und Überwachung
  • Lokale Verarbeitung an der Station
  • Aufgabenverteilung passend zu Ausfall- und Wartungsbedingungen
05

Benötigt KI eine CPU oder GPU?

Die CPU ist der allgemeine Prozessor eines Computers. Die GPU ist ein Grafikprozessor, der viele ähnliche Berechnungen parallel ausführen kann. Manche KI-Modelle erfüllen den Bedarf auf einer CPU; für aufwendigere Aufgaben kann eine GPU erwogen werden. Der Kauf einer GPU allein bedeutet nicht, dass ein System besser oder schneller wird.

Ein Modell anhand von Beispielen zu trainieren und ein trainiertes Modell in der Produktion einzusetzen sind unterschiedliche Aufgaben. Ein auf einem leistungsfähigen Computer trainiertes Modell kann bei Eignung auf einem kleineren Gerät ausgeführt werden. Wir treffen die Auswahl durch Versuche mit realen Produktionsdaten auf den Zielgeräten. Ergebnisqualität, rechtzeitige Bereitstellung, Erwärmung im Dauerbetrieb, Energieverbrauch und Wartungsbedarf werden gemeinsam bewertet. Ziel ist, unnötige Computerinvestitionen zu vermeiden, bevor die bedarfsgerechte Hardware feststeht.

  • Prozessorauswahl nach Aufgabenbedarf
  • Trainingsrechner und Feldgerät getrennt planen
  • Qualität und Laufzeit mit realen Daten prüfen
06

Wie wird KI anhand betrieblicher Daten entwickelt?

Der erste Schritt ist das Sammeln von Beispielen, die die zu erlernende Aufgabe repräsentieren. Gute und fehlerhafte Teile, unterschiedliche Produkte oder normale und ungewöhnliche Maschinenaufzeichnungen werden von Fachleuten bewertet. Das Modell wird damit trainiert und anschließend mit nicht im Training verwendeten Datensätzen geprüft. Welche Fehler nicht akzeptabel sind, wird mit dem Qualitäts- und Produktionsteam des Betriebs festgelegt.

KI-Modellentwicklung in einem geschlossenen Rückkopplungsprozess bedeutet, dass neue Beispiele aus dem Feld in diesen Prozess zurückfließen. Befugte Personen prüfen sie, genehmigen notwendige Korrekturen und ein neues Modell wird erstellt. Die neue Version wird auch anhand früherer Beispiele geprüft und nach begrenzter Erprobung sowie menschlicher Freigabe eingesetzt. Es wird nicht erwartet, dass das Modell seine eigenen Entscheidungen für richtig hält und sich unkontrolliert verändert. Es wird dokumentiert, welches Modell wo eingesetzt wird; bei Bedarf erfolgt die Rückkehr zur vorherigen Version. Bei Produkt- oder Umgebungsänderungen wird erneut bewertet.

  • Betriebseigene, fachlich geprüfte Beispiele
  • Gesonderter Test und menschliche Freigabe für das neue Modell
  • Dokumentation der eingesetzten Version und Rückkehr zum vorherigen Modell
07

Wie gelingt der Übergang zu einem solchen Projekt bei laufender Produktion?

Zunächst werden vorhandene Linie, Geräte, Software und Produktionsablauf untersucht. Für den Einstieg wird eine klar begrenzte Aufgabe gewählt, etwa die Bewertung einer Teilegruppe an einer Station oder die Erfassung bestimmter Maschinendaten. Erwartete Ergebnisse und Abnahmebedingungen werden gemeinsam dokumentiert. Der Istzustand wird gemessen und die Versuchsergebnisse damit verglichen.

Erste Arbeiten können mit aufgezeichneten Daten oder in einem von der Produktion getrennten Versuchsaufbau erfolgen. Bei Bedarf wird der Ablauf am Computer simuliert; dies ersetzt keinen Test in der realen Linie. Danach kann eine Beobachtungsphase folgen, in der das neue System nur Ergebnisse erzeugt und keine Befehle an die Maschine sendet. So werden Vorschläge mit dem bestehenden Prozess verglichen.

Im begrenzten Pilotversuch werden auch Verbindungsabbruch, fehlerhafte Daten, Neustart und Bedienereingriff erprobt. Der Inbetriebnahmezeitpunkt wird mit dem Produktionsteam geplant; bei Bedarf bleibt der Rückweg zum bisherigen Betrieb erhalten. Nach der Abnahme werden Wartungsschritte und Benutzerverantwortlichkeiten erläutert. Die Übertragung auf weitere Linien erfolgt nach Bewertung der ersten Pilotprotokolle und der jeweiligen Linienbedingungen.

  • Istzustandsanalyse und erster Versuch mit kleinem Umfang
  • Zuerst beobachten, anschließend kontrollierter Piloteinsatz
  • Plan für Abnahme, Wartung und Rückkehr zum bisherigen Betrieb
08

Wie werden unsere Daten und Projektdateien geschützt und übergeben?

VOMRO unterzeichnet auf Ihren Wunsch vor dem Austausch technischer Details eine Geheimhaltungsvereinbarung (NDA). Datenzugang, Speicherort und die Frage, ob externe Dienste genutzt werden, werden von Anfang an festgelegt. Wenn Ressourcen und ausgewählte Komponenten geeignet sind, können Datenerfassung, Training und Modellausführung innerhalb des Betriebs geplant werden.

Projektspezifische Quellcodes, entwickelte Modelldateien, im Umfang erstellte Elektronikschaltplan-/PCB- und mechanische CAD-Quellen sowie technische Dokumente werden zum Projektabschluss übergeben. Installation, Verbindungen, verwendete Versionen, Testergebnisse und Updateschritte gehören ebenfalls zur Übergabeliste. Lizenzen von Komponenten Dritter werden gesondert erläutert. Unsere PCB-Fertigungs- und Bestückungsunterstützung erfolgt im Rahmen der von uns entwickelten Kundenprojekte. Das erste Gespräch können Sie mit einer Beschreibung Ihrer vorhandenen Ausrüstung und der zu lösenden Aufgabe beginnen.

  • NDA vor dem technischen Austausch
  • Bedingungen für Datenzugang und Speicherung festlegen
  • Übergabe von Quellcode, Modell, PCB-/CAD-Dateien und technischen Dokumenten
Im ersten Gespräch zu klärende Fragen
BetreffWas wir gemeinsam festlegen
Betriebliches ZielWelche Entscheidung oder welchen Produktionsschritt unterstützen wir?
Vorhandene AusrüstungWelche Geräte und Verbindungen sind nutzbar?
Erster VersuchAn welcher Station und mit welchen Beispielen beginnen wir?
Abnahme und ÜbergabeWie messen wir den Erfolg und welche Dateien übergeben wir?

Wie es funktioniert

Verwandeln Sie Entscheidungen in einen Projektplan.

Nicht jedes Projekt sieht gleich aus; Die messbaren Anforderungen, die kontrollierte Überarbeitung und die Schritte zur Feldverifizierung bleiben jedoch unverändert.

  1. 01

    Wir definieren den Bedarf gemeinsam

    Wir prüfen Ihre bestehende Produktionsstruktur, Geräte und die zu lösende Aufgabe.

  2. 02

    Wir erproben mit realen Beispielen

    Wir bewerten Daten-, Software- und Geräteoptionen in einem begrenzten Versuch.

  3. 03

    Wir verifizieren den Piloteinsatz

    Wir testen Normalbetrieb und Unterbrechungen und prüfen die gemeinsam festgelegten Abnahmebedingungen.

  4. 04

    Wir nehmen in Betrieb und übergeben

    Wir installieren das freigegebene System und übergeben Quellen, Modelldateien und technische Dokumente.

häufig gestellte Fragen

Vor Beginn des Projekts

Der technische Umfang, die zu liefernden Leistungen und der Testplan werden gemeinsam entsprechend den Anforderungen Ihres Projekts geklärt.

Müssen wir für ROS 2 unsere vorhandene SPS oder unseren Roboter austauschen?

Das ist nicht immer erforderlich. Zunächst werden die Verbindungsmöglichkeiten der Geräte untersucht. Unter Beibehaltung der vorhandenen Steuerung können Überwachung und Aufgabenverteilung ergänzt werden. Was möglich ist, hängt von Gerätemodell, Herstellerunterstützung und Maschinenanforderungen ab.

Müssen wir für KI zwingend eine GPU kaufen?

Nein. Manche Modelle erfüllen den Bedarf auf einer CPU. Versuche mit realen Daten, Ergebnisqualität, Laufzeit, Erwärmung und Betriebsbedingungen bestimmen die Auswahl.

Lernt das System während der Nutzung selbstständig?

Neue Beispiele können die Weiterentwicklung unterstützen; das Modell wird jedoch nicht unkontrolliert verändert. Die Beispiele werden geprüft, die neue Version wird gesondert getestet und erst nach Freigabe durch befugte Personen eingesetzt.

Können unsere Produktionsdaten im Betrieb bleiben und unterzeichnen Sie eine NDA?

Mit geeigneten Projektressourcen kann ein Betrieb innerhalb des Unternehmens geplant werden. Anforderungen an externe Dienste werden von Anfang an erläutert. Auf Ihren Wunsch unterzeichnen wir vor dem technischen Datenaustausch eine NDA und bestimmen Zugangs- und Speicherbedingungen gemeinsam.

Können wir zum Projektabschluss die Quell- und Modelldateien erhalten?

Ja. Projektspezifischer Code, entwickelte Modelldateien, PCB-/CAD-Quellen im vereinbarten Umfang und technische Dokumente werden übergeben. Installations- und Testinformationen werden aufbereitet; Lizenzen Dritter werden gesondert erläutert.

Ihr Projekt, Ihr Produkt

Wir entwickeln vertraulich und übergeben die Quelldateien.

Vor dem Austausch technischer Details können wir mit einer Geheimhaltungsvereinbarung (NDA) arbeiten. Zum Projektabschluss übergeben wir Ihnen die von uns entwickelten Quellcodes, Designdateien und technischen Dokumente.

  • Vor der Weitergabe technischer Informationen NDA
  • Von Beginn an eine klare Übergabeliste
  • Quell- und technische Dateien am Ende des Projekts
Unser Datenschutz- und Lieferprozess
Beginnen wir mit Ihrer Idee

Lassen Sie uns über das Produkt sprechen, von dem Sie träumen, und über den Bedarf, den Sie lösen möchten.