Kargo taşıma ve teslim mekanizmaları

Drone kargo bırakma mekanizması ve motorlu vinç sistemi

Kargo dronunuz için yükü tutan, durumunu izleyen ve belirlenen yöntemle teslim eden bir mekanizma geliştirilebilir. VOMRO; yük kilidi, motorlu vinç, sensörler, sürücü elektroniği ve kontrol yazılımını aynı proje içinde tasarlar. Önce paketi ve teslim noktasını inceler, mekanizmayı kontrollü testlerle doğrulayacak bir prototip planı oluştururuz.

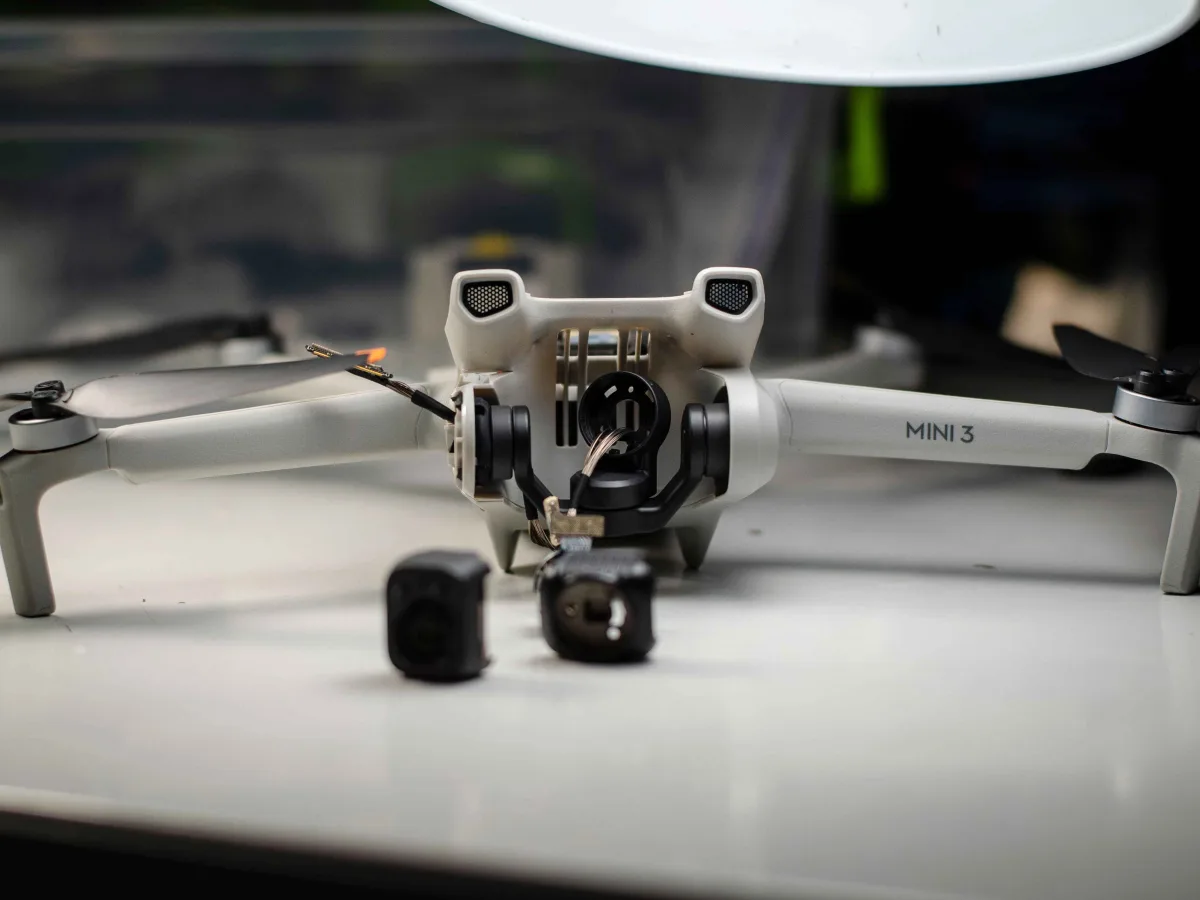
Sökülmüş kamera bağlantısı, kabloları ve ön algılayıcıları görülen drone gövdesi
Drone gövdesinde kamera bağlantıları, algılayıcılar ve kablo yerleşimi.
MekanikYük kilidi veya motorlu vinç
Geri bildirimKonum ve yük durumu
KontrolElektronik ve görev yazılımı

Sizin projeniz, sizin ürününüz

Gizlilikle geliştirir, kaynaklarıyla teslim ederiz.

Teknik ayrıntıları paylaşmadan önce gizlilik sözleşmesi (NDA) ile çalışabiliriz. Proje sonunda geliştirdiğimiz kaynak kodları, tasarım dosyalarını ve teknik dokümanları size teslim ederiz.

  • Teknik bilgi paylaşımından önce NDA
  • Başlangıçta açık teslimat listesi
  • Proje sonunda kaynak ve teknik dosyalar
Gizlilik ve teslim sürecimiz

VOMRO mühendislik yaklaşımı

Teslimat mekanizmasını paketinize ve saha koşullarına göre tasarlayalım.

Bir kargo mekanizmasının görevi paketi yalnızca taşımak değildir. Yükün doğru bağlandığının anlaşılması, hareket sırasında tutunması, teslim komutunun doğru zamanda uygulanması ve sonucun operatöre bildirilmesi gerekir. Bu işlevlerin hangi sensör ve mekanik düzenle sağlanacağı, taşınan paketin özelliklerine göre belirlenir.

Yük kilidi ile motorlu vinç farklı ihtiyaçları karşılar. Uygun alana inen bir platformda yük bölmesi değerlendirilebilir; farklı bir teslim senaryosunda kontrollü indirme mekanizması incelenebilir. Seçenekleri hava aracının bağlantıları, toplam ağırlık, enerji ihtiyacı ve yerdeki çalışma düzeniyle birlikte karşılaştırırız.

Sistemi yakından inceleyin

Yük mekanizması için gövde altı yerleşim ve uçuş alanı

Kamera dronunun gerçek uçuş görüntüsü, gövde altındaki bileşenlerin ve pervane düzleminin konumunu gösterir. Yük bırakma mekanizması veya motorlu vinç tasarımında montaj noktaları, ağırlık merkezi ve hareket açıklığı ayrıca değerlendirilir.

Vinç hareketi, yük algılama ve bırakma komutları projeye özel geliştirilir. Mekanizmanın yerdeki testleri ile platforma entegrasyon testleri aynı kabul planında ilişkilendirilir.

Dört rotorlu kamera dronunun uçuş sırasında gövdesi, ön algılayıcıları, kamerası ve dönen pervanelerinin yakın çekimi.
01

Yük bölmesi, bırakma kilidi veya motorlu vinç seçimi

Teslim noktasının koşulları, paketin elle alınması gerekip gerekmediği ve hava aracının yaklaşma biçimi mekanizma seçimini etkiler. Yükün serbest bırakılmasıyla kontrollü indirilmesi aynı işlem değildir. İstenen sonuç, çevredeki kişiler ve nesneler, paketin hassasiyeti ve operatör adımları gereksinimlerde açıklanır.

İlk görüşmede yükün ölçüleri, yaklaşık ağırlığı, tutma noktaları ve teslim senaryosunu paylaşabilirsiniz. Birden fazla paket tipinin aynı sistemde taşınması isteniyorsa uyarlanabilir bağlantı veya değiştirilebilir taşıyıcı ihtiyacı ayrıca ele alınır. Seçilen çözüm, platformun kalan sistemleriyle birlikte değerlendirilir.
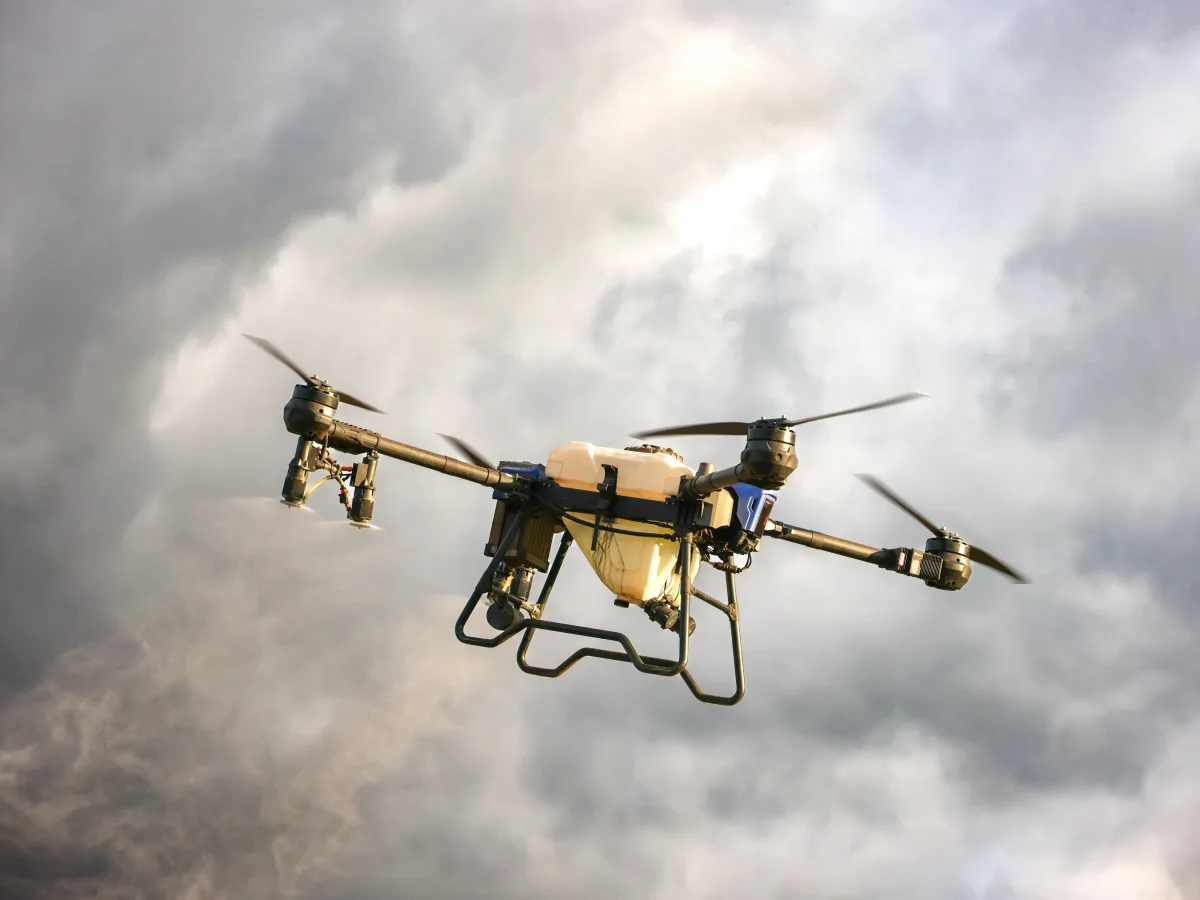
Bulutlu gökyüzünde uçan, tanklı gövdeye ve iniş takımına sahip çok rotorlu endüstriyel drone
Çok rotorlu endüstriyel bir platformda motor, gövde ve iniş takımı yerleşimi.
02

Kargo tutucu, yük kilidi ve bağlantı parçaları

Yük tutucunun geometrisi paketin veya taşıyıcı aparatın bağlantısına göre geliştirilir. Kilitleme hareketi, mekanik durdurucular, montaj noktaları ve yükün yerleştirilme yönü birlikte tasarlanır. Bir parçanın yanlış yerleştirilmesini veya kilidin tamamlanmadan hazır durumu gösterilmesini önlemek için mekanik ve sensör seçenekleri incelenir.

Kilit açık ve kapalı bilgisinin nasıl alınacağı, enerji kesilmesinde beklenen durum ve bakım sırasında elle müdahale ihtiyacı proje gereksinimidir. Her uygulama için aynı kilit veya aktüatör seçilmez. Numunede hareket, tutunma ve geri bildirim ayrı kontrol adımlarıyla sınanır.

03

Motorlu vinç, tambur ve indirme mekanizması tasarımı

Motorlu indirme sisteminde motor, aktarma, tambur, taşıyıcı hat ve montaj parçaları birlikte değerlendirilir. İndirme mesafesi, yük özellikleri ve beklenen çalışma çevrimi tasarım girdisidir. Mekanizmanın hava aracına eklediği ağırlık ve enerji ihtiyacı da platform değerlendirmesine dahil edilir.

Hareket sınırları, hattın yönlendirilmesi, sarım davranışı ve yükün sallanması gibi başlıklar prototip test planında ele alınır. İndirme ve toplama sırasında hangi hız veya kuvvet yaklaşımının uygulanacağı tasarıma göre belirlenir. İnceleme ve test yapılmadan belirli bir taşıma kapasitesi ya da indirme performansı vaat edilmez.

04

Motor sürücü, konum ve yük sensörleriyle kontrol

Motorun yönünü ve hareketini yöneten elektronik, kullanılacak motor ve güç kaynağına göre geliştirilir. Konum, sınır anahtarı, akım veya yük bilgisi gibi geri bildirimler projeye uygun biçimde değerlendirilebilir. Hangi ölçümün mekanizmanın durumunu doğrulayacağı ve hangi durumda hareketin durdurulacağı başlangıçta yazılır.

Sensörün ölçüm vermesi ile yükün teslim edildiğinin anlaşılması aynı şey değildir. Birden fazla durum bilgisi gerekiyorsa bunların birlikte nasıl yorumlanacağı tanımlanır. Sensör kopması, tutarsız konum veya hareketin beklenen sürede tamamlanmaması gibi durumlar için olay kaydı ve operatör uyarısı planlanabilir.

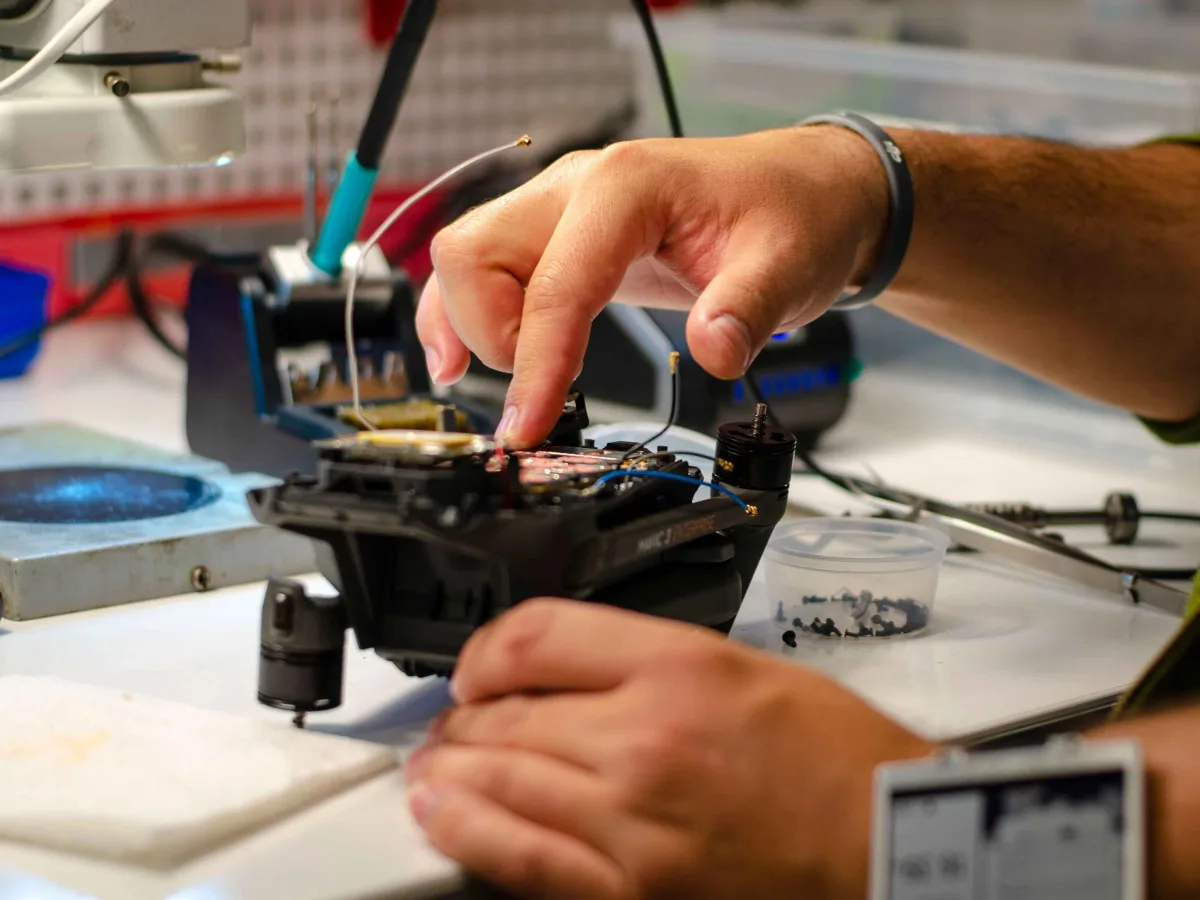
Çalışma tezgâhında drone gövdesi ve elektronik bağlantıları üzerinde çalışan teknisyenin elleri
Drone gövdesi üzerinde elektronik bağlantı ve montaj çalışması.
05

Bırakma komutu, operatör onayı ve durum geri bildirimi

Yük bırakma veya indirme işleminin hangi ön koşullarda kullanılacağı görev akışında belirlenir. Yetkili komut, mekanizma durumu ve gerekli operatör onayları kontrol yazılımına aktarılır. Yer kontrol ekranında komutun gönderilmesi, mekanizmanın hareketi ve algılanan son durum ayrı göstergelerle sunulabilir.

Haberleşme kaybında yeni komutların işlenmesi, yarıda kalan hareket ve cihazın yeniden başlaması gibi senaryolar önceden tanımlanır. Mekanizma yazılımı uçuş platformunun görev mantığıyla uyumlu çalışacak şekilde entegre edilir. Otomatik teslim adımları da uçuş ve operasyon için gereken izinlerin yerine geçmez.

06

Önce yerde prototip testi, ardından platformla doğrulama

Mekanizma ilk aşamada kontrollü bir test düzeneğinde, belirlenen numune yüklerle çalıştırılır. Tutma ve bırakma, hareket sınırları, enerji kesintisi, sensör hatası ve tekrar eden çevrimler kapsam dahilinde sınanabilir. Ölçülen sonuçlar, tasarım revizyonunun hangi koşullarda değerlendirildiğini gösteren kayıtlarla tutulur.

Platforma montajdan sonra besleme, haberleşme, mekanik bağlantı ve toplam sistem davranışı yeniden kontrol edilir. Güncel SHGM kayıt, pilot ve operasyon izinleri uygulamaya göre değerlendirilir. Proje kapsamında geliştirilen çizimler, kart dosyaları, yazılım ve test dokümanları onaylanan sürümle ilişkilendirilerek teslim edilir.

Drone kargo tesliminde yük bölmesi, bırakma kilidi ve vinç seçimi
Teslim başlığıİşlevKarar için gereken bilgi
Yük bölmesiPaketin platformdaki bir bölmede taşınması ve erişime açılması.Paket ölçüsü, kapak düzeni ve yerde teslim akışı.
Bırakma kilidiYükün tutma bağlantısından belirlenen komutla ayrılması.Tutma noktası, ayrılma koşulu ve bırakma alanı.
Motorlu vinçYükün bir hat üzerinden indirilmesi ve gerekiyorsa toplanması.Yük, hareket mesafesi, çalışma çevrimi ve montaj alanı.
Durum algılamaKilit, konum veya yük bilgisinin operatöre aktarılması.Hazır, hareketli ve teslim edilmiş durumlarının tanımı.
Hata davranışıEnerji veya iletişim kaybında mekanizmanın durum yönetimi.Beklenen duruş, yerel müdahale ve test senaryoları.

Çalışma biçimi

Başlangıçtan teslimata açık bir süreç.

Her proje aynı görünmez; ancak ölçülebilir gereksinim, kontrollü revizyon ve sahada doğrulama adımları değişmez.

  1. 01

    Yükü inceleriz

    Paket, bağlantı noktaları, platform ve teslim senaryosunu belirleriz.

  2. 02

    Mekanizmayı tasarlarız

    Kilit veya vinci, sürücü ve sensörlerle birlikte geliştiririz.

  3. 03

    Yerde test ederiz

    Hareket, tutunma, geri bildirim ve hata durumlarını sınarız.

  4. 04

    Entegre edip teslim ederiz

    Platform bağlantılarını doğrular, tasarım ve yazılım dosyalarını teslim ederiz.

Sık sorulanlar

Projeye başlamadan önce

Teknik kapsam, teslimatlar ve test planı projenizin gereksinimlerine göre birlikte netleştirilir.

Mevcut dronumuza kargo bırakma sistemi eklenebilir mi?

Taşıma kapasitesi, montaj alanı, besleme ve komut arayüzleri incelenerek uygunluk değerlendirilebilir. Mekanizmanın toplam ağırlığı ve platformun görev davranışına etkisi de aynı incelemeye dahil edilir.

Motorlu vinç ile yük bırakma kilidi arasındaki fark nedir?

Kilit yükü belirlenen bağlantıdan ayırır; vinç ise taşıyıcı hatla indirme ve gerekirse toplama hareketi sağlar. Uygun seçenek paket, teslim alanı, platform ve kontrol gereksinimlerine göre belirlenir.

Yükün ayrıldığını sensörle takip edebilir miyiz?

Uygun konum, kilit veya yük sensörleri değerlendirilebilir. Hangi bilginin teslim sonucunu doğrulayacağı mekanik düzenle birlikte tanımlanır; komut gönderildiği için teslimin tamamlandığı varsayılmaz.

Sadece vinç mekanizması için özel proje yaptırabilir miyiz?

Evet. Mevcut platform bilgileri ve görev gereksinimleri üzerinden mekanik, elektronik, kontrol yazılımı ve test kapsamı oluşturulabilir. İstenen yük, hareket mesafesi ve çalışma çevrimi başlangıçta paylaşılmalıdır.

Fikrinizden başlayalım

Dronunuz yükü nasıl tutmalı ve nasıl teslim etmeli?

Yükün ölçü ve ağırlığını, tutma noktalarını, teslim alanını ve drone bağlantılarını paylaşın; bırakma kilidi veya motorlu vinç için mekanik ve kontrol kapsamını planlayalım.