İHA elektroniği ve görev yazılımı

Drone yazılımı ve elektronik donanım geliştirme

Drone platformunuza yeni sensör, yük mekanizması veya özel bir görev işlevi eklemek mi istiyorsunuz? VOMRO; elektronik kart, gömülü yazılım, haberleşme ve operatör arayüzünü birlikte geliştirir. Mevcut uçuş kontrol sisteminin arayüzlerini inceleyerek entegrasyon kapsamını belirler; cihazdan yer kontrol ekranına kadar veri ve komut akışını test ederiz.

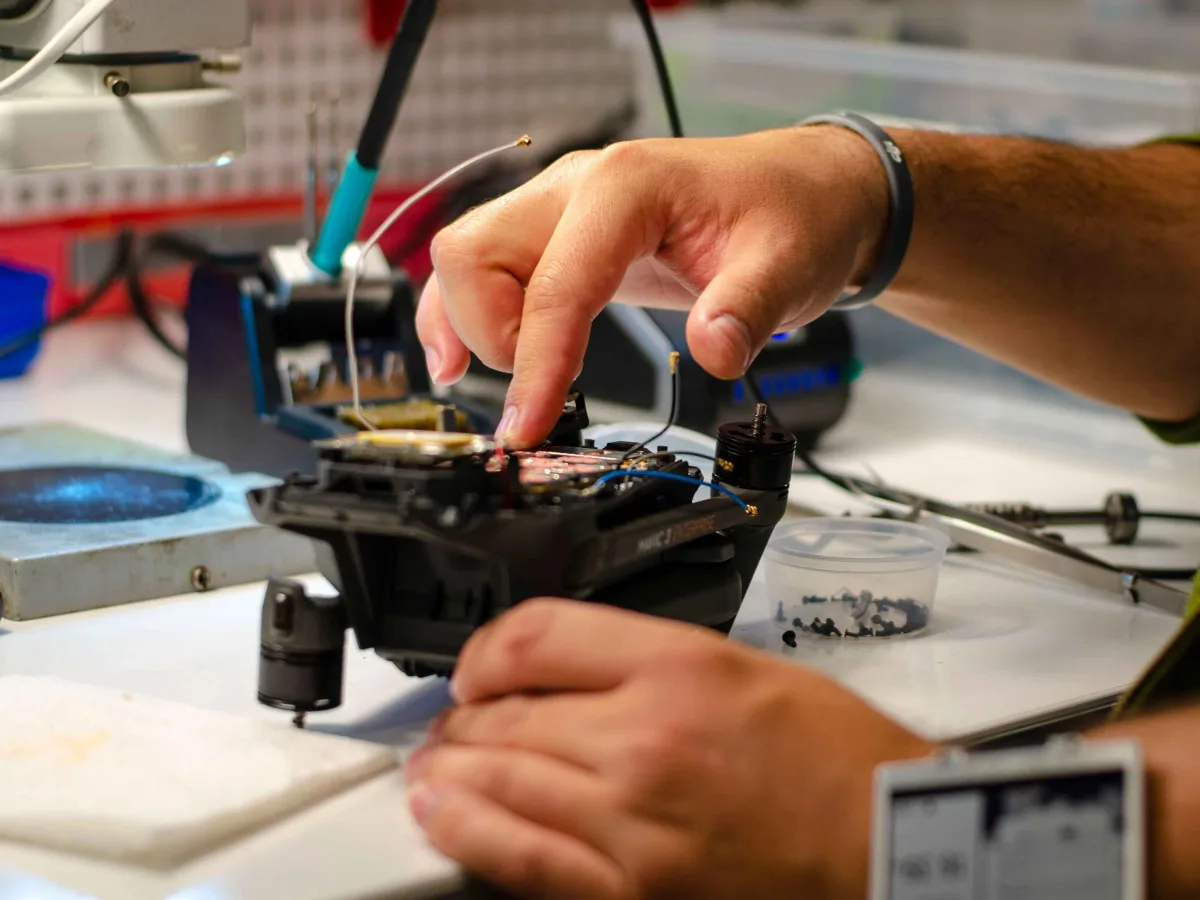
Çalışma tezgâhında drone gövdesi ve elektronik bağlantıları üzerinde çalışan teknisyenin elleri
Drone gövdesi üzerinde elektronik bağlantı ve montaj çalışması.
DonanımÖzel kart ve sensör arayüzleri
YazılımFirmware ve görev yönetimi
İzlemeTelemetri ve yer kontrolü

Sizin projeniz, sizin ürününüz

Gizlilikle geliştirir, kaynaklarıyla teslim ederiz.

Teknik ayrıntıları paylaşmadan önce gizlilik sözleşmesi (NDA) ile çalışabiliriz. Proje sonunda geliştirdiğimiz kaynak kodları, tasarım dosyalarını ve teknik dokümanları size teslim ederiz.

  • Teknik bilgi paylaşımından önce NDA
  • Başlangıçta açık teslimat listesi
  • Proje sonunda kaynak ve teknik dosyalar
Gizlilik ve teslim sürecimiz

VOMRO mühendislik yaklaşımı

Havadaki cihaz ile yerdeki operatörün aynı durumu görmesini sağlayalım.

Drone yazılım geliştirme talebi birden fazla işi kapsayabilir: sensör verisini okumak, yük kilidini yönetmek, bir uçuş platformuyla haberleşmek veya görev ekranı hazırlamak. Önce hangi işlevin hangi cihazda çalışacağını belirleriz. Zaman açısından kritik kontrol görevleri, yardımcı görev bilgisayarı ve sunucu işlevleri arasındaki sınırlar sistem mimarisinde açıkça yazılır.

Elektronik ve yazılımın ayrı hazırlanıp son aşamada birleştirilmesi yerine bağlantıları başlangıçta tanımlarız. Besleme koşulları, sinyal seviyeleri, komut biçimleri, veri sıklığı ve hata durumları aynı arayüz dokümanında tutulur. Böylece yeni bir mekanizma ya da sensör eklendiğinde sistemin hangi parçalarının değişeceği görülebilir.

Sistemi yakından inceleyin

Uçuşta donanım, algılama ve kontrolün birlikte çalışması

Kamera dronunun yakın çekiminde ön algılayıcılar, kamera ve motorların fiziksel yerleşimi görülebilir. Özel yazılım ve donanım projesinde sensör verisi, uçuş kontrol arayüzü ve görev komutları aynı sistem mimarisinde ele alınır.

Kart, firmware ve yer kontrol yazılımı geliştirmede veri akışı kadar haberleşme kaybı ve hata durumları da tanımlanır. Kullandığınız platformun arayüzleri incelenerek entegrasyon kapsamı belirlenir.

Dört rotorlu kamera dronunun uçuş sırasında gövdesi, ön algılayıcıları, kamerası ve dönen pervanelerinin yakın çekimi.
01

Drone için özel elektronik kart ve sensör bağlantıları

Projeye göre sensör okuma, yük mekanizması kontrolü, güç izleme veya farklı cihazlar arasında arayüz görevi yapan bir kart geliştirilebilir. Giriş ve çıkış sayısı, besleme, konektörler, kart ölçüsü ve montaj konumu birlikte belirlenir. Uygun hazır modüller ile özel kart geliştirme seçenekleri teknik kapsam içinde karşılaştırılır.

Devre şeması ve PCB yerleşiminde kullanılacak bağlantılar, yük davranışı ve elektronik koruma ihtiyacı değerlendirilir. Kartın prototipi önce kontrollü besleme ve test yükleriyle çalıştırılır. Sensörlerden alınan bilgi ile çıkışların verdiği tepki kayıt altına alınarak cihaz yazılımıyla birlikte doğrulanır.

  • Sensör, kilit ve yük durumu arayüzleri
  • Batarya ve yardımcı sistem verilerinin okunması
  • Projeye uygun bağlantı ve montaj düzeni
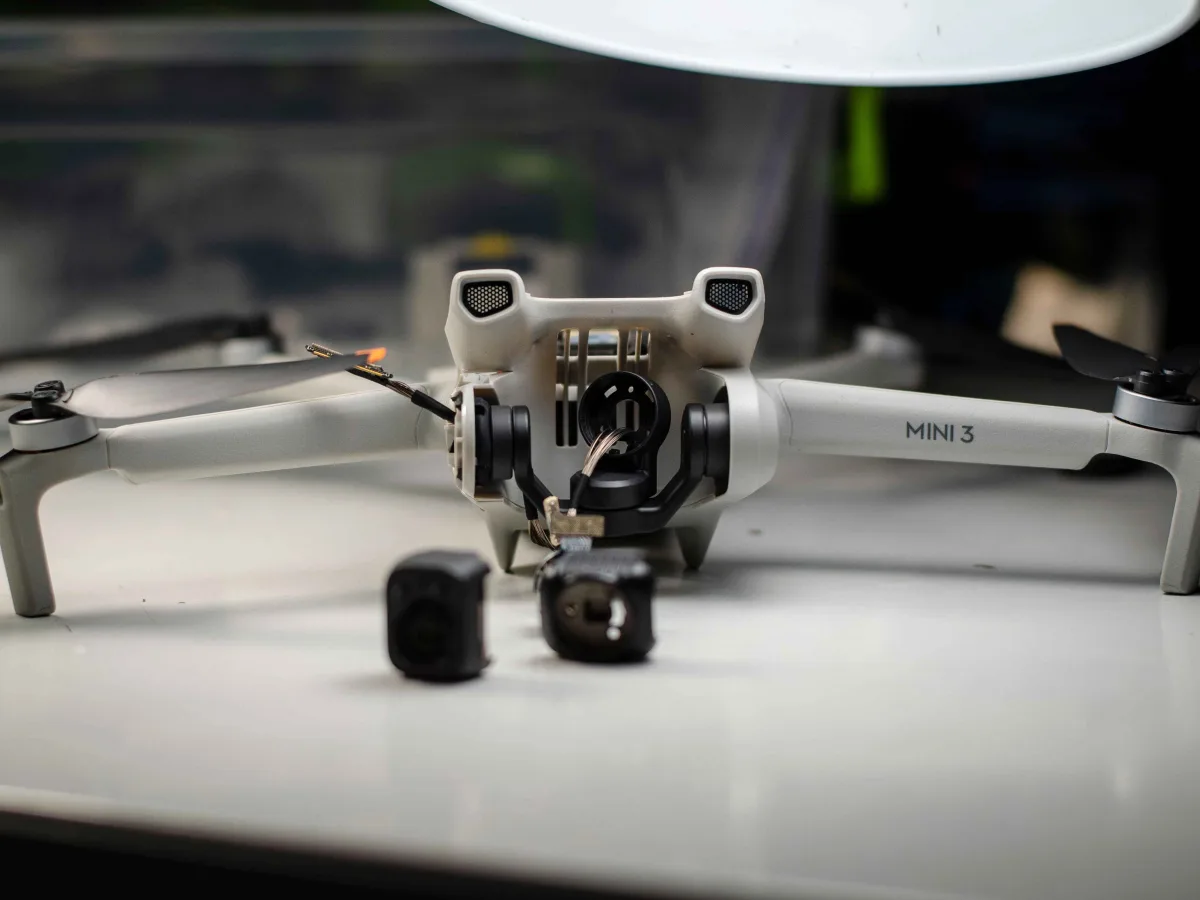
Sökülmüş kamera bağlantısı, kabloları ve ön algılayıcıları görülen drone gövdesi
Drone gövdesinde kamera bağlantıları, algılayıcılar ve kablo yerleşimi.
02

Gömülü yazılım ve uçuş kontrol platformuyla entegrasyon

Firmware; sensör okuma, yerel durum yönetimi, komut doğrulama ve mekanizma sürme gibi görevleri yerine getirebilir. Kullanılacak mikrodenetleyici veya gömülü bilgisayar, işlem ihtiyacı ve donanım bağlantıları üzerinden seçilir. Uçuş kontrol sistemiyle haberleşme gerekiyorsa desteklenen protokol ve mesajlar incelenir.

MAVLink gibi bir arayüz, ancak seçilen platformda desteklenmesi ve gerekli erişimlerin bulunması halinde değerlendirilebilir. Her mesajın yönü, sıklığı, geçerlilik süresi ve hata karşılığı tanımlanır. Yardımcı kartın yeniden başlaması veya haberleşmenin kesilmesi gibi durumların diğer sistemlere etkisi de entegrasyon testlerine alınır.

03

Telemetri ve yer kontrol istasyonu yazılımı

Operatörün görev durumunu, konumu, enerji bilgisini ve yük mekanizmasının geri bildirimlerini izleyeceği arayüz tasarlanabilir. Hangi verinin anlık, hangisinin geçmiş kayıt olarak gösterileceği gereksinimlerde belirlenir. Son veri zamanı ve bağlantı durumu görünür tutularak eski bir ölçümün güncel bilgi gibi yorumlanması önlenmeye çalışılır.

Komut gönderebilen ekranlarda kullanıcı yetkileri ve onay adımları tanımlanır. Komutun gönderilmesi, cihaz tarafından kabulü ve sahadaki sonucun doğrulanması ayrı durumlar olarak kaydedilebilir. Haberleşme yöntemi; saha, kapsama, veri miktarı ve platformun desteklediği bağlantılar üzerinden seçilir.

04

Kargo görevi, teslimat kaydı ve mevcut yazılıma bağlantı

Bir teslimat görevini oluşturma, yükü görevle eşleştirme, operatör kontrolü ve sonuç kaydı için iş akışı geliştirilebilir. Mevcut lojistik veya tesis yazılımıyla entegrasyonda erişilebilir API, veri alanları ve işlem yetkileri incelenir. Başarısız veya iptal edilen görevin sistemlerde hangi durumla gösterileceği önceden belirlenir.

Otomatik görev adımları, uçuş platformunun desteklediği sınırlar ve belirlenen işletme senaryosu içinde planlanır. Otomatik rota ya da görev yazılımı uçuş izni yerine geçmez. Güncel SHGM kayıt, pilot ve operasyon izinleri uygulamaya göre değerlendirilir; operatörün sorumlulukları arayüz ve kullanım dokümanında açıkça belirtilir.

05

Bağlantı, enerji ve sensör hataları için davranış tanımları

Düşük enerji, sensör verisinin kaybı, geçersiz komut ve yük mekanizmasının beklenen konuma ulaşamaması ayrı senaryolar olarak ele alınır. Her durum için hangi bilginin kaydedileceği, operatöre ne gösterileceği ve hangi komutlara izin verileceği belirlenir. Platformun mevcut fail-safe işlevleriyle yardımcı yazılımın ilişkisi ayrıca incelenir.

Bir hata durumunda otomatik geri dönüş ya da benzeri davranışın her platformda aynı sonucu vereceği varsayılmaz. Beklenen davranış seçilen sistemin belgeleri, yapılandırması ve kontrollü test sonuçları üzerinden doğrulanır. Kritik kararlar, uzak sunucunun veya kararsız bir bağlantının sürekli kullanılabilir olmasına dayanacak şekilde varsayılmaz.

06

Donanım ve yazılım sürümünü aynı test kaydıyla teslim ederiz

İlk çalıştırmadan uçtan uca entegrasyona kadar test koşulları ve beklenen sonuçlar yazılır. Masaüstü benzetim, test düzeneği veya donanımla birlikte doğrulama ihtiyacı proje kapsamına göre seçilir. Normal görevlerin yanında bağlantı kesintisi, cihazın yeniden başlaması ve komutun tekrarlanması gibi durumlar da sınanır.

Geliştirilen kaynak kodları, elektronik tasarım dosyaları, arayüz açıklamaları ve kurulum bilgileri teslim paketine alınır. Üçüncü taraf yazılımların lisansları ve bakım bağımlılıkları açıklanır. Sonraki güncellemelerde hangi donanım revizyonlarının desteklendiği ve geri dönüş adımlarının nasıl yürütüleceği kapsam içinde belirlenir.

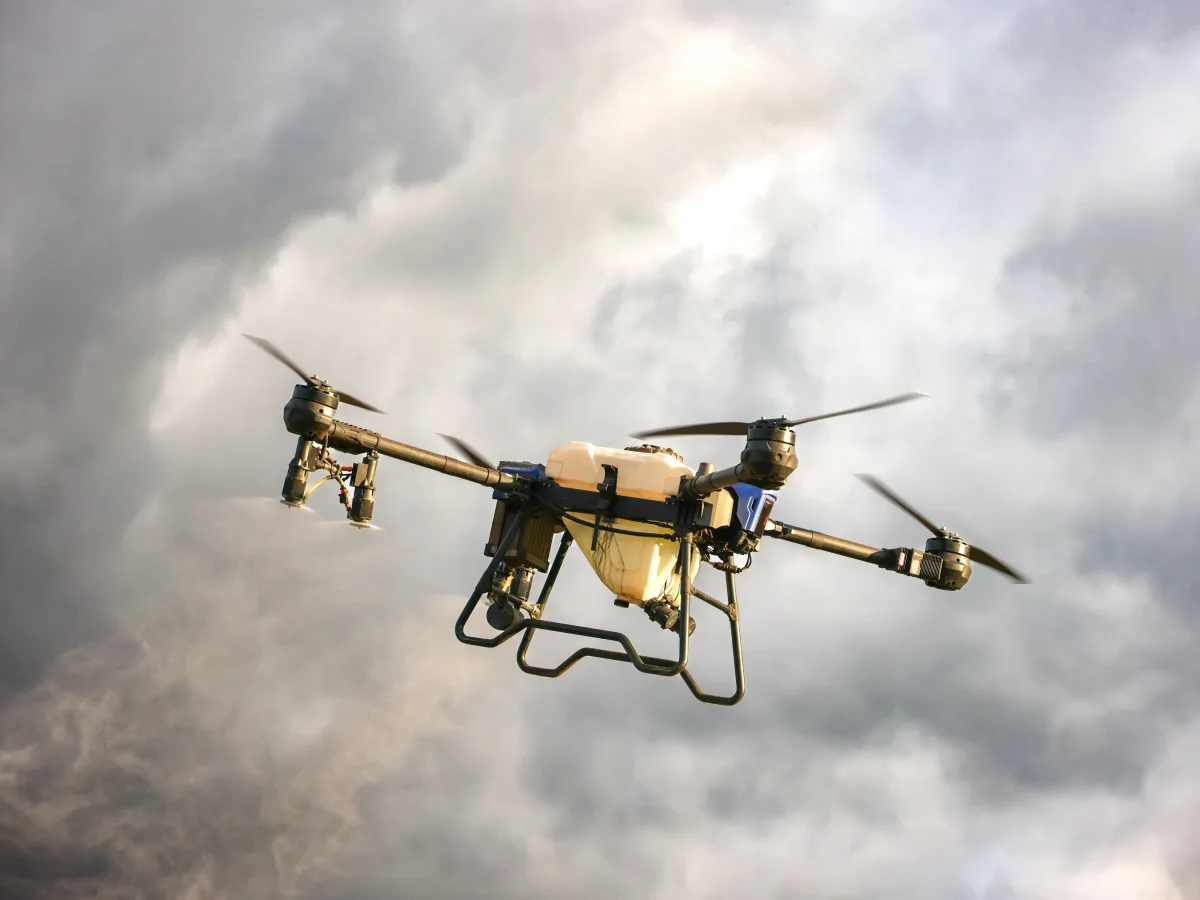
Bulutlu gökyüzünde uçan, tanklı gövdeye ve iniş takımına sahip çok rotorlu endüstriyel drone
Çok rotorlu endüstriyel bir platformda motor, gövde ve iniş takımı yerleşimi.
Drone yazılımı ve elektronik donanımı için arayüz planı
BağlantıVeri veya komutNetleştirilecek koşul
SensörlerÖlçüm, konum veya yük durumu.Sinyal seviyesi, veri sıklığı ve bağlantı kaybı.
Uçuş kontrolüPlatformun sunduğu telemetri ve desteklenen komutlar.Protokol, erişim hakkı ve mesaj onayları.
Yük mekanizmasıKilit, bırakma veya motorlu hareket komutu.Ön koşullar, durum geri bildirimi ve hata davranışı.
Güç izlemeErişilebilir batarya ve yardımcı besleme verileri.Ölçüm kaynağı, güncellik ve uyarı eşikleri.
Yer kontrolüGörev durumu, operatör komutları ve olay kayıtları.Kullanıcı yetkisi, bağlantı durumu ve kayıt biçimi.
Mevcut yazılımGörev oluşturma, yük eşleştirme ve teslimat sonucu.API, veri alanları ve başarısız işlem durumları.

Çalışma biçimi

Başlangıçtan teslimata açık bir süreç.

Her proje aynı görünmez; ancak ölçülebilir gereksinim, kontrollü revizyon ve sahada doğrulama adımları değişmez.

  1. 01

    Arayüzleri inceleriz

    Mevcut platformu, sensörleri, beslemeyi ve görev ihtiyaçlarını belirleriz.

  2. 02

    Birlikte geliştiririz

    Elektronik kart, firmware, telemetri ve operatör ekranını hazırlarız.

  3. 03

    Senaryoları sınarız

    Normal görev, geçersiz komut ve kesinti durumlarını test ederiz.

  4. 04

    Kaynakları teslim ederiz

    Onaylanan sürümün kaynak, arayüz ve kurulum dosyalarını düzenleriz.

Sık sorulanlar

Projeye başlamadan önce

Teknik kapsam, teslimatlar ve test planı projenizin gereksinimlerine göre birlikte netleştirilir.

Mevcut uçuş kontrol kartıyla çalışabilir misiniz?

Kartın belgeleri, desteklediği haberleşme arayüzleri, yazılım erişimi ve kullanım hakları incelenerek entegrasyon değerlendirilebilir. Her platformda aynı mesajların veya özel işlevlerin desteklendiği varsayılmaz.

Sadece yer kontrol yazılımı geliştirebilir misiniz?

Evet, erişilebilir telemetri ve komut arayüzleri varsa yer kontrol ekranı veya mevcut yazılıma bağlantı için ayrı kapsam oluşturulabilir. Gösterilecek veriler, yetkiler, kayıtlar ve doğrulama adımları başlangıçta belirlenir.

Drone için özel PCB ve firmware birlikte hazırlanabilir mi?

Sensör, yük mekanizması veya yardımcı görevler için özel elektronik kart ve buna ait gömülü yazılım aynı proje içinde geliştirilebilir. Ölçü, besleme, bağlantı, test ve teslim dosyaları birlikte planlanır.

Yazılım geliştirme teklifi için ne paylaşmalıyız?

Platform modeli, mevcut belgeler, bağlanacak sensör veya mekanizma, istenen görevler ve örnek operatör akışı yararlıdır. Kaynak erişimi ve lisanslar değerlendirildikten sonra geliştirme ve entegrasyon kapsamı netleştirilir.

Fikrinizden başlayalım

Drone platformunuza hangi yeni işlevi eklemek istiyorsunuz?

Platform modelini, mevcut arayüz belgelerini, bağlanacak sensör veya mekanizmayı ve örnek operatör akışını paylaşın; özel kart, firmware ve yer kontrol yazılımını birlikte kapsamlandıralım.